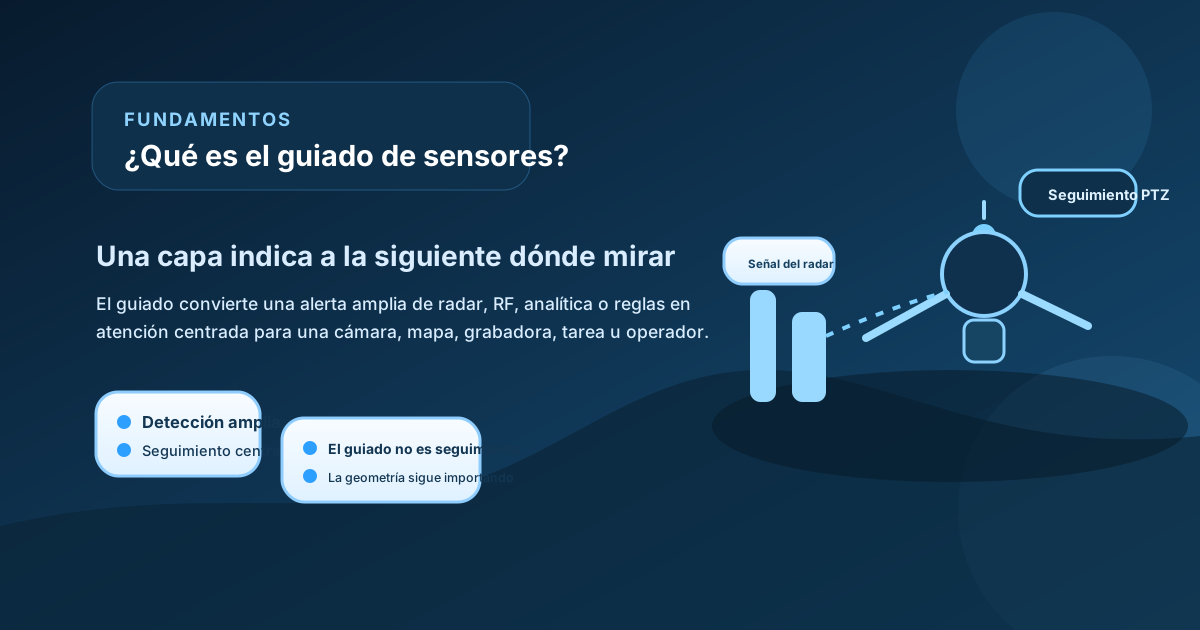
¿Qué es el cueing de sensores?
En términos sencillos, el cueing de sensores consiste en que un sensor, una regla o una fuente de eventos le indica a otro sensor dónde mirar, cuándo mirar o qué hacer a continuación. Una alarma de radar puede dirigir una cámara PTZ hacia un objeto en movimiento. Una detección RF puede orientar a un operador o a un sistema EO/IR hacia una posible zona de lanzamiento. Una regla de la plataforma de mando puede hacer que un mapa, un flujo de alarmas o un grabador se centre en una zona concreta.
Por eso el cueing pesa tanto en la vigilancia por capas. Cada sistema suele ser bueno en una tarea distinta: un sensor puede destacar en la detección de área amplia, otro en la verificación visual de cerca y otro en identificar la señal de control o la posición del operador. El cueing hace que esas capas trabajen juntas en lugar de funcionar como herramientas desconectadas.
Axis lo documenta con claridad en un ejemplo práctico de radar a cámara. Su manual de Radar Autotracking for PTZ explica que el radar mide la distancia absoluta y la velocidad de los objetos en movimiento, y que la aplicación calcula los mejores ajustes de pan, tilt y zoom para las cámaras PTZ en función de su ubicación y del campo de visión actual. Axis también describe productos de fusión radar-vídeo en los que la detección de movimiento basada en radar se integra con el plano de imagen y se usa para analítica y gestión de eventos. Son ejemplos de un proveedor concreto, pero el concepto de fondo es general: el cueing es el puente entre capas de sensores.
En resumen: el cueing de sensores es el proceso por el que una fuente de información desencadena otra acción de detección o de respuesta. La cuestión práctica es con qué precisión, con qué rapidez y con qué utilidad se produce ese traspaso.
Qué significa realmente el cueing de sensores
Para un principiante, cueing significa atención dirigida.
El sistema ya tiene algún motivo para interesarse por una ubicación, un objeto o un evento. En lugar de pedir a todos los sensores que lo busquen todo y en todas partes, el cueing le dice a un segundo sensor o flujo de trabajo dónde concentrarse.
Ese aviso puede venir de varias fuentes:
- una detección de radar,
- un evento de señal RF,
- una intrusión en una geovalla,
- analítica en una cámara fija,
- una alarma de control de acceso,
- o incluso una regla definida en la plataforma de mando.
El sensor o subsistema receptor puede entonces:
- girar hacia una ubicación,
- hacer zoom en un sector,
- cambiar de modo,
- iniciar la grabación,
- activar una alerta al operador,
- o crear una tarea dentro del flujo de trabajo.
Por eso el cueing hay que entenderlo como una relación, no como un tipo de dispositivo. Una cámara no es por naturaleza un «sensor de cueing», y un radar tampoco. El cueing describe cómo fluye la información de una capa a otra.
Para un principiante, el modelo mental más seguro es este: el cueing toma una pista amplia de una fuente y la convierte en una acción más enfocada en otra parte del sistema.
Cómo funciona el cueing en un sistema real
La mayoría de los flujos de trabajo de cueing avanzan por etapas.
Primero, se genera un evento de origen. Por ejemplo, el radar detecta un objeto en movimiento o la analítica marca un movimiento inusual en una zona protegida.
Segundo, el sistema decide si ese evento es lo bastante sólido como para actuar. Este paso importa, porque no todas las alarmas merecen un traspaso. Un cueing basado en señales débiles o ruidosas puede provocar movimientos constantes y fatiga del operador.
Tercero, el evento de origen se traduce a un formato que el siguiente sensor o subsistema pueda usar. En un flujo de radar a PTZ, eso puede significar convertir la distancia, la velocidad y la posición del radar en instrucciones de pan, tilt y zoom que tengan en cuenta la ubicación de la cámara y su vista actual. Axis describe exactamente este tipo de proceso en la documentación de Radar Autotracking for PTZ.
Cuarto, el sensor receptor actúa. Una cámara PTZ se desplaza. Un flujo de trabajo abre una tarea. Un grabador inicia un clip centrado. Un mapa resalta el sector relevante. Y si el objetivo sigue moviéndose, el sistema puede seguir actualizando el traspaso.
Quinto, el operador o el siguiente subsistema usa la nueva información para verificar, seguir, escalar o responder.
Figura: esquema sintético que muestra cómo un evento de origen se traduce en atención dirigida para otro sensor o capa del flujo de trabajo.
Por eso, operativamente, el cueing suele importar más de lo que parece a primera vista. No es solo un truco de automatización: es el mecanismo que convierte un puñado de sensores en un sistema cooperativo.
El cueing no es lo mismo que el seguimiento
Esta distinción importa porque las dos palabras se confunden a menudo.
Cueing inicia o redirige la atención.
Seguimiento mantiene la atención a lo largo del tiempo.
Un radar puede dirigir una cámara PTZ hacia un objeto en movimiento. Cuando la cámara ha adquirido ese objeto y continúa siguiéndolo, el sistema ha pasado del cueing al seguimiento.
Axis lleva esta distinción a la práctica en su documentación de autoseguimiento PTZ. El cue proviene de las medidas del radar, pero después el comportamiento de la cámara obedece a prioridades como seguir al mismo objeto y minimizar movimientos innecesarios. Eso es más que una sola mirada: se convierte en una tarea de seguimiento gestionada.
Para un principiante, la regla más segura es:
- el cueing le dice al sistema dónde mirar,
- el seguimiento sigue mirando una vez adquirido el objeto.
Esto importa al hablar de arquitectura, porque un sistema puede admitir cueing sin ofrecer un seguimiento autónomo robusto, y también puede ofrecer seguimiento solo cuando ya dispone de un cue sólido.
Por qué el cueing es importante en la vigilancia por capas
El cueing importa porque no todos los sensores deben hacer todas las tareas todo el tiempo.
Un sensor de amplia cobertura, como el radar, suele ser mejor para la detección y el aviso temprano. Un sistema PTZ o EO/IR suele ser mejor para la verificación y el detalle. Un sistema RF puede aportar contexto sobre el enlace de control o el emisor. Una plataforma de mando puede aportar lógica de políticas, geovallas o contexto de operación autorizada.
El cueing ayuda a que esas capas trabajen juntas en una secuencia más eficiente:
- detectar de forma amplia,
- dirigir con precisión,
- verificar o seguir,
- y después decidir qué hacer a continuación.
Sin cueing, los operadores pueden verse obligados a buscar a mano en una zona enorme tras cada alerta. Eso frena la respuesta y dispara la carga de trabajo. Con un buen cueing, el segundo sensor empieza mucho más cerca de la respuesta correcta. Puede seguir necesitando confirmación humana, pero ya no parte de cero.
Esta es una de las razones por las que el cueing resulta tan útil en:
- vigilancia perimetral,
- sistemas counter-UAS,
- vigilancia de puertos o costas,
- despliegues temporales,
- y plataformas de mando con múltiples sensores.
Cuanto más grande y dinámico sea el escenario, más valioso resulta el traspaso dirigido.
Qué hace que el cueing sea bueno o malo
No todo cueing es útil. Varios factores prácticos deciden si el traspaso ayuda o estorba.
Geometría
El sensor receptor tiene que poder ver de verdad la zona indicada. Una cámara no puede confirmar lo que no entra en su línea de visión. Un cue de radar fuera del campo de visión de la cámara o detrás de un obstáculo no genera conciencia situacional, sino frustración.
Axis lo señala directamente en su guía de fusión radar-vídeo: si un objeto está fuera del campo de visión de la cámara, la cámara de fusión no puede integrar detecciones ni clasificaciones en el plano de imagen. Es una lección muy práctica para principiantes: el cueing depende de la geometría.
Calibración y alineación
La posición del radar, la posición de la cámara y el mapeo de coordenadas deben estar alineados con la precisión suficiente para que el traspaso caiga en el lugar correcto. Pequeños errores de calibración pueden hacer que el cue parezca inestable o poco fiable.
Tiempo de respuesta
Un cue que llega demasiado tarde puede tener poco valor operativo. En escenarios dinámicos, los segundos importan. Si el segundo sensor se mueve cuando el objetivo ya se ha ido, el traspaso aporta poco.
Lógica de confianza
El sistema necesita reglas para decidir cuándo hacer cueing y cuándo no. Un exceso de cueing basado en detecciones débiles puede provocar movimiento constante de cámaras, fatiga de alarmas y una menor confianza del operador.
Gestión de prioridades
La documentación de Axis muestra que los sistemas de autoseguimiento por radar pueden usar prioridades como seguir al mismo objeto, minimizar movimientos innecesarios y asegurar que cada objeto quede cubierto si es posible. Esto pone de relieve una realidad central del cueing: cuando varios objetivos compiten, el sistema necesita lógica de prioridades.
Flujo de trabajo humano
Un buen cueing debe ayudar al operador, no sustituir a ciegas su criterio. Según la misión, los usuarios pueden necesitar control manual, lógica de pausa, retorno a la posición inicial o pasos de confirmación.

Figura: mapa sintético de factores que muestra por qué la calidad del cueing depende de la geometría, la calibración, el tiempo de respuesta, la lógica de confianza, la prioridad de objetivos y el flujo de trabajo del operador.
Para un principiante, la idea clave es sencilla: la calidad del cueing es un problema de flujo de trabajo y de geometría, no solo una casilla de software.
Patrones comunes de cueing
En los sistemas reales, varios patrones de cueing aparecen una y otra vez.
Radar a PTZ o EO/IR
Es uno de los patrones más claros. El radar detecta movimiento en un área amplia y dirige la cámara hacia el sector relevante para su verificación visual.
Analítica a grabación o flujo de alarmas
Un evento de analítica puede dirigir una pantalla de operador, iniciar una grabación centrada o generar un incidente prioritario.
Evento RF a inspección visual
Una detección RF puede orientar una cámara o un operador hacia la zona probable del lanzamiento o del controlador, aunque la capa RF no sea en sí misma un sensor visual.
Regla de política o geovalla a escalado
Una plataforma puede dirigir el flujo de trabajo, no solo un sensor físico. Por ejemplo, un objeto que entra en una zona protegida puede activar un resaltado en el mapa, la creación de una tarea o una ruta de escalado.
Todos estos patrones siguen la misma lógica: una fuente crea atención enfocada en otro lugar.
Errores comunes
Hay varias confusiones que se repiten.
«Cueing significa que el sistema comprende por completo el objetivo»
No. El cueing solo redirige la atención. La verificación sigue siendo necesaria.
«Cueing y seguimiento son lo mismo»
No. El cueing inicia el traspaso. El seguimiento lo mantiene.
«Si un sensor puede dirigir a otro, el flujo ya está resuelto»
No. La geometría, la calibración, el tiempo de respuesta y la lógica del operador siguen decidiendo si el traspaso es útil.
«La automatización siempre mejora el cueing»
No. Una automatización deficiente puede crear movimientos excesivos, fatiga de alertas y poca confianza.
«El cueing solo sirve para cámaras»
No. El cueing puede dirigirse a sensores, alarmas, grabación, mapas, tareas u otros elementos del flujo de trabajo.
Qué significa esto en la práctica
Para un principiante, el mejor modelo mental es este: el cueing de sensores es la forma en que un sistema le dice a la siguiente capa dónde prestar atención.
Si está evaluando un flujo de cueing, estas son las preguntas útiles:
- qué evento genera el cue,
- con cuánta precisión se produce el traspaso,
- si el sensor receptor puede ver de verdad la zona objetivo,
- cómo gestiona el sistema varios objetivos,
- qué control manual tiene el operador,
- y si el cue mejora la velocidad de verificación sin generar ruido adicional.
Estas preguntas sirven más que limitarse a preguntar si el sistema admite cueing. Muchos sistemas pueden activar un traspaso de alguna forma; muchos menos lo hacen con la fiabilidad suficiente para mejorar operaciones reales.
Por eso el cueing es tan central en la vigilancia por capas. Es el mecanismo de traspaso que permite que una capa de sensores haga más eficaz a otra. Cuando funciona bien, el sistema parece coordinado. Cuando funciona mal, el sistema parece ruidoso y fragmentado.
Conclusión
El cueing de sensores significa que un sensor, una fuente de eventos o una regla dirige a otro sensor o capa del flujo de trabajo para que se centre en un objeto, un área o una acción concretos. Es el puente entre la detección amplia y una verificación, un seguimiento o una respuesta más precisos.
La idea clave es que el cueing no equivale a una comprensión completa: es un traspaso focalizado. Un buen cueing depende de la geometría, la calibración, el tiempo de respuesta, las reglas de prioridad y el flujo de trabajo del operador. Cuando esas piezas están alineadas, el cueing se convierte en una de las funciones más valiosas de un sistema de vigilancia por capas.
Lecturas adicionales
- Agencia SINC: los controladores aéreos se enfrentan al reto de la automatización - Caso español sobre cómo la automatización dirige la atención del operador hacia las alertas relevantes.
- AESIA: guía de supervisión humana de sistemas de IA (PDF) - Criterios oficiales para diseñar la intervención del operador cuando un sistema automático propone acciones.
- ¿Qué es un sistema de cámara PTZ / EO-IR?
- ¿Qué es la fusión multisensor?

¿Necesita un radar antidrones para su instalación?
Los radares de vigilancia de baja cota de la serie CR detectan drones de RCS 0,01 m² a 3–10 km y clasifican los blancos por micro-Doppler: cada trayectoria se entrega con su clase y nivel de confianza.