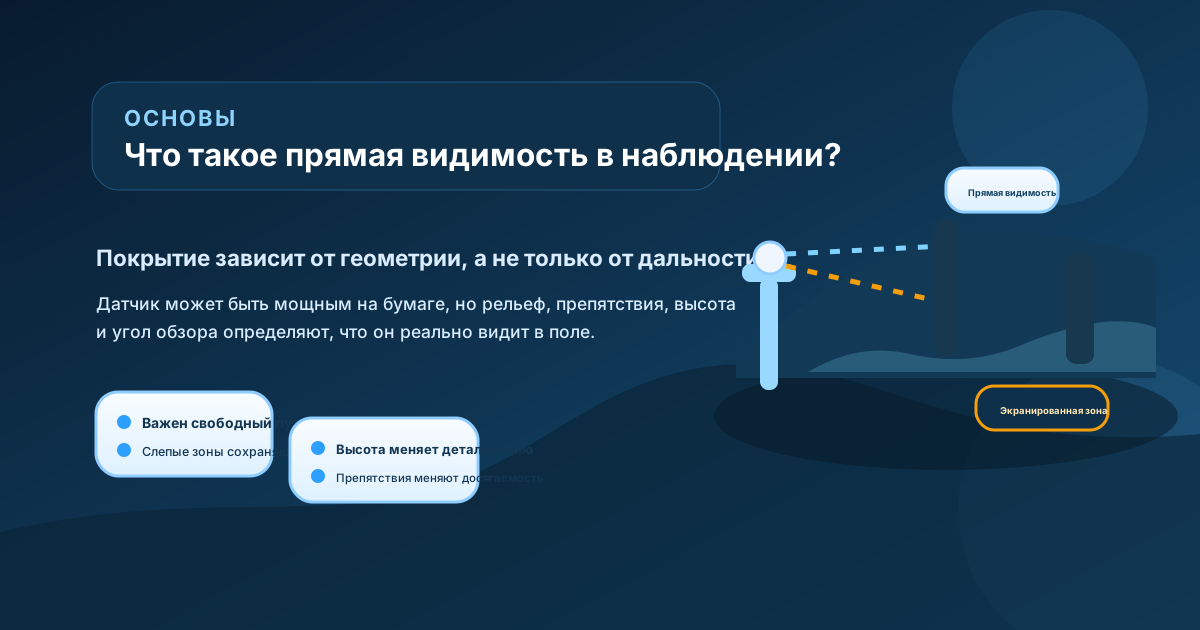
Что такое прямая видимость в системах наблюдения? Если говорить простыми словами, line of sight, или LOS, — это наличие у сенсора полезного прямого пути к той части сцены, которую нужно контролировать. Если этот путь перекрывает холм, здание, стена, линия деревьев, штабель контейнеров или даже кривизна Земли, цель может формально находиться в пределах расчётной дальности системы, но на практике оставаться невидимой.
Именно поэтому прямая видимость — одно из ключевых базовых понятий для начинающих. Часто внимание сосредотачивают на заявленной дальности сенсора, кратности оптики или разрешении камеры и считают, что именно эти цифры определяют все. Это не так. Камера с отличным зумом не видит сквозь угол склада. Радар с хорошей дальностью обнаружения всё равно может иметь мёртвые сектора из-за маскирования рельефом или геометрии низких высот. Тепловизор улучшает контраст ночью, но ему тоже нужен путь к зоне наблюдения. В реальных проектах прямая видимость нередко определяет полезность сенсора сильнее, чем его паспортные характеристики.
Этот принцип важен и за пределами стационарных объектов безопасности. В нормативной практике FAA для беспилотных авиационных операций понятие visual line of sight используется как норма безопасности: если внешний пилот не может напрямую удерживать аппарат в поле зрения, меняются риски управления и осведомлённости. Компания Axis в рекомендациях по высоте монтажа делает похожий практический вывод в другом контексте: геометрия установки влияет на зону покрытия, мёртвые зоны и детализацию изображения. Эти примеры относятся к разным областям, но урок один и тот же. Наблюдение — это не только возможности на бумаге. Это геометрия в реальном мире.
Короткий ответ поэтому прост: прямая видимость — это физическое и геометрическое условие, позволяющее сенсору наблюдать целевую зону. Но практический смысл шире. LOS — это вопрос того, стоит ли сенсор там, где он действительно даёт полезную осведомлённость, а не просто помещается на схеме.
Что на самом деле означает прямая видимость
На самом базовом уровне прямая видимость означает, что между сенсором и целью ничто существенное не перекрывает путь наблюдения.
Для человека, стоящего на холме, эта идея интуитивно понятна. Если между наблюдателем и целью находится здание, цель исчезает из поля зрения. То же самое относится и к системам наблюдения, хотя каждая технология воспринимает LOS немного по-своему.
Для камер видимого диапазона LOS понимается очень прямолинейно. Камере нужен чистый оптический путь к объекту. Стена, грузовик, гребень холма или полоса деревьев могут полностью скрыть цель.
Для тепловизоров действует тот же базовый принцип. Тепловизионное изображение может помочь в темноте, при бликах или в некоторых условиях дымки, но оно не убирает из сцены твёрдые препятствия. Если цель находится за бетонным барьером или полностью скрыта рельефом, тепловизор не «возвращает» обзор магическим образом.
Для радиолокационных систем наблюдения ситуация немного сложнее, но прямая видимость всё равно важна. Радар работает в темноте и в условиях, которые мешают видимым камерам, однако низколетящие цели по-прежнему сильно зависят от маскирования рельефом, зданий, локальных помех и геометрии горизонта. В паспорте радара может быть указана большая дальность обнаружения, но на площадке с неровным рельефом и высокими сооружениями полезная зона покрытия может резко сократиться.
Для радиочастотного мониторинга LOS не совпадает с оптической прямой видимостью, но геометрия всё равно имеет значение. Здания, экранирование, отражения и размещение антенн влияют на то, что приёмник может слышать и с какого направления система способна оценить сигнал. Поэтому даже когда принцип наблюдения другой, размещение и траектория пути по-прежнему определяют реальную эффективность.
Именно поэтому LOS не стоит считать только камерным понятием. Это понятие планирования для почти любой архитектуры наблюдения.
Как LOS работает на реальном объекте
Проще всего понять LOS, если представить себе прямой путь наблюдения от сенсора к зоне цели.
Если этот путь остаётся достаточно свободным для наблюдения того, что важно, прямая видимость хорошая. Если путь перекрыт, обрезан или ухудшен средой, LOS слабая или утрачена.
Среди типичных ситуаций, снижающих LOS:
- камера установлена слишком низко и закрыта припаркованным транспортом;
- радар размещён так, что близлежащие крыши создают маскирование;
- обзор береговой камеры прерывают краны или мачты;
- у периметрального датчика линия ограждения изгибается и уходит за линию растительности;
- или установка на крыше имеет ближнюю мёртвую зону, скрывающую активность рядом со зданием.
На практике LOS часто касается не одной точки, а зоны. Службе безопасности обычно нужна прямая видимость на участок, маршрут, сектор, коридор подхода или линию периметра. Поэтому при планировании покрытия нужно спрашивать не только «видит ли сенсор эту точку?», но и «какие части территории становятся скрытыми, просматриваемыми под малым углом или с низкой надёжностью?»
Рисунок: Синтезированная схема, показывающая, как свободные и перекрытые пути наблюдения формируют полезное покрытие и теневые зоны в системе наблюдения.
Именно здесь схемы объекта могут вводить в заблуждение. На плоской 2D-карте две точки могут выглядеть связанными. В реальном мире крыши, стены, перепады высот и ближние мёртвые зоны могут разрушить эту связь. Поэтому LOS нужно оценивать в трёх измерениях, а не только по расстоянию на плане.
Почему LOS важнее, чем многие ожидают
Новички часто полагают, что если система достаточно мощная, прямая видимость становится второстепенным вопросом. Обычно всё наоборот. Чем сильнее система зависит от большой дальности, узкого поля зрения или точной классификации, тем важнее LOS.
Возьмём PTZ-камеру или EO/IR-систему. Большое увеличение действительно полезно, но оно сужает поле зрения и повышает чувствительность к небольшим ошибкам наведения. Если сенсор установлен там, где препятствия пересекают нужный коридор обзора, дополнительный зум не решает реальную проблему.
Возьмём радар. Он может обнаруживать цели на километры в открытой местности, но на самой площадке могут быть рельефные уступы, линии зданий, башни или кроны деревьев, которые создают маскированные сектора. Покупатель, ориентирующийся только на каталоговую дальность, может переоценить то, что система действительно сможет наблюдать после установки.
Возьмём периметральную безопасность. Кажется, что забор полностью покрыт набором камер или радаров, но реальная геометрия может оставлять:
- мёртвое пространство у основания опоры;
- скрытые углы у сооружений;
- слишком малый угол обзора, снижающий полезную детализацию;
- или короткие участки, где нарушитель может перемещаться среди помех без чёткого наблюдения.
Axis в рекомендациях по высоте монтажа хорошо показывает эту практическую зависимость: высота установки меняет вертикальное покрытие, плотность пикселей, угол зума и даже мёртвую зону непосредственно под камерой. Это хороший урок для начинающих, потому что он показывает: LOS — это не только про дальность. Ближняя геометрия тоже имеет значение.
По той же причине использование FAA понятия visual line of sight в операциях с дронами — полезная аналогия. Смысл правила не в том, чтобы усложнить работу без причины. Оно отражает простую реальность: осведомлённость зависит от того, сохраняется ли полезный путь наблюдения. Когда наблюдатель не может поддерживать этот путь, риск растёт, потому что картина положения и движения аппарата становится менее надёжной.
Что влияет на качество прямой видимости
Прямая видимость звучит как бинарное «да/нет», но в реальном наблюдении это часто не только вопрос наличия или отсутствия перекрытия, но и вопрос качества.
Высота установки
Высота — один из самых сильных факторов. Более высокая точка монтажа может открыть обзор поверх стен, транспорта или растительности. Но выше — не всегда лучше. Как отмечает Axis, увеличение высоты меняет плотность пикселей и угол зума, а также сдвигает мёртвую зону вблизи установки. Высокий монтаж может улучшить покрытие территории, но снизить полезную детализацию или создать неудобную ближнюю геометрию.
Рельеф и геометрия поверхности
Площадка редко бывает идеально ровной. Небольшие гряды, насыпи, дренажные канавы, валы, пандусы и береговые очертания могут создавать разрывы в наблюдении. На упрощённом плане их легко не заметить.
Здания, растительность и временные препятствия
Постоянные сооружения, разумеется, влияют на LOS, но временные условия тоже важны. Припаркованные грузовики, штабелированные паллеты, контейнеры, сценические конструкции и ремонтное оборудование могут менять то, что система видит, от недели к неделе.
Высота цели
Человек пешком, транспорт, мачта и низколетящий дрон находятся на разной высоте. Сенсор, у которого есть LOS на крышу грузовика, может не иметь LOS на присевшего человека у барьера. Радар, уверенно видящий более высокую воздушную цель, может хуже справляться с очень низкими целями, маскируемыми локальными объектами.
Поле зрения и угол обзора
Сенсор может технически видеть цель, но видеть её недостаточно хорошо для решения задачи. Крутой, малый или сильно косой угол обзора может снижать полезную детализацию, распознавание и интерпретацию. Поэтому LOS — это не только «вижу ли я цель?», но и «вижу ли я её достаточно хорошо, чтобы выполнить задачу?»
Дальность и эффекты горизонта
На больших расстояниях все сильнее проявляются кривизна Земли и эффекты локального горизонта. Это особенно важно для береговых, морских и протяжённых линейных объектов. Система может иметь номинальную дальность на бумаге, но реальная низкая цель или цель у поверхности исчезает ниже полезной геометрии наблюдения.
Атмосфера и визуальная загруженность
Даже при номинально свободном пути дымка, блики, дождь, тепловое мерцание, дым и плотный фон могут снижать практическое качество LOS. Видимая камера, тепловизор и радар реагируют на такие условия по-разному, но ни одна технология не полностью независима от среды.

Рисунок: Синтезированная схема факторов, показывающая, почему качество прямой видимости зависит от высоты установки, рельефа, препятствий, высоты цели, угла обзора, дальности и атмосферы.
Главный вывод для новичка: LOS следует рассматривать как задачу геометрии системы. Одной только дистанции для её описания недостаточно.
LOS не одинаков для разных сенсоров
Это различие важно, потому что многие объекты используют многослойное наблюдение.
Камере видимого диапазона нужен чистый оптический обзор и достаточная освещённость или контраст. Тепловизор тоже нуждается в свободном пути, но может лучше сохранять контраст ночью или в некоторых ухудшенных условиях видимости. Радар не зависит от видимого света, однако маскирование рельефом и геометрия низких высот остаются критичными. Радиочастотный мониторинг может обнаруживать сигналы из зон, которые камера не видит напрямую, но здания и экранирование всё равно влияют на то, насколько хорошо система слышит и локализует эти сигналы.
Это означает, что LOS нужно оценивать по роли сенсора:
- поиск;
- подтверждение;
- сопровождение;
- идентификация;
- или поддержка реагирования.
На одном объекте радар может обеспечивать широкое обзорное обнаружение, а EO/IR-системы — выполнять визуальное подтверждение там, где оптическая LOS хороша. На другом объекте могут использоваться несколько камер меньшей дальности, потому что архитектура и рельеф делают одну дальнюю точку обзора ненадёжной. Поэтому планирование LOS тесно связано со слиянием данных сенсоров. Разные сенсоры помогают перекрывать разные геометрические слабые места.
Распространённые ошибки
Ниже — ошибки, которые повторяются чаще всего.
«Если цель в пределах дальности, сенсор её увидит»
Нет. Дальность — это не то же самое, что видимость. Препятствия и геометрия могут разорвать путь наблюдения задолго до достижения номинальной дальности.
«Чем выше, тем лучше»
Нет. Более высокая установка может улучшить покрытие, но может также уменьшить детализацию, ухудшить ближние мёртвые зоны и создать менее полезные углы обзора для некоторых задач.
«У камеры 360° или вращающегося радара нет мёртвых зон»
Нет. Вращение не убирает рельеф, сооружения или маскирование в ближней зоне.
«Одного обследования площадки достаточно навсегда»
Нет. Строительные изменения, сезонная растительность, размещение контейнеров, движение транспорта и изменение задач со временем меняют LOS.
«Прямая видимость гарантирует хорошую идентификацию»
Нет. LOS необходима для многих задач, но именно детализация изображения, контраст, стабильность и поведение цели определяют, сможет ли оператор действительно идентифицировать или классифицировать объект.
Что это означает на практике
Для новичка самая полезная модель такая: прямая видимость — это та геометрия, которая делает наблюдение реальным.
Если вы планируете объект или оцениваете существующую систему, полезно задать такие вопросы:
- где находятся маскированные зоны;
- что происходит в непосредственной близости от сенсора;
- как высота и угол изменяют полезную детализацию;
- какие высоты целей наиболее важны;
- какие сезонные или временные препятствия появляются;
- и какие слои сенсоров компенсируют слабые места друг друга.
Обычно эти вопросы полезнее, чем просьба просто указать максимальную дальность обнаружения или максимальный зум.
Это также объясняет, почему зрелые системы наблюдения часто строятся на многослойном подходе, а не на одном «идеальном» месте обзора. Камеры, тепловизоры, радары и RF-сенсоры по-разному сталкиваются с ограничениями LOS. Хорошо спроектированная система использует это разнообразие, чтобы уменьшить слепые зоны, связанные с геометрией.
Иными словами, прямая видимость — это не второстепенная деталь монтажа. Это часть архитектуры. Если геометрия выбрана неправильно, даже технически сильный сенсор может работать хуже ожидаемого. Если геометрия правильная, более скромный сенсор может оказаться значительно эффективнее, чем подсказывает его паспорт.
Заключение
Прямая видимость в системах наблюдения означает, что у сенсора есть полезный путь наблюдения к целевой зоне без перекрытия рельефом, сооружениями или другими геометрическими ограничениями. Звучит просто, но именно это определяет, превращаются ли дальность, зум, разрешение и другие характеристики в реальную эффективность.
Главный вывод состоит в том, что LOS — это прежде всего задача геометрии, а уже потом вопрос характеристик. Высота монтажа, расположение препятствий, высота цели, угол обзора и эффекты горизонта формируют то, что система действительно может наблюдать. Объект, на котором прямую видимость понимают правильно, может честнее проектировать покрытие, снижать число мёртвых зон и подбирать слои сенсоров, которые работают вместе, а не полагаться только на дальность в паспорте.
Дополнительное чтение
- Радары и то, как от них прячутся. Часть 1 — основы радиолокации — почему геометрия и препятствия определяют реальную зону наблюдения.
- «Важнейшее звено в системе разведки»: какими возможностями обладает новейшая радиолокационная станция «Контейнер» — загоризонтная РЛС, которая видит цели далеко за пределами прямой видимости.
- Что такое дальность обнаружения?
- Что такое электро-оптическое наблюдение?

Нужна противодроновая РЛС для вашего объекта?
РЛС низковысотного наблюдения серии CR обнаруживают дроны с ЭПР 0,01 м² на дальности 3–10 км и классифицируют цели по микродоплеровским признакам — каждая трасса выдаётся с классом цели и достоверностью.