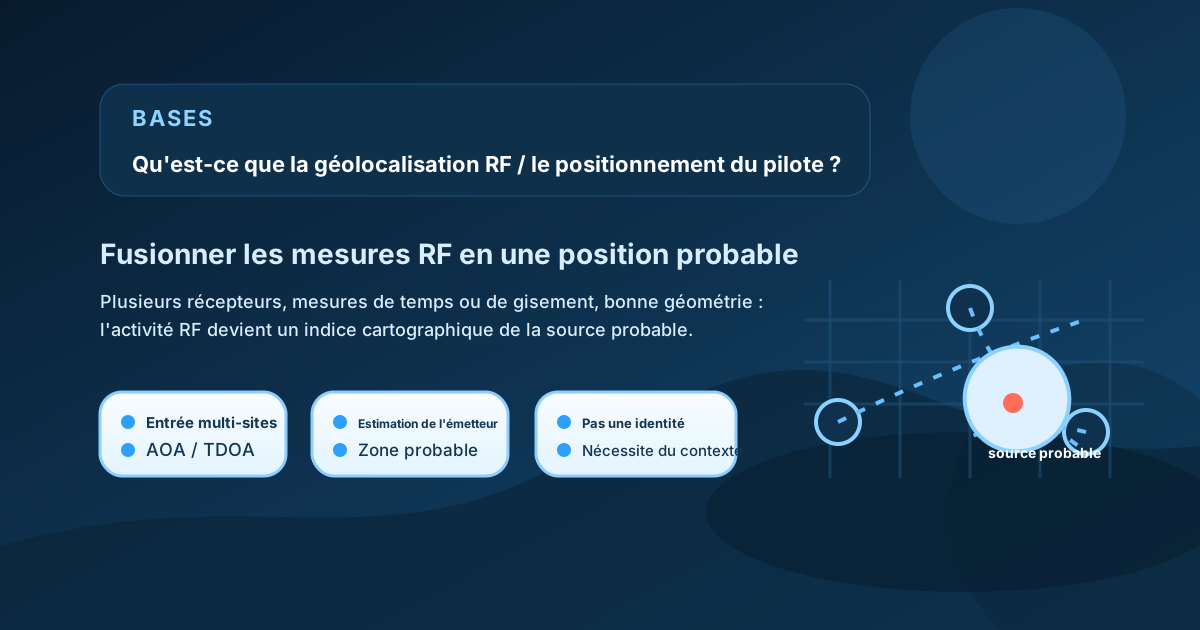
Qu’est-ce que la géolocalisation RF, et que recouvre le positionnement du pilote ? Pour dire les choses simplement, la géolocalisation RF consiste à estimer la position d’un émetteur radio en mesurant son signal. Dans les missions anti-drones ou de sécurité, l’expression positionnement du pilote désigne le plus souvent la tentative de localiser au sol l’opérateur du drone, sa radiocommande ou un émetteur RF associé.
Le sujet se distingue donc nettement de la simple détection de drone. La détection répond à une question : un signal est-il présent ? La géolocalisation en répond à une autre : où se trouve l’émetteur ? Dans beaucoup de situations de sécurité, cette différence compte énormément. Si l’enjeu se limite à savoir qu’un drone évolue dans les parages, une alerte peut suffire. En revanche, si l’opérateur doit comprendre où se trouve la source de commande, d’où part le lien radio ou où concentrer la réponse, la géolocalisation RF devient bien plus précieuse.
C’est aussi là que les idées reçues commencent. On imagine parfois que dès qu’un système détecte un signal de commande de drone, il connaît automatiquement la position exacte du pilote. En pratique, ce n’est presque jamais le cas. La géolocalisation est plus exigeante que la détection : elle peut demander plusieurs récepteurs, plusieurs mesures, davantage de temps, ou une méthode de localisation hybride. Et même dans ce cas, le résultat reste souvent une zone probable, une région de confiance ou une meilleure estimation — rarement un point parfaitement exact.
Rohde & Schwarz présente la géolocalisation hybride comme la combinaison de méthodes angulaires et temporelles, parce que chacune a ses forces. Les documents de la FAA sur le Remote ID apportent une autre distinction utile : un drone coopératif peut diffuser des informations sur sa station de commande ou son point de décollage, mais cela n’a rien à voir avec une estimation indépendante de la position d’un émetteur à partir de mesures RF. À retenir donc : le positionnement du pilote est un problème de localisation RF, pas un simple problème de présence de signal.
Ce que signifie réellement la géolocalisation RF
Au sens large, la géolocalisation RF désigne la tâche technique qui consiste à estimer la position d’un émetteur dans l’espace physique. Cet émetteur peut être :
- une radiocommande portable,
- une radio de télémétrie,
- une liaison vidéo descendante,
- une source Remote ID,
- ou tout autre dispositif émettant un signal RF d’intérêt.
Dans un contexte de sécurité drone, on parle souvent de positionnement du pilote parce que l’objectif opérationnel n’est pas de trouver n’importe quel émetteur : c’est de localiser la personne ou l’appareil qui contrôle l’aéronef. Mais les deux expressions ne se recouvrent pas exactement. Un système peut géolocaliser une source RF liée à l’opération sans prouver qu’il s’agit de la position exacte du pilote lui-même — ce peut être la radiocommande, un point de décollage, un relais ou un autre élément émetteur pertinent.
Cette nuance compte, car une expression comme position du pilote sonne plus certaine que les données ne le sont réellement. Dans certains cas, le meilleur résultat que le système puisse donner se limite à :
- le secteur d’origine le plus probable,
- la zone d’émission la plus vraisemblable,
- ou la position estimée de la source de transmission associée au lien du drone.
Pour qui débute, c’est le bon modèle mental : la géolocalisation RF estime la position d’un émetteur à partir de mesures. Elle peut nourrir la réponse opérationnelle, mais la mesure reste une estimation RF — pas une déclaration automatique d’identité au sens juridique.
Comment fonctionne concrètement le positionnement du pilote
Dans un système réel, le positionnement du pilote se déroule par étapes, jamais en un calcul unique et magique.
D’abord, le système doit détecter et classifier un signal pertinent : liaison de commande, télémétrie, flux vidéo ou transmission Remote ID. La détection seule ne suffit pas, mais sans signal exploitable, il n’y a rien à géolocaliser.
Ensuite, un ou plusieurs capteurs mesurent le signal d’une manière utile à l’estimation de position. Selon le système, cela peut passer par :
- l’angle d’arrivée, ou AOA,
- la différence de temps d’arrivée, ou TDOA,
- une combinaison hybride,
- ou un autre indicateur d’appui comme la fréquence, la synchronisation temporelle ou le contexte de signature du signal.
Troisième étape : les mesures sont fusionnées en une estimation de position. Un capteur seul ne donne souvent qu’une direction ou un secteur. Plusieurs capteurs resserrent la solution. Un moteur hybride peut fusionner des types de mesures différents pour améliorer le résultat dans un environnement difficile.
Quatrième étape : le résultat est présenté sous une forme exploitable — ligne de relèvement, point estimé, ellipse de confiance, zone de recherche probable, ou indication cartographique pour une autre équipe ou un autre capteur.
Figure : schéma synthétique montrant le flux habituel, de la capture du signal RF à l’estimation de position fusionnée et à l’affichage cartographique pour l’opérateur.
C’est pourquoi la géolocalisation RF est généralement une fonction de système, et non une simple fonctionnalité logée dans un boîtier unique. Elle dépend de l’implantation des capteurs, des performances des récepteurs, de la synchronisation, de la qualité des mesures, de la fusion des données et de l’affichage opérationnel. Un bon système n’est pas seulement celui qui embarque un algorithme de localisation impressionnant : c’est celui qui collecte, fusionne et exploite les mesures assez vite pour que le résultat compte.
AOA, TDOA et méthodes hybrides
Pour comprendre le positionnement du pilote, il faut distinguer les méthodes de localisation.
AOA estime la direction d’où vient le signal. Un radiogoniomètre fournit un relèvement depuis le site capteur. Un relèvement seul est utile, mais il ne suffit généralement pas à définir une position complète.
TDOA estime la position à partir des différences de temps d’arrivée mesurées entre plusieurs récepteurs. Concrètement, le système compare l’instant où le même signal atteint différents sites, et ces écarts contraignent les positions possibles de l’émetteur.
La géolocalisation hybride combine les deux. Rohde & Schwarz explique qu’elle fusionne les capacités de l’AOA et du TDOA, parce que ces méthodes ont des forces et des limites différentes. La même source note que le TDOA localise généralement mieux lorsque les récepteurs entourent l’émetteur, tandis que les radiogoniomètres restent utiles pour repérer plus souplement des émetteurs excentrés.
Pour un débutant, il n’est pas utile de mémoriser chaque détail mathématique. L’essentiel est ailleurs : le positionnement du pilote est souvent un problème de géométrie. La qualité de la réponse dépend de l’emplacement des récepteurs, de la force et de la propreté du signal, et de la méthode la mieux adaptée à l’environnement.
Pourquoi le positionnement du pilote compte dans les missions de sécurité
Le sujet compte parce que, dans beaucoup d’incidents réels, le drone dans le ciel n’est que la moitié du problème opérationnel.
Les équipes de sécurité peuvent aussi avoir besoin de savoir :
- où se trouve la commande,
- si la source de contrôle est en mouvement,
- si la source est à l’intérieur ou à l’extérieur de la zone protégée,
- et comment orienter la réponse ou un capteur complémentaire.
C’est pourquoi le positionnement du pilote peut changer la valeur de l’écoute RF. Si le système dit seulement « il y a de l’activité RF », la suite reste large et incertaine. S’il peut dire « la source probable se trouve dans ce secteur » ou « le contrôleur est vraisemblablement près de ce point », la chaîne de réponse devient beaucoup plus exploitable.
Cela ne veut pas dire que la géolocalisation RF résout tout. Cela veut dire qu’elle améliore le tableau de situation. Un radar indique à l’opérateur où l’aéronef se déplace ; un système optique confirme à quoi il ressemble ; la géolocalisation RF aide à situer la source émettrice associée. Ce sont des questions différentes, et ensemble elles donnent une image de situation bien plus complète.
Ce qui influence la qualité de la géolocalisation
Les débutants cherchent souvent un chiffre de précision unique, mais la qualité de la géolocalisation dépend de plusieurs conditions.
Nombre et position des capteurs
La géométrie est l’une des variables les plus importantes. Plusieurs sites donnent en général de meilleurs résultats qu’un seul, parce qu’ils réduisent l’ambiguïté. Le document sur la géolocalisation hybride le montre clairement : la géométrie détermine quelle méthode sera la plus performante, et où l’on peut en attendre les meilleurs résultats.
Qualité du signal
Signaux faibles, environnements bruités, interférences et transmissions intermittentes dégradent tous la qualité des mesures. Plus le signal est propre et fort par rapport au plancher de bruit, plus l’estimation de position peut être stable.
Multitrajet et réflexions urbaines
Les villes et les sites industriels sont des environnements RF difficiles. Les réflexions sur les bâtiments, les surfaces métalliques et les véhicules peuvent fausser les estimations de direction comme de temps. C’est l’une des raisons pour lesquelles les résultats sur le terrain peuvent différer fortement des exemples de test en environnement contrôlé.
Comportement de l’émetteur
Un signal émis en continu est souvent plus facile à exploiter qu’une rafale brève ou irrégulière. Le saut de fréquence, un faible rapport cyclique et des liaisons très dynamiques compliquent tous la géolocalisation.
Choix de la méthode
L’AOA, le TDOA et les approches hybrides n’échouent pas de la même manière. L’AOA reste utile pour le guidage directionnel lorsque la géométrie des récepteurs est moins favorable au TDOA. Le TDOA peut être très performant lorsque le réseau de récepteurs entoure la zone d’intérêt. Les approches hybrides cherchent à combiner les avantages des deux.
Latence opérationnelle
Une estimation de position vaut d’autant plus qu’elle arrive tant que l’événement peut encore être traité. En exploitation, la confiance ne tient pas seulement à la précision sur la carte : elle tient aussi à la vitesse à laquelle le résultat arrive pour éclairer une décision.

Figure : schéma synthétique montrant pourquoi les estimations de position dépendent de la géométrie des récepteurs, de la qualité du signal, du choix de la méthode et de la latence opérationnelle.
La géolocalisation RF n’est pas la même chose que le Remote ID
C’est une distinction importante pour bien démarrer.
Le Remote ID est une couche d’identification coopérative diffusée par l’aéronef. La géolocalisation RF est un processus de mesure indépendant, qui estime la position d’un émetteur à partir des données RF captées. Un système peut utiliser les deux, mais ce ne sont pas les mêmes choses.
Les documents de la FAA expliquent qu’un drone Standard Remote ID diffuse des informations sur le drone et sa station de commande, tandis qu’un module de diffusion transmet la position du drone et son point de décollage. Ces informations sont extrêmement utiles quand elles sont présentes et conformes. Mais la géolocalisation RF joue un autre rôle : elle ne dépend pas d’une auto-déclaration coopérative de l’émetteur, elle s’appuie sur les mesures du réseau de capteurs.
Cette différence compte parce que :
- tous les aéronefs ne sont pas coopératifs,
- tous les signaux d’intérêt ne sont pas des émissions Remote ID,
- et tous les résultats de localisation RF n’indiquent pas l’identité légale ni le statut d’autorisation.
Mieux vaut donc considérer la couche d’identification coopérative et la couche de localisation RF indépendante comme des outils différents, mais potentiellement complémentaires.
Limites et idées reçues fréquentes
Plusieurs idées fausses reviennent souvent.
« Si le drone est détecté, la position du pilote est garantie »
Non. Le système a toujours besoin d’un émetteur RF exploitable et d’une qualité de mesure suffisante pour estimer une source.
« Positionnement du pilote signifie toujours position humaine exacte »
Non. Le plus souvent, le système estime la position de l’émetteur pertinent ou de la source de commande. Cela peut être proche de l’opérateur, mais la mesure reste centrée sur l’origine RF.
« La géolocalisation RF remplace tous les autres capteurs »
Non. Elle répond à une question d’origine RF. Elle ne remplace ni le radar, ni la vérification optique, ni le contexte opérationnel plus large.
« Le Remote ID rend la géolocalisation RF inutile »
Non. Le Remote ID est une information coopérative diffusée. La géolocalisation RF est une couche de mesure indépendante. Elles résolvent des problèmes liés mais distincts.
« Une seule méthode fonctionne partout »
Non. La géométrie des récepteurs, l’environnement et le comportement du signal déterminent si l’AOA, le TDOA ou une logique hybride est la meilleure solution.
Ce que cela signifie en pratique
Pour un débutant, le meilleur modèle mental est le suivant : la géolocalisation RF cherche à transformer une activité RF en estimation de position exploitable.
Dans les missions anti-drones, cela revient souvent à aider l’opérateur à répondre à une question côté sol : où se situe vraisemblablement la source de commande ? Parfois la réponse est un relèvement, parfois un point probable, parfois seulement une zone de recherche. Sa qualité dépend de la méthode, de la géométrie et de l’environnement.
C’est aussi la raison pour laquelle le positionnement du pilote doit être évalué avec soin lors de la planification et de l’achat. Les bonnes questions sont par exemple :
- quels signaux sont réellement géolocalisables,
- combien de capteurs sont nécessaires,
- quelle géométrie le site permet,
- comment le système exprime la confiance,
- et comment le résultat est fusionné avec le radar, l’EO/IR ou le logiciel de commandement.
Ces questions reflètent la valeur d’un déploiement réel bien mieux que l’hypothèse selon laquelle chaque drone détecté donnerait automatiquement un point de carte propre et précis pour le pilote.
Conclusion
La géolocalisation RF consiste à estimer la position d’un émetteur en mesurant son signal. Dans les missions de sécurité drone, le positionnement du pilote revient généralement à appliquer cette logique au contrôleur ou à une source RF associée à l’aéronef. C’est beaucoup plus exploitable qu’une simple détection — mais aussi beaucoup plus exigeant.
L’idée essentielle : le positionnement du pilote est un problème de mesure et de fusion, pas une certitude instantanée. Il peut être très utile lorsque la géométrie des récepteurs, la qualité du signal et le choix de la méthode sont favorables. Mais il faut toujours l’interpréter comme une estimation de l’origine RF, et non comme une identité garantie ou une réponse universelle à tous les scénarios de drone.
Lectures complémentaires
- Solutions COMINT aéroportées (Thales) - Des systèmes français de localisation des émetteurs radio, proches des techniques AOA/TDOA de géolocalisation.
- Goniomètre : définition - Le principe de la radiogoniométrie, au cœur des méthodes de localisation par angle d’arrivée.
- Qu’est-ce que le Remote ID ?
- Qu’est-ce que la radiogoniométrie (AOA) ?
- Qu’est-ce que la détection RF ?

Besoin d'un radar anti-drone pour votre site ?
Les radars de surveillance basse altitude de la série CR détectent les drones de SER 0,01 m² à 3–10 km et classent les cibles par micro-Doppler — chaque piste est fournie avec sa classe et son niveau de confiance.