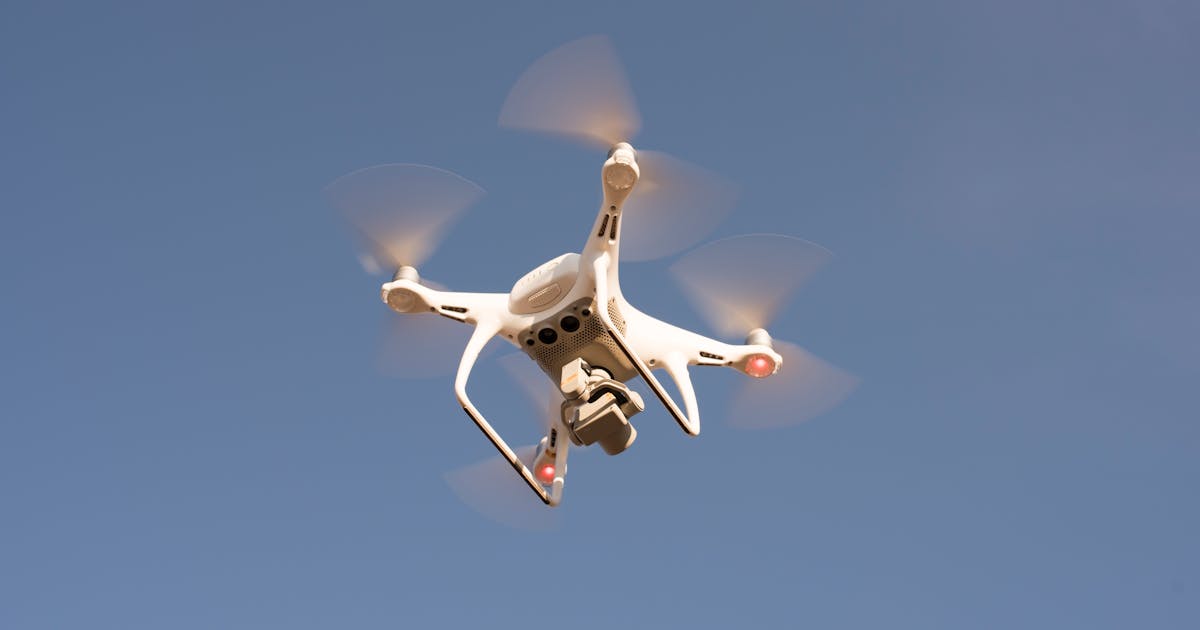
Les petits drones sont difficiles à détecter par radar parce qu’ils se situent à la limite de plusieurs problèmes de conception radar à la fois. Ils sont physiquement petits, souvent construits dans des matériaux peu réfléchissants, volent à basse altitude, se déplacent de façon irrégulière et évoluent dans des environnements pleins de fouillis. Un radar peut détecter assez facilement un gros avion dans un ciel dégagé, mais un quadrirotor compact à proximité de bâtiments, d’arbres, de véhicules ou d’un plan d’eau est un tout autre problème.
Cela ne signifie pas que le radar soit le mauvais outil. Il reste l’une des couches de détection les plus importantes de la sécurité basse altitude, car il balaie en continu, mesure distance et mouvement, et fonctionne jour et nuit. Simplement, la détection de petits drones exige la bonne architecture radar, la bonne implantation sur site et le bon déroulement des opérations après la détection.
Pour l’acheteur ou l’intégrateur, la bonne question n’est donc pas simplement « un radar peut-il détecter des drones ? ». La vraie question est plutôt : « ce système peut-il détecter et suivre les petits drones précis qui comptent sur ce site, dans les secteurs où ils sont susceptibles d’apparaître, avec assez de confiance et de temps d’alerte pour l’opérateur ? »
Une petite taille donne un écho faible et changeant
Le radar détecte les objets en émettant de l’énergie radio et en analysant l’énergie renvoyée. Un petit drone réfléchit généralement moins d’énergie qu’un aéronef plus grand, car sa surface est réduite et qu’il utilise souvent du plastique, des composites, de la fibre de carbone ou des structures légères. L’écho qui en résulte est plus faible et moins stable.
Cet écho n’est pas constant non plus. Un drone peut se présenter différemment au radar lorsqu’il tourne, prend de l’assiette, emporte une charge utile, replie ses bras ou change d’angle d’aspect. Le même appareil peut être plus visible dans une direction et beaucoup moins dans une autre. Un petit multirotor aux moteurs exposés ne se comporte pas comme un drone à voilure fixe en mousse ou un drone de course compact.
C’est pourquoi une « portée de détection de petit drone » unique et universelle peut être trompeuse. La portée dépend de la taille de la cible, de la surface équivalente radar, de l’orientation, de la bande de fréquence, de la forme d’onde, de la conception d’antenne, du traitement, du fouillis et de la géométrie du site.
La basse altitude place la cible dans le fouillis
Les petits drones volent souvent près du sol ou des structures. Ils se trouvent alors dans la partie la plus compliquée de la scène radar : au lieu d’apparaître sur fond de ciel propre, ils peuvent évoluer près de rives de toit, de clôtures, d’arbres, de grues, de routes, de véhicules garés, de vagues ou de relief.
C’est important, car le radar ne voit pas que la cible : il voit aussi les réflexions et les mouvements de l’environnement. Les bâtiments créent de fortes réflexions, les arbres bougent avec le vent, la surface de l’eau change en permanence, les véhicules et les piétons produisent des objets en mouvement tout à fait légitimes, et les oiseaux peuvent occuper la même tranche d’altitude.
Le défi pratique est donc la séparation. Le radar doit conserver le drone tout en supprimant assez de fond pour éviter les fausses alertes permanentes. Si le filtrage est trop lâche, les opérateurs reçoivent trop d’alertes ; s’il est trop strict, les drones lents ou faibles peuvent disparaître.
Le vol lent ou stationnaire peut être plus difficile qu’on ne le pense
Beaucoup de gens supposent qu’un objet lent est plus facile à détecter. En radar, un mouvement lent peut au contraire être plus difficile à séparer des effets de fond. Le traitement Doppler aide à distinguer les cibles en mouvement, mais un drone en stationnaire, sur une trajectoire tangentielle ou en approche lente avec peu de vitesse radiale peut offrir des indices de mouvement plus faibles.
Le mouvement des rotors peut aider dans certaines conditions, mais ce n’est pas une réponse garantie : les signatures micro-Doppler dépendent de la conception du radar, de la portée, de l’angle d’aspect, de la qualité du signal et de l’approche de traitement. Un système ne doit pas être choisi en supposant que les signatures de rotors résoudront tous les problèmes de classification.
C’est l’une des raisons pour lesquelles la qualité de piste compte tant. Un point de détection isolé vaut moins qu’une piste stable qui montre où l’objet se déplace, à quelle vitesse, et s’il entre dans une zone protégée.
Le site compte autant que le radar
Un bon radar peut ne pas atteindre ses performances s’il est installé au mauvais endroit. La hauteur de montage, les secteurs masqués, les structures métalliques proches, les lignes de toit, les arbres et le terrain façonnent tous la couverture basse altitude.
Concrètement, un radar placé trop bas peut perdre la ligne de vue derrière les bâtiments. Un radar face à une route passante peut exiger des règles de secteur soigneuses pour éviter les alertes intempestives. Un radar côtier peut demander un réglage différent de celui du périmètre d’un centre de données, car les vagues et les bateaux créent un fond différent.
C’est pourquoi une vraie planification doit inclure une étude de site, des attentes de couverture par secteur et des trajectoires d’essai réalistes. Une démonstration en champ ouvert est utile, mais elle ne prouve pas la performance dans tous les environnements d’exploitation.
Détecter ne suffit pas à créer de la valeur opérationnelle
On parle souvent de la performance radar en termes de portée de détection, mais la valeur opérationnelle dépend de ce qui se passe après la détection. Le système doit décider si une cible faible est réelle, si elle compte, si elle se trouve dans une zone sensible, et si elle doit déclencher une caméra ou une action de l’opérateur.
En pratique, le déroulement des opérations d’un système de sécurité basse altitude comprend généralement :
- la détection radar et la formation de pistes,
- une logique d’alerte par zone,
- un score de confiance ou un filtrage des événements,
- la confirmation EO/IR ou visuelle,
- la mise en file des événements pour l’opérateur,
- et des journaux d’événements pour l’analyse.
Sans ce déroulement, le radar peut produire des points sur un écran sans jamais donner à l’équipe de sécurité une décision claire.
Ce que les acheteurs doivent demander
Pour évaluer un radar destiné à la détection de petits drones, il faut demander plus qu’un chiffre de portée maximale. Voici les questions utiles :
- Sur quelle taille de cible et quelle surface équivalente radar la portée annoncée repose-t-elle ?
- La cible est-elle en approche, en traversée, en stationnaire ou en éloignement ?
- À quelle altitude et sur quel arrière-plan les essais ont-ils été menés ?
- Comment le système gère-t-il les arbres, les oiseaux, les véhicules, l’eau et les bâtiments ?
- Peut-il maintenir une piste assez longtemps pour désigner une caméra ?
- Quel comportement en fausses alertes faut-il attendre sur un site réel ?
- Comment le radar s’intègre-t-il à la plateforme de commandement et au travail de l’opérateur ?
Les réponses les plus honnêtes sont généralement conditionnelles, parce que la détection des petits drones est conditionnelle. Un bon fournisseur doit être capable d’expliquer clairement ces conditions.
Conclusion
Les petits drones sont des cibles radar difficiles parce qu’ils combinent faible signature, basse altitude, mouvements irréguliers, fouillis et temps d’alerte court. Le radar peut répondre à ce problème, mais seulement s’il est conçu, implanté, réglé et intégré en fonction de l’environnement d’exploitation réel.
Pour un projet counter-UAS sérieux, réussir ne consiste pas à voir un drone une fois. Réussir, c’est maintenir une piste utile, réduire les fausses alertes, confirmer l’événement et laisser à l’opérateur assez de temps pour prendre la bonne décision.
Lectures complémentaires
- Ministère des Armées : projet DOREDO, un radar embarqué pour la détection d’obstacles par drone - Un programme français qui cible des objets à faible surface équivalente radar évoluant à très basse altitude, avec traitement du fouillis sol-ciel.
- Thales : le radar Ground Observer 20 Multi-Mission pour la détection des micro-drones - Exemple industriel de radar sol pensé pour surveiller la très basse altitude et suivre de petits drones dans un environnement encombré.

Besoin d'un radar anti-drone pour votre site ?
Les radars de surveillance basse altitude de la série CR détectent les drones de SER 0,01 m² à 3–10 km et classent les cibles par micro-Doppler — chaque piste est fournie avec sa classe et son niveau de confiance.