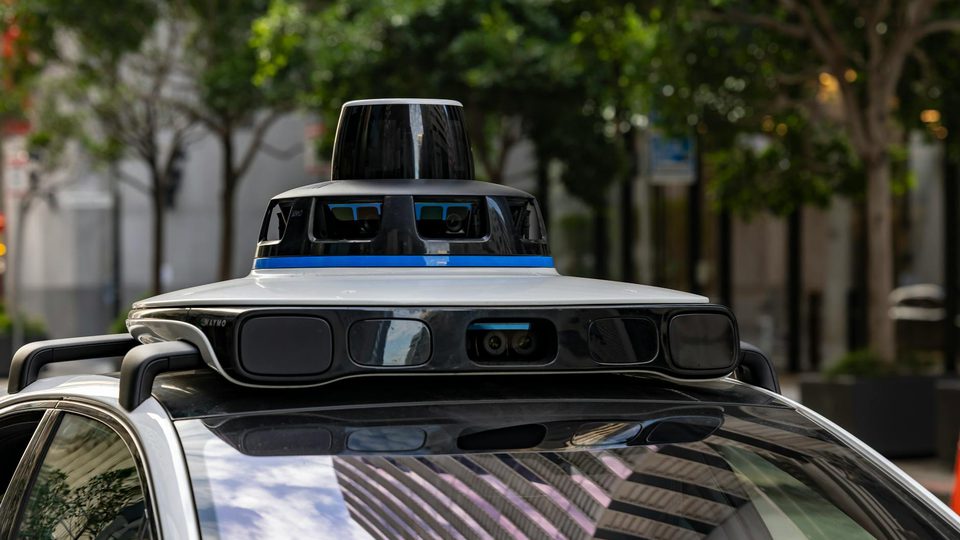
Большая часть ажиотажа вокруг LiDAR связана с одним числом — разрешением. Но более важный вопрос обычно в том, куда система расходует свой «бюджет» разрешения. Именно этим интересны недавние работы по FMCW LiDAR с «зрительным» управлением, или бионическому LiDAR. Вместо того чтобы сканировать все направления с одинаковой плотностью, датчик перераспределяет внимание: сохраняет широкий обзор, но концентрирует более детальное зондирование там, где это важнее всего для сцены.
Речь идёт не только о фотонике. Это системный вопрос о том, как будущие стеки восприятия перестанут считать каждый пиксель, каждый угол и каждую зону цели одинаково значимыми.
Что означает «бионический» в этом контексте
Термин «бионический» здесь не про имитацию ради самой имитации. Он описывает стратегию зондирования, похожую на работу сетчатки. Человеческое зрение не обрабатывает всю сцену с одинаковым разрешением. Оно сочетает широкий контекстный обзор с небольшой областью концентрированного внимания. Концепция бионического LiDAR переносит эту логику в машинное зондирование.
На практике это означает:
- сохранять достаточный широкий охват, чтобы не терять контекст;
- выделять области интереса;
- а затем повышать плотность зондирования там, где дополнительная детализация действительно важна для работы системы.
Это важно, потому что системы восприятия почти всегда сталкиваются с одним и тем же компромиссом: они одновременно хотят большего охвата, большей детализации, меньшего энергопотребления, меньшей стоимости и меньшей сложности. Равномерное сканирование решает этот компромисс неэффективно.
Чем FMCW LiDAR отличается
FMCW LiDAR интересен тем, что это не просто технология измерения дальности. Как и FMCW-радар, он использует частотно-модулированную непрерывную волну и может обеспечивать оценку расстояния вместе с информацией о движении за счёт когерентного детектирования. Поэтому FMCW LiDAR часто называют кандидатом на «4D»-зондирование: он способен давать глубину и отражательную структуру сцены, а также поддерживать восприятие с учётом скорости.
Это не означает, что любая FMCW LiDAR-система уже эксплуатационно зрелая. Но это объясняет, почему в ряде сценариев исследователи считают такую архитектуру богаче возможностями, чем традиционные времяпролётные (time-of-flight) подходы.
Почему адаптивное распределение важнее, чем просто более высокий показатель в спецификации
Ключевая идея адаптивного, или бионического, LiDAR — не «сканировать больше», а «сканировать разумнее». Системе восприятия обычно не нужна максимальная плотность везде. Ей нужна достаточная плотность в нужном месте и в нужное время.
Это важно, потому что адаптивное распределение может улучшать:
- детализацию в той зоне, где вот-вот будет принято решение;
- эффективность вычислений за счёт отказа от избыточной плотности по всей сцене;
- и общую полезность системы без линейного роста стоимости оборудования вместе с размером сцены.
Иными словами, адаптивное восприятие — это стратегия распределения ресурсов, а не просто характеристика датчика.
Почему это называют 4D-машинным зрением
Обозначение «4D» часто используют слишком свободно, поэтому здесь полезно быть точным. В данном контексте обычно имеется в виду, что система пытается воспринимать трёхмерное положение вместе с движением или временной динамикой так, чтобы поддерживать понимание сцены во времени.
Это важно, потому что будущие системы машинного зрения оценивают не только по тому, видят ли они сцену. Их оценивают по тому, могут ли они:
- выделить значимую область;
- сохранить временную актуальность;
- и измерить, как сцена меняется.
Именно поэтому исследования в области когерентного FMCW LiDAR привлекают внимание. Они поддерживают идею, что восприятие должно быть динамичным и избирательным, а не равномерно избыточным.
Что это может означать для реальных систем
В ближайшей перспективе развёртывание адаптивного FMCW LiDAR вряд ли заменит все существующие стеки восприятия. Более реалистичный вывод — архитектурный. Будущие системы всё чаще могут сочетать:
- широкозонный контекстный обзор;
- локальное зондирование с высокой детализацией;
- и программное обеспечение, которое динамически меняет поведение датчика.
Такая логика уже присутствует во многих системах наблюдения и автономности. Широкий обзор и детальное подтверждение обычно обеспечиваются не одним и тем же уровнем системы и не одинаковыми средствами.
Почему это важно для безопасности и видеонаблюдения
Платформы безопасности движутся к той же логике даже тогда, когда LiDAR не используется:
- радар обеспечивает постоянный обзор;
- оптика дает высокую детализацию для подтверждения;
- а программное обеспечение управления решает, куда направить внимание дальше.
Поэтому исследования в области адаптивного LiDAR полезны даже тем, кто сегодня не выбирает LiDAR-систему. Они подтверждают уже знакомую практическую истину: самая сильная архитектура — та, которая умеет правильно расходовать внимание.
Именно поэтому эта тема естественно связана с материалами «Радар, LiDAR, ультразвук и OTH-радар: какой слой обнаружения решает какую задачу?», «Перспективные радиолокационные технологии: что уже реально, что только появляется и за чем следить» и линейкой РЛС малых высот серии Cyrentis CR. Смысл здесь не в том, чтобы один класс датчиков «победил», а в том, что избирательное восприятие становится принципом проектирования.
Что по-прежнему ограничивает внедрение
Адаптивный FMCW LiDAR пока остаётся развивающейся категорией, поэтому инженерные вопросы всё ещё существенны:
- габариты системы и компоновка;
- энергоэффективность;
- устойчивость к изменениям сцены;
- вычислительная нагрузка;
- стабильность калибровки;
- и приносит ли адаптивное поведение измеримую пользу конечному пользователю.
Это важно, потому что многие сенсорные концепции выглядят убедительно в исследованиях, но остаются сложными для масштабного внедрения. Переход от научной публикации к продукту по-прежнему зависит от стоимости, надёжности и дисциплины интеграции.
На что смотреть дальше
Для рабочих групп самые полезные сигналы — не маркетинговые демонстрации. Следите за тем:
- насколько надёжно работает адаптивное управление разрешением в динамических сценах;
- действительно ли FMCW-данные с учетом движения улучшают качество решений;
- насколько легко система объединяется с камерами или радаром;
- и оправдана ли аппаратная сложность получаемым операционным выигрышем.
Именно эти проверки отделяют перспективное направление исследований от действительно внедряемого класса датчиков.
Заключение
Бионический FMCW LiDAR важен потому, что он указывает на более широкий сдвиг в машинном восприятии: будущие системы будут не просто собирать больше данных, а пытаться собирать нужные данные в нужном месте и в нужное время. Следовательно, главный вывод здесь — архитектурный. По мере развития систем машинного зрения адаптивное, управляемое вниманием зондирование может стать важнее, чем равномерная плотность по всей сцене.
Дополнительное чтение
- Лидары в автономном транспорте: почему важна длина волны лазера — подробный разбор устройства лидаров и того, как выбор длины волны влияет на качество 3D-зондирования.
- Стартует конкурс технологий машинного зрения Ice Vision — о задачах машинного зрения для беспилотного транспорта и том, как тренируются алгоритмы восприятия сцены.

Нужна противодроновая РЛС для вашего объекта?
РЛС низковысотного наблюдения серии CR обнаруживают дроны с ЭПР 0,01 м² на дальности 3–10 км и классифицируют цели по микродоплеровским признакам — каждая трасса выдаётся с классом цели и достоверностью.