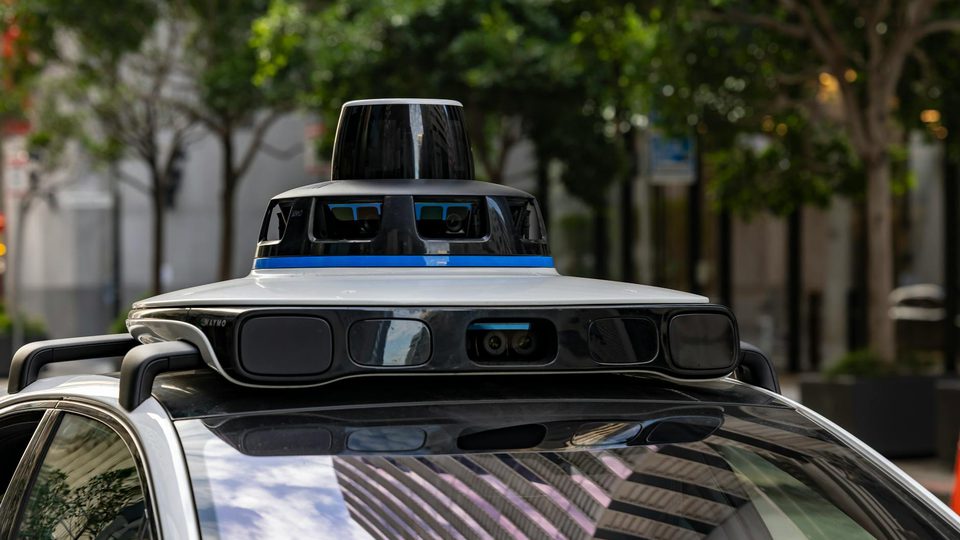
LiDAR 引发关注时,人们往往先看一个数字:分辨率。但更关键的问题通常不是“有多高”,而是“系统把分辨率预算花在了哪里”。具备视线引导能力(或称仿生)的 FMCW LiDAR 值得关注,原因就在这里。它不再以同样的密度扫描每个方向,而是对注意力进行重新分配,在保持全局感知的同时,把更高细节的感知资源集中到最重要的场景区域。
这不只是一个光子学问题,更是一个系统设计问题:未来的感知栈,可能不再把每个像素、每个角度、每个目标区域都视为同等重要。
这里所说的“仿生”是什么意思
“仿生”并不是为了模仿而模仿,它指的是一种类似视网膜的感知策略。人眼并不会以统一分辨率处理整个场景,而是将广域背景认知与局部聚焦注意力结合起来。仿生 LiDAR 的思路,就是把这种逻辑迁移到机器感知中。
落到实际应用上,这意味着:
- 保持足够的广域覆盖,以保留上下文信息;
- 识别关键区域;
- 在更有操作价值的地方投入更高的感知密度。
之所以重要,是因为感知系统几乎总要面对同一个取舍:既想要更大覆盖范围、更多细节、更低功耗、更低成本,还要更低复杂度。单纯做均匀扫描,并不能高效解决这个矛盾。
为什么 FMCW LiDAR 不一样
FMCW LiDAR 的吸引力在于,它不仅仅是一种测距技术。与 FMCW 雷达类似,它使用调频连续波,并可通过相干探测,在距离估计之外获得与运动相关的信息。因此,FMCW LiDAR 常被视为一种“4D”感知候选方案:它既能提供深度信息和类似反射率的场景结构,也支持面向速度的感知能力。
这并不意味着所有 FMCW LiDAR 系统都已具备成熟的工程化能力,但它解释了为什么在某些应用场景下,研究界会把它看作比传统飞行时间(ToF)方案更丰富的一类感知架构。
为什么自适应分配比更大的规格参数更重要
自适应或仿生 LiDAR 的核心,不是“扫得更多”,而是“扫得更聪明”。感知系统通常并不需要在所有地方都达到最高密度,它真正需要的是在正确的时间、正确的位置提供足够密度。
这很关键,因为自适应分配可以带来以下改善:
- 在即将做出决策的局部区域提升细节;
- 通过避免不必要的全场高密度扫描提高计算效率;
- 在不让硬件成本随场景规模线性增长的前提下,提升系统整体可用性。
可见,自适应感知是一种资源分配策略,而不只是一个传感器特性。
为什么这被称为 4D 机器视觉
“4D”这个说法经常被泛化使用,因此需要更准确地理解。在这里,它通常指系统不仅要感知三维空间位置,还要同时感知运动或时间行为,从而支持对场景随时间变化的理解。
这之所以重要,是因为未来的机器视觉系统不再只看“能不能看到场景”,而是要看它能否:
- 找到真正重要的区域;
- 保持时间维度上的相关性;
- 量化场景是如何变化的。
这也是相干 FMCW LiDAR 研究受到关注的原因之一。它体现了感知系统应当是动态且选择性的,而不是机械地穷尽整个场景。
对真实系统可能意味着什么
在短期内,几乎不会有部署直接用自适应 FMCW LiDAR 去取代现有的全部感知栈。更现实的启示其实是架构层面的:未来系统可能越来越多地结合:
- 广域上下文感知;
- 局部高细节探测;
- 以及能够动态改变传感器行为的软件。
这种思路已经出现在许多安防和自动驾驶类系统中。广域巡检与高细节确认,通常并不会在同一层、以同样方式完成。
为什么这对安防和监视同样重要
即便不使用 LiDAR,安防平台也正在向同样的思路演进:
- 雷达负责持续监视;
- 光学设备负责高细节确认;
- 控制软件决定下一步把注意力放到哪里。
因此,即使读者当前并不采购 LiDAR,这类自适应 LiDAR 研究仍然有价值。它强化了一个已经被安防实践反复验证的结论:最强的架构,往往是最懂得把注意力花在正确位置上的架构。
这个主题也很自然地延伸到 雷达、LiDAR、超声波与OTH雷达:哪一层感知解决哪一类问题?、前沿雷达技术:哪些已落地,哪些在兴起,又该关注什么 以及 Cyrentis CR 系列雷达产品。这里真正值得关注的,不是某一类传感器“一统天下”,而是选择性感知正在成为一种设计原则。
目前仍有哪些部署限制
自适应 FMCW LiDAR 仍处于新兴阶段,因此工程问题依然不少:
- 系统尺寸与封装;
- 功耗效率;
- 场景鲁棒性;
- 计算负载;
- 标定稳定性;
- 以及自适应行为是否能为终端用户带来可衡量价值。
这些问题之所以重要,是因为许多感知概念在研究阶段看起来很有吸引力,但要规模化部署仍然很难。论文到产品之间的距离,最终还是要由成本、可靠性和集成能力来决定。
下一步需要关注什么
对于实际团队来说,最值得关注的不是营销演示,而是以下信号:
- 自适应分辨率控制在动态场景中是否稳定;
- 具备运动感知能力的 FMCW 数据是否真的提升了决策质量;
- 系统是否能与摄像头或雷达顺畅融合;
- 以及硬件负担是否值得这部分运营收益。
这些才是区分“有吸引力的研究方向”和“可部署的感知类别”的关键测试。
结语
仿生 FMCW LiDAR 的价值,在于它指向了机器感知的一个更大趋势:未来系统不会只是采集更多数据,而是要在正确的时间、正确的位置采集正确的数据。因此,真正重要的不是某个单一指标,而是系统架构本身。随着机器视觉逐步成熟,自适应、注意力驱动的感知,可能比全场统一高密度扫描更重要。
拓展阅读
- 中国科学院:新成果有望攻克激光雷达抗干扰和高精度探测两个难题 - 了解国内在激光雷达抗干扰与高精度探测方向的最新研究进展。
- 自动驾驶 - 百度百科 - 了解机器视觉与激光雷达在自动驾驶感知体系中的应用背景。

需要为您的站点部署反无人机雷达?
CR 系列低空监视雷达对 RCS 0.01m² 无人机探测距离 3~10 公里,基于微多普勒识别目标类型,航迹输出附带目标类别与置信度。