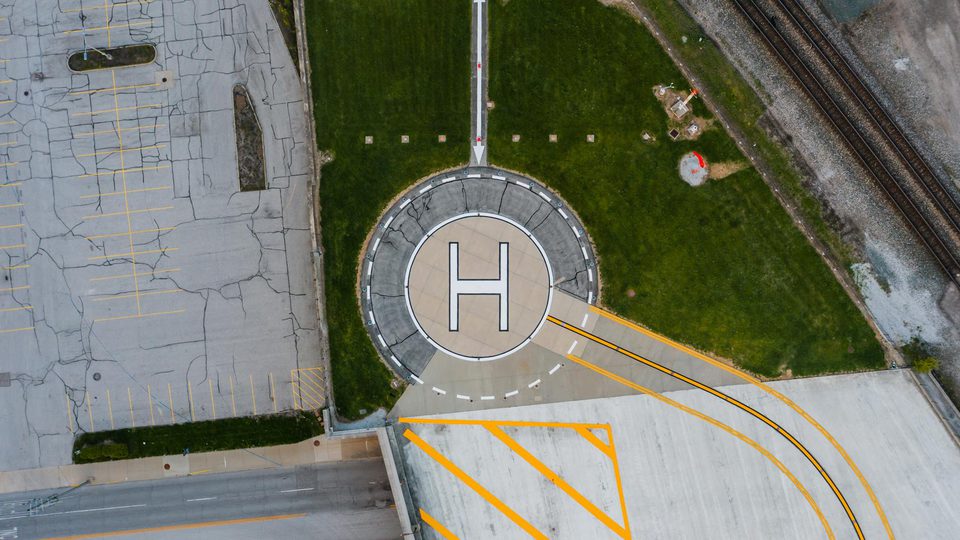
Безопасность городской воздушной мобильности часто связывают с сертификацией воздушных судов, силовой установкой и автономностью, однако эксплуатационная безопасность в городах в не меньшей степени зависит от того, что происходит вокруг аппарата. Вертипорты, маршрутные коридоры, аварийные процедуры, активность ближайших дронов и локальная осведомлённость о воздушном пространстве — всё это определяет, останутся ли городские операции предсказуемыми и масштабируемыми.
Именно поэтому безопасность UAM следует рассматривать как системную задачу. Воздушное судно, инфраструктура, процедуры и мониторинг должны сходиться в единой картине низковысотной обстановки.
Почему UAM нужна локальная осведомлённость
Городская воздушная мобильность будет опираться на кооперативные сервисы и регламентированные процедуры, но сами по себе они не объясняют всех возможных проблем безопасности. Работа вертипорта, ближайшее строительство, муниципальные ограничения, аварийные события и неожиданный низковысотный трафик способны менять локальную среду вокруг операции.
Поэтому полезная архитектура безопасности должна отвечать на вопросы:
- какие кооперативные полёты ожидаются;
- какая локальная активность может создать конфликт;
- какие ограничения воздушного пространства или временные условия актуальны;
- как эскалируются аномалии.
Практический стек безопасности UAM
Таблица ниже — синтезированный инструмент планирования.
| Уровень | Основная роль в безопасности UAM | Типичная ошибка |
|---|---|---|
| Кооперативные сервисы трафика | Дают контекст по маршрутам, расписанию и оператору | Считать, что плановые данные отменяют необходимость локальной осведомлённости |
| Мониторинг зоны вертипорта | Следит за непосредственной операционной средой вокруг площадок и подходов | Смотреть только на воздушное судно, а не на операционную зону |
| Обнаружение локальных конфликтов | Выявляет неожиданную или некооперативную активность поблизости | Относить обнаружение аномалий к задачам поздних этапов |
| Рабочий процесс безопасности | Связывает оповещения, процедуры и действия оператора | Оставлять команды вертипорта без общей операционной картины |
План внедрения Advanced Air Mobility FAA и программа Advanced Air Mobility NASA подтверждают одну и ту же мысль: масштабируемые операции требуют инфраструктуры, процедур и обмена информацией, а не только возможностей самого воздушного судна.
Вертипорты — операционные узлы, а не просто посадочные площадки
Вертипорт — точка координации, где пересекаются обслуживание пассажиров, наземная безопасность, процедуры воздушного пространства и локальные средства наблюдения. Рассматривать его как простую посадочную поверхность — значит недооценивать операционную сложность. Поэтому мониторинг вокруг вертипортов должен проектироваться под непрерывность работы и обработку аномалий, а не только под наблюдение за периметром.
Мониторинг безопасности должен оставаться практичным
Проекты UAM легко уходят в абстрактные архитектуры будущего. Более практичный подход — спросить, что оператор или супервизор должен знать в реальном времени: ведёт ли себя локальное воздушное пространство ожидаемо? Есть ли неожиданный низковысотный объект? Требует ли обстановка на маршруте или площадке изменения процедуры? Именно на этом уровне мониторинг становится эксплуатационно ценным.
Разные состояния вертипорта требуют разной логики безопасности
Безопасность городской воздушной мобильности часто описывают так, будто один согласованный набор правил покроет все фазы работы. На деле риск меняется между оборотом на площадке, посадкой пассажиров, конечным этапом захода, вылетом и обработкой нештатных ситуаций. Вопросы, важные во время плановой посадки пассажиров, не совпадают с вопросами, которые важны при смене погоды, изменении маршрута или удержании площадки из-за неожиданного трафика поблизости.
Это значит, что слой мониторинга не должен воспринимать вертипорт как статичный объект. Он должен отражать текущее состояние площадки. Система, которая понимает, неактивна площадка, готовится к приёму, активно обслуживает воздушное судно или находится в деградированном либо аварийном состоянии, даёт операторам более реалистичную основу для оценки того, какая окружающая активность важна и какой путь реагирования выбрать.
Безопасность UAM зависит и от окружающей наземной активности
Воздушное судно и маршрутный коридор — лишь часть контура безопасности. Техника наземного обслуживания, ближайшее строительное оборудование, краны, доступ на крыши, аварийные службы и места скопления людей способны менять операционную картину вокруг вертипорта. В плотной городской застройке локальные условия эволюционируют быстро и могут плохо отражаться в чисто кооперативном сервисе воздушного пространства.
Это одна из причин, по которой локальная осведомлённость остаётся важной даже в высокоуправляемой среде AAM будущего. Операторам нужна достаточная видимость ближайшей обстановки, чтобы понимать, остаются ли маршрут и площадка пригодными для следующего движения. Речь может идти о временных опасностях, некооперативной активности дронов, меняющихся муниципальных условиях или необходимости временно сузить допустимый операционный контур.
Нештатные процедуры должны определять проектирование мониторинга
Один из сильнейших тестов архитектуры безопасности UAM — не штатная, а нештатная работа. Что произойдёт, если прибытию неожиданно придётся ждать, площадка закроется, рядом с маршрутом появится некооперативный объект или связь между локальными командами и общей службой трафика деградирует? Если мониторинг построен только под номинальные условия, он споткнётся именно тогда, когда запасы безопасности важнее всего.
Более устойчивый подход с самого начала проектирует локальную картину безопасности вокруг нештатных сценариев. Супервизоры должны видеть, какие условия в воздушном пространстве или на площадке изменились, какие операции затронуты и какие процедурные варианты ещё доступны. Хороший мониторинг сокращает разрыв между распознаванием аномалии и выбором безопасного операционного ответа.
Поэтапное внедрение — инструмент безопасности, а не компромисс
Поскольку городская воздушная мобильность только формируется, многие организации начнут с ограниченных маршрутов, небольшого числа площадок и жёстко управляемых окон работы. Это не следует воспринимать как слабость. Поэтапное внедрение — один из лучших способов узнать, какая информация действительно нужна операторам и где локальная картина мониторинга тонка.
Ранние развёртывания способны показать, насколько велика локальная изменчивость вокруг вертипорта, как взаимодействуют кооперативный и некооперативный трафик и какие оповещения полезны, а какие отвлекают. Эти уроки делают последующее масштабирование безопаснее. В этом смысле операционная дисциплина и проектирование информации так же важны для безопасности UAM, как и сами сенсоры.
Заключение
Безопасность городской воздушной мобильности — задача операционной интеграции не в меньшей степени, чем задача воздушного судна. Наиболее полезная архитектура мониторинга держит контекст маршрута, состояние вертипорта, локальные аномалии и нештатные процедуры в одной практической картине. По мере того как города и операторы начинают масштабировать низковысотные перевозки, лучше всего покажут себя системы, которые помогают командам безопасно адаптироваться к меняющимся локальным условиям, а не просто отображают идеализированные планы маршрутов.
Связанные материалы
- Мониторинг низковысотной обстановки в умном городе
- Мониторинг трафика БПЛА
- Что такое безопасность низковысотного воздушного пространства?
Дополнительное чтение
- ИИ от МФТИ: проектирование «глаз» для городских беспилотников — о зрении беспилотников в городской среде и безопасности полётов.
- Первый в России прототип аэротакси протестировали на Сахалине — как испытывают новые виды городской воздушной мобильности перед запуском.

Нужна противодроновая РЛС для вашего объекта?
РЛС низковысотного наблюдения серии CR обнаруживают дроны с ЭПР 0,01 м² на дальности 3–10 км и классифицируют цели по микродоплеровским признакам — каждая трасса выдаётся с классом цели и достоверностью.