民航客机巡航在万米高空,地面管制员的屏幕上它从来不是一个"消失的点"——背后是一整套分层部署的雷达与监视体系。航空是「雷达应用16讲」全景篇中最成熟的民用场景,也是分工最细的:每一类雷达只管一段空域、一类问题。
一、一次雷达与二次雷达:独立发现与主动应答
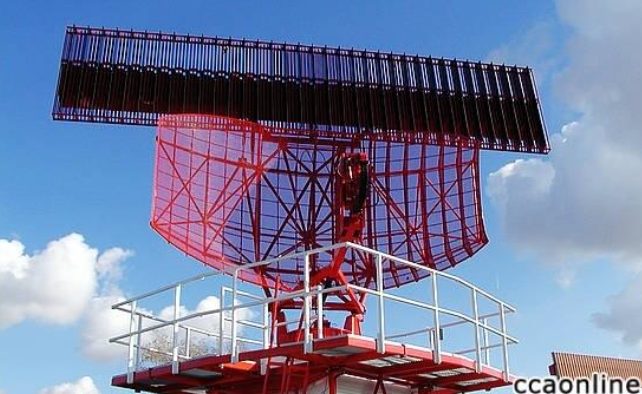
地面空管雷达的第一层是一次监视雷达(PSR):它向空中发射脉冲,靠飞机蒙皮的反射回波发现目标——飞机配不配合都能看见,这份独立性是飞行安全的底线。第二层是二次监视雷达(SSR):地面发出询问信号,机载应答机收到后主动回复一串编码,里面带着航班身份和气压高度。SSR作用距离更远、信息更丰富,但它依赖飞机开着应答机——两者的互补关系,以及ADS-B在其中的位置,是现代空管体系设计的基本出发点。二次雷达的测角普遍采用单脉冲技术,一次询问就能解出精确方位。
二、按空域分工:终端区、航路与场面
美国FAA的体系最有代表性:机场监视雷达(ASR)守在大型机场旁边,覆盖机场周边几十到上百公里的终端区空域,引导飞机排序进近;航路监视雷达(ARSR)功率更大、看得更远,负责城市之间高空航路的广阔空域。再往地面走,机场场面监视雷达(SMR/ASDE-X)工作在毫米波附近的短波段,分辨率高到能分清跑道上的飞机、车辆甚至大型设备,大雾和夜间全靠它防止跑道入侵。管制自动化系统把这几层数据融合成一张统一的空中交通态势图。
三、机载一族:跟着飞机飞的雷达
飞机自己也带着雷达。机载气象雷达装在机头,扫描前方航路上的强对流和降水区,让飞行员提前绕飞危险天气——它工作在X波段,对雨滴尺度敏感,天线罩要做成透波材料。无线电高度表本质是向下的调频连续波雷达,给出离地真高,是自动着陆和低空飞行的关键仪表,FMCW原理在这里已经服役了半个多世纪。军机上的地形跟随雷达让飞机贴着山谷自动飞行,而面向无人机和eVTOL城市空中交通的防撞雷达,正在把这套能力压缩到公斤级。
四、ADS-B之后,雷达还重要吗
ADS-B让飞机用卫星导航定位后主动广播自己的位置,地面站接收成本远低于雷达——它的原理和与雷达的关系决定了它是"协作式监视":便宜、精确、信息多,但飞机不开机就没有。于是现代空管的答案是融合:ADS-B做主力,二次雷达做备份,一次雷达兜住"不合作目标"的底——这个"不合作"既包括应答机故障,也包括闯入机场净空区的无人机。监视体系的设计哲学由此清晰可见:任何单一手段都会失效,分层冗余才是安全。
写在最后
空管雷达的故事说明一个朴素的道理:安全关键系统不相信单一传感器。一次与二次、终端与航路、地面与机载,层层分工又层层备份。这套"按空域分层、按合作程度分体制"的架构思想,如今正在被低空经济的监视体系原样借鉴——无人机交通管理要解决的,正是当年空管雷达解决过的问题。
拓展阅读

需要为您的站点部署反无人机雷达?
CR 系列低空监视雷达对 RCS 0.01m² 无人机探测距离 3~10 公里,基于微多普勒识别目标类型,航迹输出附带目标类别与置信度。