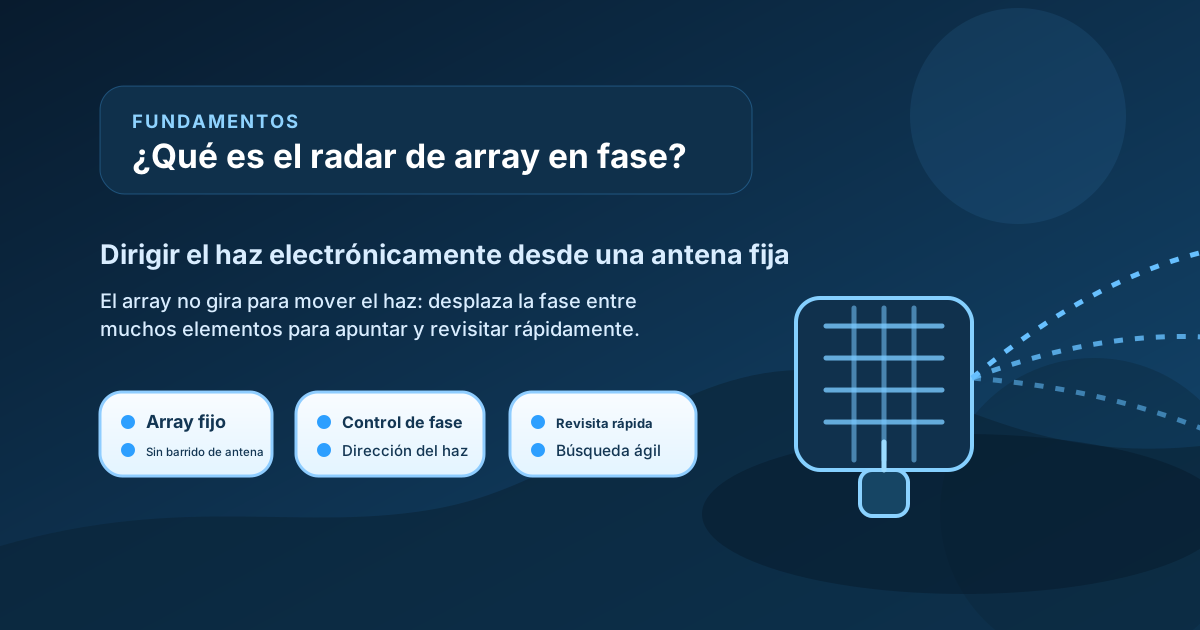
«Phased array» (matriz en fase) aparece en casi todas las fichas técnicas de radar contra drones. Describe una arquitectura de antena, no una cifra de rendimiento, y la expresión por sí sola no dice nada de lo rápido que el radar refrescará en la práctica la imagen aérea. Esta guía explica qué es físicamente una matriz en fase, por qué el apuntamiento electrónico del haz cambia en concreto el problema de la detección de drones y qué debe verificar el comprador antes de pagar el sobreprecio.
Apuntamiento electrónico frente a barrido mecánico
Un radar de barrido mecánico apunta su haz girando la antena: el haz va adonde la antena apunta físicamente. Para volver a visitar un sector, tiene que esperar a que la antena complete el giro y regrese, normalmente una vez por rotación completa. Si un nuevo blanco aparece justo después de que el haz haya pasado, puede permanecer invisible durante la mayor parte de un ciclo de barrido.
Una matriz en fase elimina esa restricción. La antena es una rejilla plana de elementos radiantes fijos —de cientos a miles, según el radar—, cada uno alimentado con una señal controlada. Al desplazar de forma progresiva la fase, equivalentemente el temporizado, de la señal de un elemento al siguiente, los frentes de onda transmitidos se refuerzan entre sí en una dirección elegida y se cancelan en las demás. Basta cambiar la progresión de fase para que el haz apunte a otro sitio. Las descripciones del NSSL de NOAA lo dicen sin rodeos: la antena permanece inmóvil mientras el haz se dirige por vía electrónica, de izquierda a derecha y de arriba abajo.
Figura: esquema explicativo sintetizado que muestra cómo una cara de antena fija puede dirigir el haz cambiando el temporizado y la fase de los elementos a lo largo de la matriz.
De ello se derivan dos consecuencias:
- El reposicionamiento del haz es prácticamente instantáneo. Cambiar de dirección lleva aproximadamente la duración de un ciclo de transmisión —de microsegundos a milisegundos—, frente a los segundos que exige una rotación mecánica. No hay inercia, ni tiempo de asentamiento, ni carga eólica que vencer.
- La cadena de RF no tiene piezas móviles. Nada se desgasta ni se atasca, y la propia antena no necesita ningún bucle de servocontrol. Los diseños fijos de varias caras, que se describen más adelante, no tienen ninguna pieza giratoria.
Por qué importa en la detección de drones
Los drones están entre los blancos más difíciles que un radar de vigilancia afronta de forma habitual: sección radar mínima (a menudo en torno a 0,01 m²), baja altitud, velocidad lenta respecto al clutter del terreno y, cada vez más, despliegue en grupo. Frente a ese tipo de blanco, el alcance de detección es solo la mitad del trabajo. La otra mitad es cada cuánto tiempo el radar revisa cada punto de su volumen y cuántas tareas puede ejecutar a la vez.
Tasa de actualización frente a blancos pequeños y rápidos. Un dron que vuela a 20 m/s (72 km/h) recorre 20 metros entre dos actualizaciones separadas un segundo, y 80 metros si la separación es de cuatro segundos. Un radar giratorio que barre su volumen cada pocos segundos genera pistas que van con retraso, dan saltos y necesitan varios barridos para confirmarse; un blanco rápido en aproximación puede estar casi encima de la instalación antes de que el operador dé por buena la pista. Un haz de apuntamiento electrónico puede revisitar cualquier sector con una cadencia inferior al segundo y dedicar un tiempo de permanencia adicional a un contacto nuevo para confirmarlo de inmediato. En este artículo dedicado desglosamos qué significan en realidad la tasa de actualización y el tiempo de revisita para un radar de detección de drones.
Seguimiento de múltiples blancos. Un radar mecánico reparte su atención mediante la rotación: cada acimut recibe una mirada por barrido, la necesite o no. Una matriz en fase programa su tiempo de forma parecida a como lo hace un sistema operativo: búsqueda de volumen con una cadencia constante, actualizaciones más rápidas para las amenazas confirmadas, tiempos de permanencia más largos para los contactos inciertos. Esa diferencia entre el seguimiento durante la exploración (track-while-scan) y el seguimiento dedicado es lo que permite a una matriz mantener cientos de pistas sin renunciar a la búsqueda, en lugar de quedarse mirando un solo blanco y quedarse ciega en todo lo demás.
Detección en serie frente a detección en paralelo. Los diseños de radar más antiguos ejecutan detección, seguimiento y reconocimiento como una cadena en serie: buscar, detectar y luego volver atrás y fijar el haz para clasificar. Esa penalización es grave en el trabajo contra drones, porque reconocer un dron —distinguirlo de un ave mediante las firmas micro-Doppler de los rotores— exige que el haz permanezca sobre el blanco. Un radar de barrido mecánico que permanece para clasificar deja, durante esos segundos, de explorar todo lo demás. Una matriz en fase intercala la búsqueda, las actualizaciones de pistas y los tiempos de permanencia de clasificación como tareas en paralelo; los resultados retroalimentan la planificación: las aves confirmadas pierden prioridad y los contactos desconocidos reciben más permanencia. Nuestro artículo complementario sobre cómo reconoce el radar antidrones a los drones explica la arquitectura con todo detalle.
Campo de visión: una cara no cubre 360 grados
Este es el error que cometen los compradores con más frecuencia. Una única matriz plana no ve en todas las direcciones. El apuntamiento electrónico funciona mejor cerca de la normal de la superficie; al empujar el haz hacia el plano del panel —más allá de aproximadamente ±45–60°—, la abertura eficaz se reduce, la ganancia cae y el haz se ensancha. Detrás del panel, la matriz es simplemente ciega.
Existen tres soluciones de ingeniería:
- Una cara sobre plataforma giratoria. La matriz gira mecánicamente para obtener cobertura de 360°. Se consigue apuntamiento electrónico dentro de cada sector a menor coste, pero la rotación reintroduce un límite al tiempo de revisita: el haz solo puede adelantarse al motor dentro del sector que está a la vista en cada momento.
- Paneles fijos que vigilan un sector definido, como una línea de vallado o un corredor de aproximación. Máximo rendimiento electrónico, con una responsabilidad angular limitada a propósito.
- Cuatro caras fijas. Cuatro matrices montadas espalda contra espalda cubren 360° simultáneamente sin ningún barrido mecánico; cada acimut permanece bajo control electrónico continuo. El CR-PX11C está construido así: cuatro paneles fijos sobre una matriz pulse-Doppler en banda X proporcionan cobertura instantánea en todo el acimut. El coste es el evidente: aproximadamente cuatro juegos de electrónica, canales, alimentación, refrigeración y calibración, además de una estructura mucho mayor.
«Matriz en fase» y «cobertura de 360 grados» son, por tanto, afirmaciones independientes. Pregunte siempre cuál de las tres topologías le están ofertando.
Coste, mantenimiento y la dependencia oculta
Las matrices en fase compran fiabilidad al eliminar los motores de accionamiento y las juntas rotativas, pero se la gastan en electrónica: cada elemento necesita control de fase, canales de recepción y calibración, y una matriz de más de mil canales genera calor y deriva. Los sistemas de cuatro caras multiplican todo eso. El mantenimiento en campo pasa de los elementos de desgaste mecánico —correas, encoders, servos— a la sustitución de módulos y a la calibración periódica. Normalmente es un mejor compromiso, pero nunca es mantenimiento cero.
La dependencia menos visible es el software: el apuntamiento electrónico solo aporta su agilidad si el planificador del haz intercala de verdad búsqueda, seguimiento y reconocimiento de forma inteligente bajo carga. Dos matrices comparables pueden comportarse de manera muy distinta según ese planificador. Por eso la arquitectura no puede juzgarse a partir de la etiqueta de la ficha técnica.
La matriz en fase es un concepto más amplio que AESA
Merece la pena evitar una trampa terminológica. «Matriz en fase» es el concepto paraguas: toda matriz que dirige su haz por vía electrónica mediante el control de fase. La PESA (pasiva) y la AESA (activa, con hardware de transmisión y recepción distribuido entre los elementos) son implementaciones dentro de esa familia, y el rendimiento, el coste y la tolerancia a fallos difieren entre ambas. Decir «matriz en fase» no indica cuál de las dos hay dentro del equipo. El árbol familiar completo, incluido cómo interrogar una afirmación de tipo AESA, está en nuestro artículo complementario: ¿Qué es un radar AESA?.
Qué deben verificar realmente los compradores
No acepte «matriz en fase» ni «apuntamiento instantáneo del haz» como si fueran una especificación. Pida cifras medidas, demostradas bajo carga:
- Tasa de actualización sobre la totalidad del volumen de búsqueda declarado, en segundos, no la velocidad bruta de conmutación del haz del hardware. Una sola cifra con cielo tranquilo no basta: pregunte por la tasa de actualización mientras el radar mantiene 50 pistas, 100 pistas y toda su capacidad de pistas declarada.
- Tiempo de permanencia del haz en cada posición, y cómo se «paga» la clasificación: ¿cae la cadencia de búsqueda mientras el radar permanece para obtener micro-Doppler… y en cuánto cae?
- Tiempo de iniciación de pista: los segundos transcurridos desde el primer eco hasta una pista confirmada y etiquetada, para un blanco de sección radar pequeña en aproximación rápida.
- Topología y rendimiento en los bordes de cada cara: una cara fija, plataforma giratoria o cuatro caras; cobertura y ganancia en los bordes acimutales; y qué ocurre exactamente en la costura entre caras.
- Realidad de mantenimiento y calibración: intervalos de servicio, qué parámetros derivan, si los módulos son sustituibles en campo y el presupuesto real de alimentación y refrigeración.
Después, confirme las cifras clave en una prueba de vuelo real en el sitio de despliegue —con drones pequeños, volando en grupo—, e incluya la tasa de actualización medida y la capacidad de pistas bajo carga en los criterios de aceptación. La degradación gradual bajo saturación es lo que distingue a un sistema desplegado de una cifra de catálogo obtenida con el cielo vacío.
En resumen
El radar de matriz en fase convierte el apuntamiento del haz de un problema mecánico en un problema electrónico: la cara permanece inmóvil mientras el haz salta a una nueva dirección en microsegundos. Para el comprador de sistemas antidrones eso importa porque es la condición que hace posibles las revisitas rápidas, la operación en paralelo de búsqueda, seguimiento y clasificación, y una alta capacidad de pistas frente a blancos pequeños, rápidos y numerosos. Por sí sola no garantiza ninguno de esos resultados: eso lo deciden el número de caras, la calidad del planificador y el comportamiento medido bajo carga. Evalúe la arquitectura con un cronómetro y un enjambre, no con la palabra impresa en la ficha técnica.
Lecturas adicionales
- Armada: el radar PRISMA-25X, un AESA de nueva generación (Revista General de Marina) - Análisis técnico de un radar naval español de matriz activa y su arquitectura de apuntamiento electrónico.
- Indra: los radares Lanza 3D refuerzan la vigilancia aérea - Nota de prensa del fabricante español sobre su radar 3D de largo alcance.
- SINC: Diez preguntas sobre PAZ, el primer satélite radar español - Introducción divulgativa al radar de apertura sintética del satélite PAZ.
- ¿Qué es un radar AESA?
- ¿Qué es el radar? Guía completa

¿Necesita un radar antidrones para su instalación?
Los radares de vigilancia de baja cota de la serie CR detectan drones de RCS 0,01 m² a 3–10 km y clasifican los blancos por micro-Doppler: cada trayectoria se entrega con su clase y nivel de confianza.