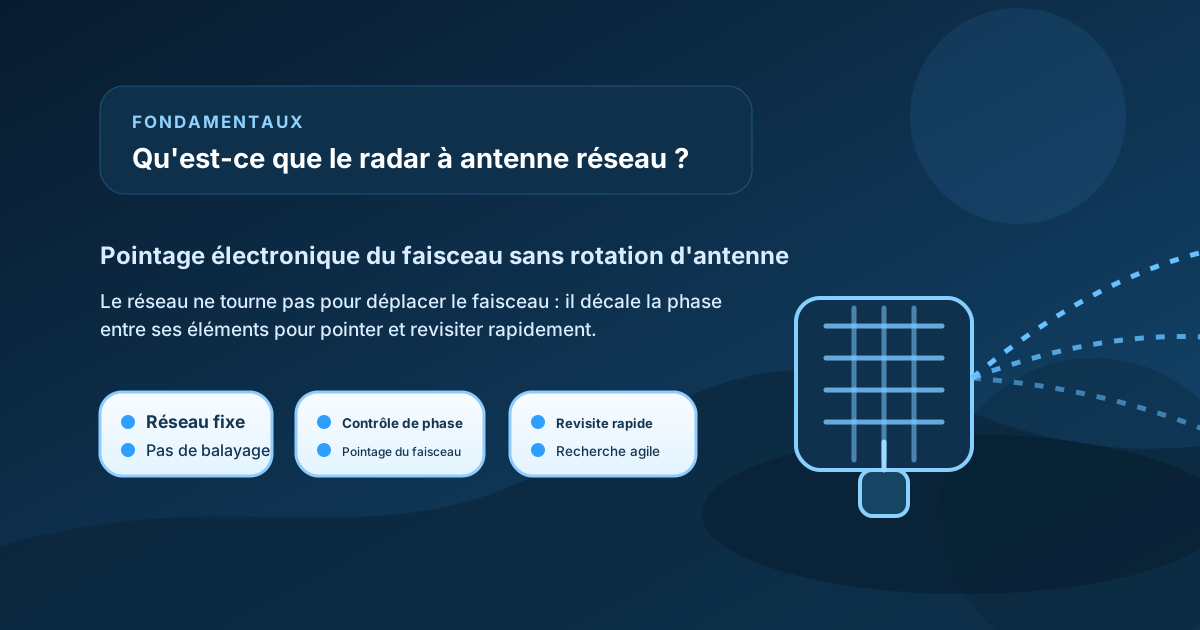
L’expression « réseau phasé » figure sur presque toutes les fiches techniques de radars counter-UAS. Elle décrit une architecture d’antenne, pas un niveau de performance, et le mot à lui seul ne dit rien de la vitesse à laquelle le radar rafraîchira réellement votre image aérienne. Ce guide explique ce qu’est physiquement un réseau phasé, pourquoi l’orientation électronique du faisceau change spécifiquement le problème de la détection de drones, et ce qu’un acheteur doit vérifier avant d’en payer le surcoût.
Balayage électronique et balayage mécanique
Un radar à balayage mécanique pointe son faisceau en faisant tourner l’antenne : le faisceau va là où l’antenne est physiquement orientée. Pour revisiter un secteur, il faut attendre que l’antenne y revienne, en général une fois par rotation complète. Si une nouvelle cible apparaît juste après le passage du faisceau, elle peut passer inaperçue pendant la majeure partie d’un cycle de balayage.
Le réseau phasé élimine cette contrainte. L’antenne est une grille plane d’éléments rayonnants fixes — des centaines, parfois des milliers selon le radar — chacun alimenté par un signal contrôlé. En décalant progressivement la phase, ce qui revient à décaler la temporisation, du signal d’un élément au suivant, les fronts d’onde émis se renforcent dans une direction choisie et s’annulent dans les autres. Modifiez la progression de phase et le faisceau pointe ailleurs. Les descriptions du NSSL de la NOAA le disent simplement : l’antenne reste immobile tandis que le faisceau est orienté électroniquement, de gauche à droite et de haut en bas.
Figure : schéma explicatif montrant comment une face d’antenne fixe peut orienter le faisceau en modifiant la temporisation et la phase des éléments du réseau.
Deux conséquences en découlent :
- Le repositionnement du faisceau est quasi instantané. Changer de direction prend environ la durée d’une trame d’émission — de quelques microsecondes à quelques millisecondes — contre des secondes pour une rotation mécanique. Pas d’inertie, pas de temps de stabilisation, pas de charge de vent à combattre.
- La chaîne RF n’a aucune pièce mobile. Rien ne s’use, ne se grippe ou n’exige de boucle d’asservissement dans l’antenne elle-même. Les conceptions fixes à plusieurs faces, présentées plus loin, n’ont aucune pièce tournante.
Pourquoi cela change la détection de drones
Les drones comptent parmi les cibles les plus difficiles qu’un radar de surveillance rencontre couramment : surface équivalente radar minuscule (souvent autour de 0,01 m²), basse altitude, vitesse lente par rapport au fouillis de sol et, de plus en plus, déploiement en groupes. Face à cet ensemble de cibles, la portée de détection n’est que la moitié du problème. L’autre moitié tient à la fréquence à laquelle le radar revisite chaque point de son volume et au nombre de tâches qu’il peut mener de front.
Taux de mise à jour face à des cibles petites et rapides. Un drone volant à 20 m/s, soit 72 km/h, se déplace de 20 mètres entre deux mises à jour séparées d’une seconde, et de 80 mètres si l’intervalle est de quatre secondes. Un radar tournant qui balaie son volume toutes les quelques secondes produit des pistes qui accusent du retard, sautent et exigent plusieurs balayages pour être confirmées ; une cible rapide en approche peut être presque sur le site avant qu’un opérateur ne fasse confiance au plot. Un faisceau orienté électroniquement peut revisiter n’importe quel secteur selon une cadence sub-seconde et consacrer un temps de présence supplémentaire à un nouveau contact pour le confirmer immédiatement. Nous expliquons ce que le taux de mise à jour et le temps de revisite signifient concrètement pour un radar de détection de drones dans cet article dédié.
Suivi multitâche. Un radar mécanique répartit son attention par la rotation : chaque relèvement reçoit un coup de sonde par balayage, qu’il en ait besoin ou non. Un réseau phasé planifie son temps un peu comme un système d’exploitation : recherche de volume à cadence régulière, mises à jour plus rapides sur les menaces confirmées, temps de présence plus longs sur les contacts incertains. C’est cette distinction entre la poursuite pendant le balayage et la poursuite dédiée qui permet à un réseau de tenir des centaines de pistes sans abandonner la recherche, au lieu de fixer une seule cible et de devenir aveugle partout ailleurs.
Détection sérielle ou parallèle. Les conceptions radar plus anciennes enchaînent détection, poursuite et reconnaissance en pipeline sériel : chercher, détecter, puis revenir et fixer la cible pour la classifier. La pénalité est sévère en contexte counter-UAS, car reconnaître un drone — le distinguer d’un oiseau grâce aux signatures micro-Doppler des rotors — exige que le faisceau reste présent sur la cible. Un radar à balayage mécanique qui s’attarde pour classifier cesse, pendant ces secondes, de balayer tout le reste. Un réseau phasé entrelace recherche, mises à jour de pistes et temps de présence de classification comme des tâches parallèles ; les résultats reviennent dans la planification — les oiseaux confirmés rétrogradés, les contacts inconnus gratifiés d’un temps de présence plus long. Notre article complémentaire sur comment le radar counter-UAS reconnaît les drones explique l’architecture en détail.
Champ de vue : une face ne couvre pas 360 degrés
C’est l’erreur que les acheteurs commettent le plus souvent. Un réseau plat unique ne voit pas dans toutes les directions. L’orientation électronique donne le meilleur près de l’axe normal de l’antenne ; poussez le faisceau vers le plan du panneau — au-delà d’environ ±45 à 60° — et l’ouverture efficace se réduit, le gain chute et le faisceau s’élargit. Derrière le panneau, le réseau est tout simplement aveugle.
Trois réponses d’ingénierie existent :
- Une face sur plateforme tournante. Le réseau tourne mécaniquement pour couvrir 360°. Vous bénéficiez de l’orientation électronique dans chaque secteur à moindre coût, mais la rotation réintroduit un plafond de temps de revisite : le faisceau ne peut distancer son moteur qu’à l’intérieur du secteur actuellement visible.
- Des panneaux fixes surveillant un secteur défini — une ligne de clôture ou un couloir d’approche. Des performances électroniques complètes, avec une responsabilité angulaire délibérément limitée.
- Quatre faces fixes. Quatre réseaux montés dos à dos couvrent 360° simultanément sans aucun balayage mécanique ; chaque azimut reste sous contrôle électronique continu. Le CR-PX11C est construit ainsi : quatre panneaux fixes sur un réseau pulse-Doppler en bande X offrent une couverture instantanée sur tous les azimuts. Le coût est celui qu’on devine : environ quatre jeux d’électronique, de voies, d’alimentation, de refroidissement et d’étalonnage, plus une structure bien plus imposante.
« Réseau phasé » et « couverture 360 degrés » sont donc deux affirmations indépendantes. Demandez toujours laquelle de ces trois topologies vous est proposée.
Coût, maintenance et la dépendance cachée
Les réseaux phasés achètent de la fiabilité en supprimant moteurs d’entraînement et joints tournants, puis la dépensent en électronique : chaque élément exige un contrôle de phase, des voies de réception et un étalonnage, et un réseau de plus de mille voies produit de la chaleur et des dérives. Les systèmes à quatre faces multiplient tout cela. La maintenance de terrain se déplace des pièces d’usure mécaniques — courroies, codeurs, servomécanismes — vers le remplacement de modules et l’étalonnage périodique. C’est généralement un meilleur compromis, mais ce n’est jamais une absence de maintenance.
La dépendance la moins visible est logicielle : l’orientation électronique ne livre son agilité que si l’ordonnanceur de faisceau entrelace réellement recherche, poursuite et reconnaissance avec intelligence, en charge. Deux réseaux comparables peuvent se comporter très différemment selon cet ordonnanceur — c’est pourquoi l’architecture ne peut pas être jugée à la simple étiquette de la fiche technique.
Le réseau phasé est un concept plus large que l’AESA
Un piège terminologique mérite d’être signalé. « Réseau phasé » est le concept générique : tout réseau qui oriente son faisceau électroniquement par contrôle de phase. Le PESA (passif) et l’AESA (actif, avec une électronique d’émission/réception répartie sur les éléments) sont des mises en œuvre de cette même famille, et les performances, le coût et la tolérance aux pannes diffèrent entre eux. Dire « réseau phasé » ne vous dit pas lequel se trouve dans le boîtier. L’arbre généalogique complet, y compris la façon d’interroger une affirmation AESA, vit dans notre article complémentaire : Qu’est-ce qu’un radar AESA ?.
Ce que les acheteurs doivent réellement vérifier
N’acceptez pas « réseau phasé » ou « orientation instantanée du faisceau » comme une spécification. Demandez des chiffres mesurés, démontrés en charge :
- Le taux de mise à jour sur l’ensemble du volume de recherche déclaré, en secondes — pas la vitesse brute de commutation de faisceau du matériel. Un seul chiffre par ciel calme ne suffit pas : demandez le taux de mise à jour pendant que le radar tient 50 pistes, 100 pistes, puis sa capacité de pistes maximale annoncée.
- Le temps de présence du faisceau par position, et la façon dont la classification est payée : le rythme de recherche baisse-t-il pendant que le radar s’attarde pour la micro-Doppler, et de combien ?
- Le temps d’initiation de piste — les secondes écoulées entre le premier écho et une piste confirmée et étiquetée — pour une cible de faible SER en approche rapide.
- La topologie et les performances en bord de face : une seule face fixe, une plateforme tournante ou quatre faces ; couverture et gain aux bords d’azimut ; ce qui se passe exactement à la couture entre deux faces.
- La réalité de la maintenance et de l’étalonnage : intervalles d’entretien, ce qui dérive, si les modules sont remplaçables sur site, et le budget réel d’alimentation et de refroidissement.
Confirmez ensuite les chiffres clés lors d’un essai en vol réel sur le site de déploiement — de petits drones, volant en nombre — et inscrivez le taux de mise à jour mesuré et la capacité de pistes en charge dans les critères de réception. La dégradation gracieuse en saturation fait toute la différence entre un système réellement déployé et un chiffre de brochure par ciel vide.
En résumé
Le radar à réseau phasé transforme l’orientation du faisceau d’un problème mécanique en un problème électronique : la face reste immobile tandis que le faisceau saute vers une nouvelle direction en quelques microsecondes. Pour les acheteurs anti-drone, cela compte parce que c’est la condition qui rend possibles des revisites rapides, le fonctionnement parallèle recherche-poursuite-classification et une capacité de pistes élevée face à des cibles petites, rapides et nombreuses. Cela ne garantit à lui seul aucun de ces résultats — le nombre de faces, la qualité de l’ordonnanceur et le comportement mesuré en charge s’en chargent. Évaluez l’architecture avec un chronomètre et un essaim, pas avec le mot imprimé sur la fiche technique.
Lectures complémentaires
- Radar RBE2-AESA - Le radar français à antenne active à balayage électronique de Thales.
- DEMR : électromagnétisme et radar à l’ONERA - Le département de l’ONERA dédié à la recherche radar, dont les antennes à réseau phasé.
- Qu’est-ce qu’un radar AESA ?
- Qu’est-ce que le radar ? Guide complet

Besoin d'un radar anti-drone pour votre site ?
Les radars de surveillance basse altitude de la série CR détectent les drones de SER 0,01 m² à 3–10 km et classent les cibles par micro-Doppler — chaque piste est fournie avec sa classe et son niveau de confiance.