Dans le panorama de cette série « Le radar en 16 leçons », l’automobile est le segment le plus animé du moment — des expéditions annuelles qui se comptent en centaines de millions, et le radar à la fréquence la plus haute qu’un particulier puisse acheter. Freinage d’urgence autonome (AEB), régulateur adaptatif, surveillance d’angle mort : derrière chacune de ces fonctions se cache la même chose, un radar à ondes millimétriques travaillant entre 76 et 81 GHz.
Pourquoi 76–81 GHz
Le radar automobile a d’abord utilisé la bande 24 GHz, puis régulateurs et industriels ont migré presque à l’unisson vers 76–81 GHz, pour des raisons physiques limpides. La longueur d’onde est d’environ 4 millimètres, donc les antennes peuvent être minuscules — les glisser derrière le logo ou le pare-chocs ne pose aucun problème. Dans le même temps, les 4–5 GHz de bande disponible offrent une résolution en distance de l’ordre du centimètre au décimètre : distinguer deux voitures roulant de front sur une même voie, ou différencier une glissière d’un véhicule en panne, c’est exactement ce que cette bande passante achète. Les listes d’applications que des organismes comme l’ETSI ont tracées pour cette bande ressemblent au catalogue actuel de l’aide à la conduite : détection d’obstacles, Stop&Go, surveillance d’angle mort, aide au stationnement, pré-collision.
Le socle technique : FMCW plus MIMO
Le radar automobile utilise presque uniformément le FMCW : on émet un long signal dont la fréquence monte linéairement, on mélange l’écho avec l’oscillateur local, et il en sort une « fréquence de battement » — la distance se cache dans cette fréquence, la vitesse dans l’évolution de sa phase au fil des balayages. Une seule mesure livre distance et vitesse, à faible puissance d’émission : décisif dans un environnement automobile où coût et consommation sont comptés. Dans la comparaison avec le radar à impulsions, les points faibles du FMCW — isolation émission-réception, zone aveugle à courte distance — ne sont justement pas rédhibitoires en automobile.
La mesure d’angle repose sur le réseau virtuel MIMO : quelques antennes d’émission et de réception se combinent en une ouverture équivalente de dizaines, voire de centaines d’éléments virtuels, et la résolution angulaire n’est plus otage de la taille physique de l’antenne. Le MIMO a été poussé à l’extrême sur puce — l’intégration radar mono-puce loge désormais jusqu’à l’antenne dans un module de quelques centimètres.
Le partage des rôles : frontal, radars d’angle et imagerie 4D
À bord d’une voiture, les radars se répartissent le travail. Le radar frontal longue portée regarde à 150–250 mètres avec un champ étroit et un gain élevé, au service du régulateur adaptatif et de l’AEB. Les radars d’angle, montés aux quatre coins du pare-chocs, offrent un champ large et une portée courte : surveillance d’angle mort, aide au changement de voie, alerte de trafic transversal arrière. Pour le stationnement, des radars ultra-courte portée reprennent le travail des ultrasons. Les évaluations Euro NCAP notent l’AEB sur cibles standard reproductibles (piétons, cyclistes, motocyclistes simulés), ce qui a directement alimenté la course à la détection des usagers vulnérables.
L’imagerie radar 4D est l’étape la plus récente. Le radar automobile classique livre trois dimensions — distance, vitesse, azimut ; l’imagerie 4D cascade les puces pour empiler des milliers de canaux virtuels et ajoute l’« élévation », avec une densité de nuage de points qui se rapproche des lidars à faible nombre de faisceaux. Pouvoir distinguer « un panneau de bretelle sous lequel on peut passer » d’« un camion en panne devant lequel il faut freiner » tient précisément à cette dimension. Avec le lidar, ce n’est pas un remplacement mais un partage des tâches — la comparaison radar-lidar tourne toujours à l’avantage du radar sous la pluie, le brouillard et le contre-jour.
De l’extérieur vers l’intérieur : la détection en habitacle
Les ondes millimétriques entrent aussi dans l’habitacle, et la direction de série la plus claire est la détection d’enfant oublié (CPD) : l’été, un habitacle fermé peut devenir mortel en vingt minutes, et le CPD juge, d’après les infimes mouvements thoraciques de la respiration, si un enfant a été laissé sur la banquette arrière — les ondes traversent couvertures et pare-soleil, et le réseau virtuel multi-émission multi-réception englobe tout l’habitacle, espaces pieds compris. Sur l’échiquier technique, les capteurs de pression d’assise ne distinguent pas un siège enfant posé d’un enfant assis, et les caméras embarquées ont des angles morts plus un débat vie privée ; l’onde millimétrique ne produit que des plots, jamais d’image, et comble justement ces deux lacunes. Euro NCAP a intégré le CPD à sa notation, en valorisant la détection directe (qui perçoit les signes vitaux) au-dessus de la détection indirecte — le radar d’habitacle passe de bonus à condition d’accès.
Le même matériel ne cesse d’enrichir ses fonctions : classification des occupants liée à la stratégie de déploiement des airbags, détection d’occupation pour le rappel de ceinture, alerte d’intrusion après verrouillage, suivi des tendances respiratoires et cardiaques du conducteur, et gestuelle à distance — en substance, on a logé la détection micro-Doppler et micro-mouvements dans une puce de qualité automobile. La perception extérieure gère le « ne pas percuter », la perception intérieure le « ne pas oublier » : un même socle technique couvre la sécurité du véhicule entier.
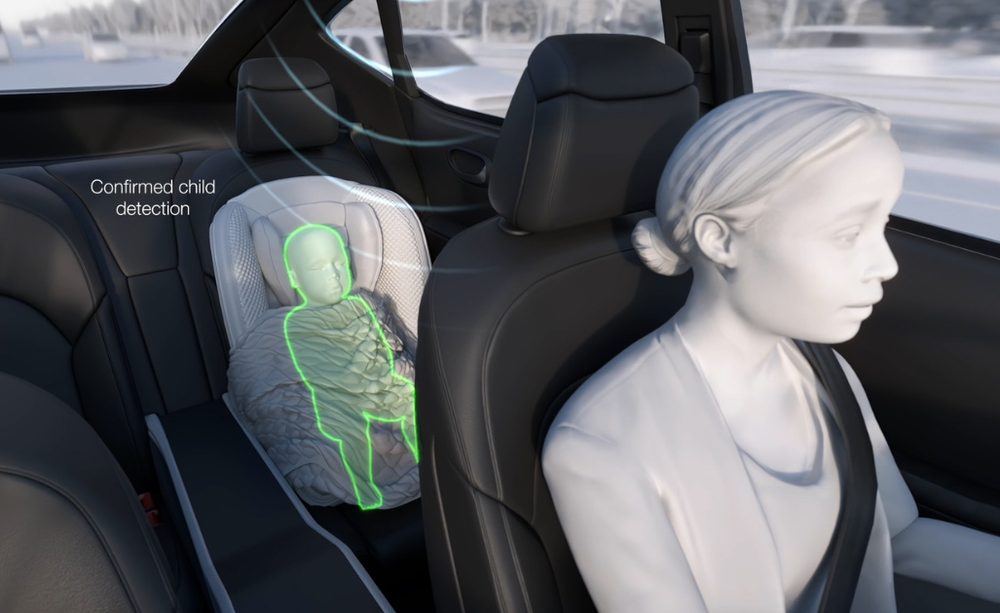
Figure : la détection d’enfant oublié (CPD) par radar d’habitacle — confirmer par la respiration et les micro-mouvements si un enfant a été laissé sur la banquette arrière.
Pour conclure
L’évolution du radar automobile est le plus bel exemple de « scénarios qui forgent la technologie » : l’épaisseur du pare-chocs a fixé la bande, la distance de freinage de l’AEB a fixé la portée, la ligne rouge des coûts a fixé la solution mono-puce — chaque contrainte est devenue un paramètre de conception. Deux fils à suivre : l’imagerie 4D peut-elle porter le rôle de capteur principal, et la perception d’habitacle deviendra-t-elle le prochain équipement de série ? Pour l’automobiliste, une phrase suffit : le seul capteur de sécurité active qui continue de fonctionner sous la pluie, le brouillard et la nuit, c’est le radar à ondes millimétriques.
Lectures complémentaires
- Futura : Un système de détection d’angles morts pour les camions
- CNRS Le journal : La voiture autonome s’invite sur les routes françaises - La recherche française sur la perception de l’environnement par les véhicules autonomes, entre capteurs embarqués et fusion de données.

Besoin d'un radar anti-drone pour votre site ?
Les radars de surveillance basse altitude de la série CR détectent les drones de SER 0,01 m² à 3–10 km et classent les cibles par micro-Doppler — chaque piste est fournie avec sa classe et son niveau de confiance.