在「雷达应用16讲」全景篇里,车载是当下最热闹的赛道——年出货量以亿计,也是普通人生活里能买到的最高频段的雷达。AEB自动紧急制动、自适应巡航、盲区监测,这些功能背后都是同一类东西:工作在76–81GHz的毫米波雷达。
一、为什么是76–81GHz
车载雷达早年用过24GHz,后来全球监管和产业界几乎步调一致地迁往76–81GHz,物理原因很直白:波长约4毫米,天线可以做得很小,塞进车标和保险杠后面毫无压力;同时可用带宽达到4–5GHz,距离分辨率能做到厘米到分米级——分清单车道上并排的两辆车、区分护栏和抛锚车,靠的就是这份带宽。ETSI等标准组织为这个频段划定的应用场景清单,几乎就是今天辅助驾驶功能的目录:障碍物检测、Stop&Go跟停走、盲区检测、泊车辅助、预碰撞。
二、技术底座:FMCW加MIMO
车载雷达几乎清一色采用FMCW调频连续波:发射一段频率线性爬升的长信号,回波与本振混频后得到一个"差拍频率",距离藏在差拍频率里、速度藏在差拍信号的相位变化里——一次测量同时拿到距离和速度,发射功率还低,这对成本和功耗都极其敏感的车规场景是决定性的。与脉冲体制的对比里,FMCW的短处(收发隔离、近距离盲区)恰好在车载场景不致命。
测角靠MIMO虚拟阵列:几发几收的天线组合,等效出一个几十上百个虚拟阵元的孔径,角分辨率不再受物理天线尺寸限制。MIMO体制在车载芯片上被用到了极致——单片雷达芯片集成就连天线封装都做进了几厘米的模块里。
三、按位置分工:前向、角雷达与4D成像
一辆车上的雷达是分工的:前向长距雷达看150–250米,窄视场、高增益,服务自适应巡航和AEB;角雷达装在四个保险杠角上,视场宽、距离短,管盲区监测、变道辅助和后方横向来车预警;泊车场景还有超短距雷达接替超声波的活。Euro NCAP等安全评级用属性可重复的标准目标体(模拟行人、自行车、摩托车)考核AEB性能,直接推动了雷达在弱势道路使用者检测上的军备竞赛。
4D成像雷达是最新的一步:传统车载雷达输出距离、速度、方位角三个维度,4D成像雷达用级联芯片把虚拟通道数堆到上千,多出"俯仰角"这一维,点云密度开始向低线束激光雷达靠拢——能不能分清"可以钻过去的高架指示牌"和"必须刹停的抛锚卡车",就看这一维。它和激光雷达的关系不是替代而是分工,雷达与激光雷达的对比在雨雾和逆光场景里永远是雷达的主场。
四、从车外到车内:舱内感知
毫米波还在往座舱里走,其中最明确的量产方向是儿童遗留检测(CPD):盛夏的封闭车厢二十分钟就能变成致命温室,CPD通过呼吸的微小胸腔起伏判断后座是否有被落下的孩子——电磁波的穿透性让毯子和遮阳挡形同虚设,多发多收的虚拟阵列把包括脚部空间在内的整个座舱划进探测区。技术路线上,座椅压力传感器分不清放着的安全座椅和坐着的孩子,车内摄像头有死角又有隐私争议,毫米波只输出点迹不成像,正好补上两者的短板;Euro NCAP已把CPD纳入评分体系,且直接检测(能感知生命体征)得分高于间接检测——舱内雷达正从加分项走向准入项。
同一套硬件还在长出更多功能:乘员分类联动安全气囊的展开策略,占位检测提醒安全带佩戴,锁车后的车内入侵告警,驾驶员呼吸心率趋势跟踪,再加上隔空手势交互——本质上这是把微多普勒和微动检测的能力塞进了车规芯片。车外感知管"别撞上",车内感知管"别落下",一套技术底座覆盖了整车安全。
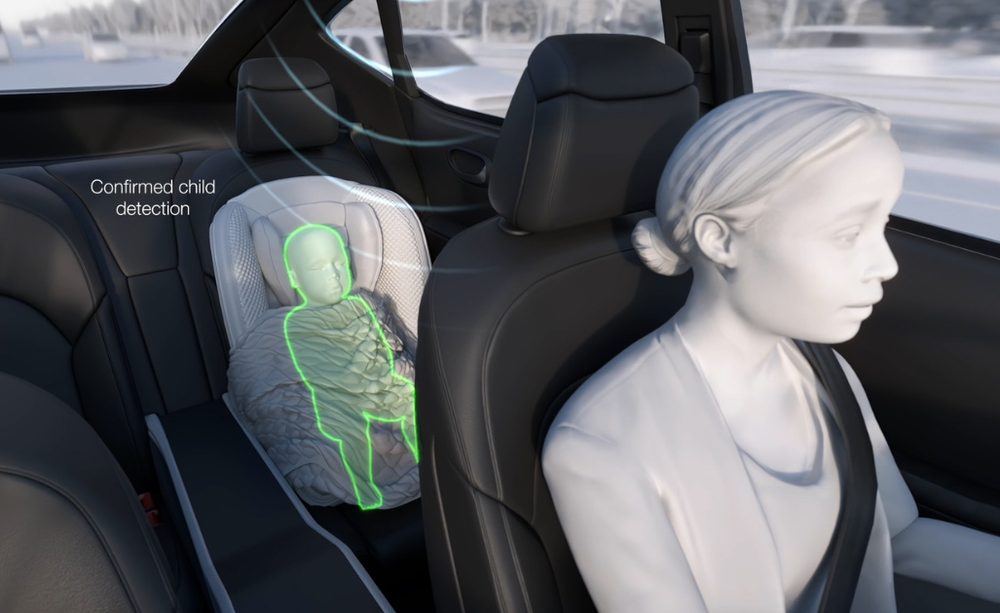
图:车内雷达的儿童遗留检测(CPD)示意——通过呼吸和微动确认后座是否有被落下的孩子。
写在最后
车载雷达的演进是"场景逼技术"的最佳样本:保险杠的厚度限定了波段,AEB的刹车距离限定了量程,成本红线限定了单芯片方案——每一项约束都变成了设计参数。接下来值得看的是两条线:4D成像能否扛起主传感器的担子,以及舱内感知会不会成为下一个标配。对普通消费者,记住一条就够:雨雾夜里还能稳定工作的主动安全传感器,目前只有毫米波雷达。
拓展阅读
- 百度百科:毫米波雷达
- 光明网:启境GX7正式上市 - 量产车型搭载分布式4D毫米波雷达矩阵的配置实例。
- 澎湃新闻:自动驾驶卡车跨越“死亡谷”,商业化前夜谁能率先上岸? - 重卡“激光雷达+长焦摄像头+4D毫米波雷达”融合感知方案解读。

需要为您的站点部署反无人机雷达?
CR 系列低空监视雷达对 RCS 0.01m² 无人机探测距离 3~10 公里,基于微多普勒识别目标类型,航迹输出附带目标类别与置信度。