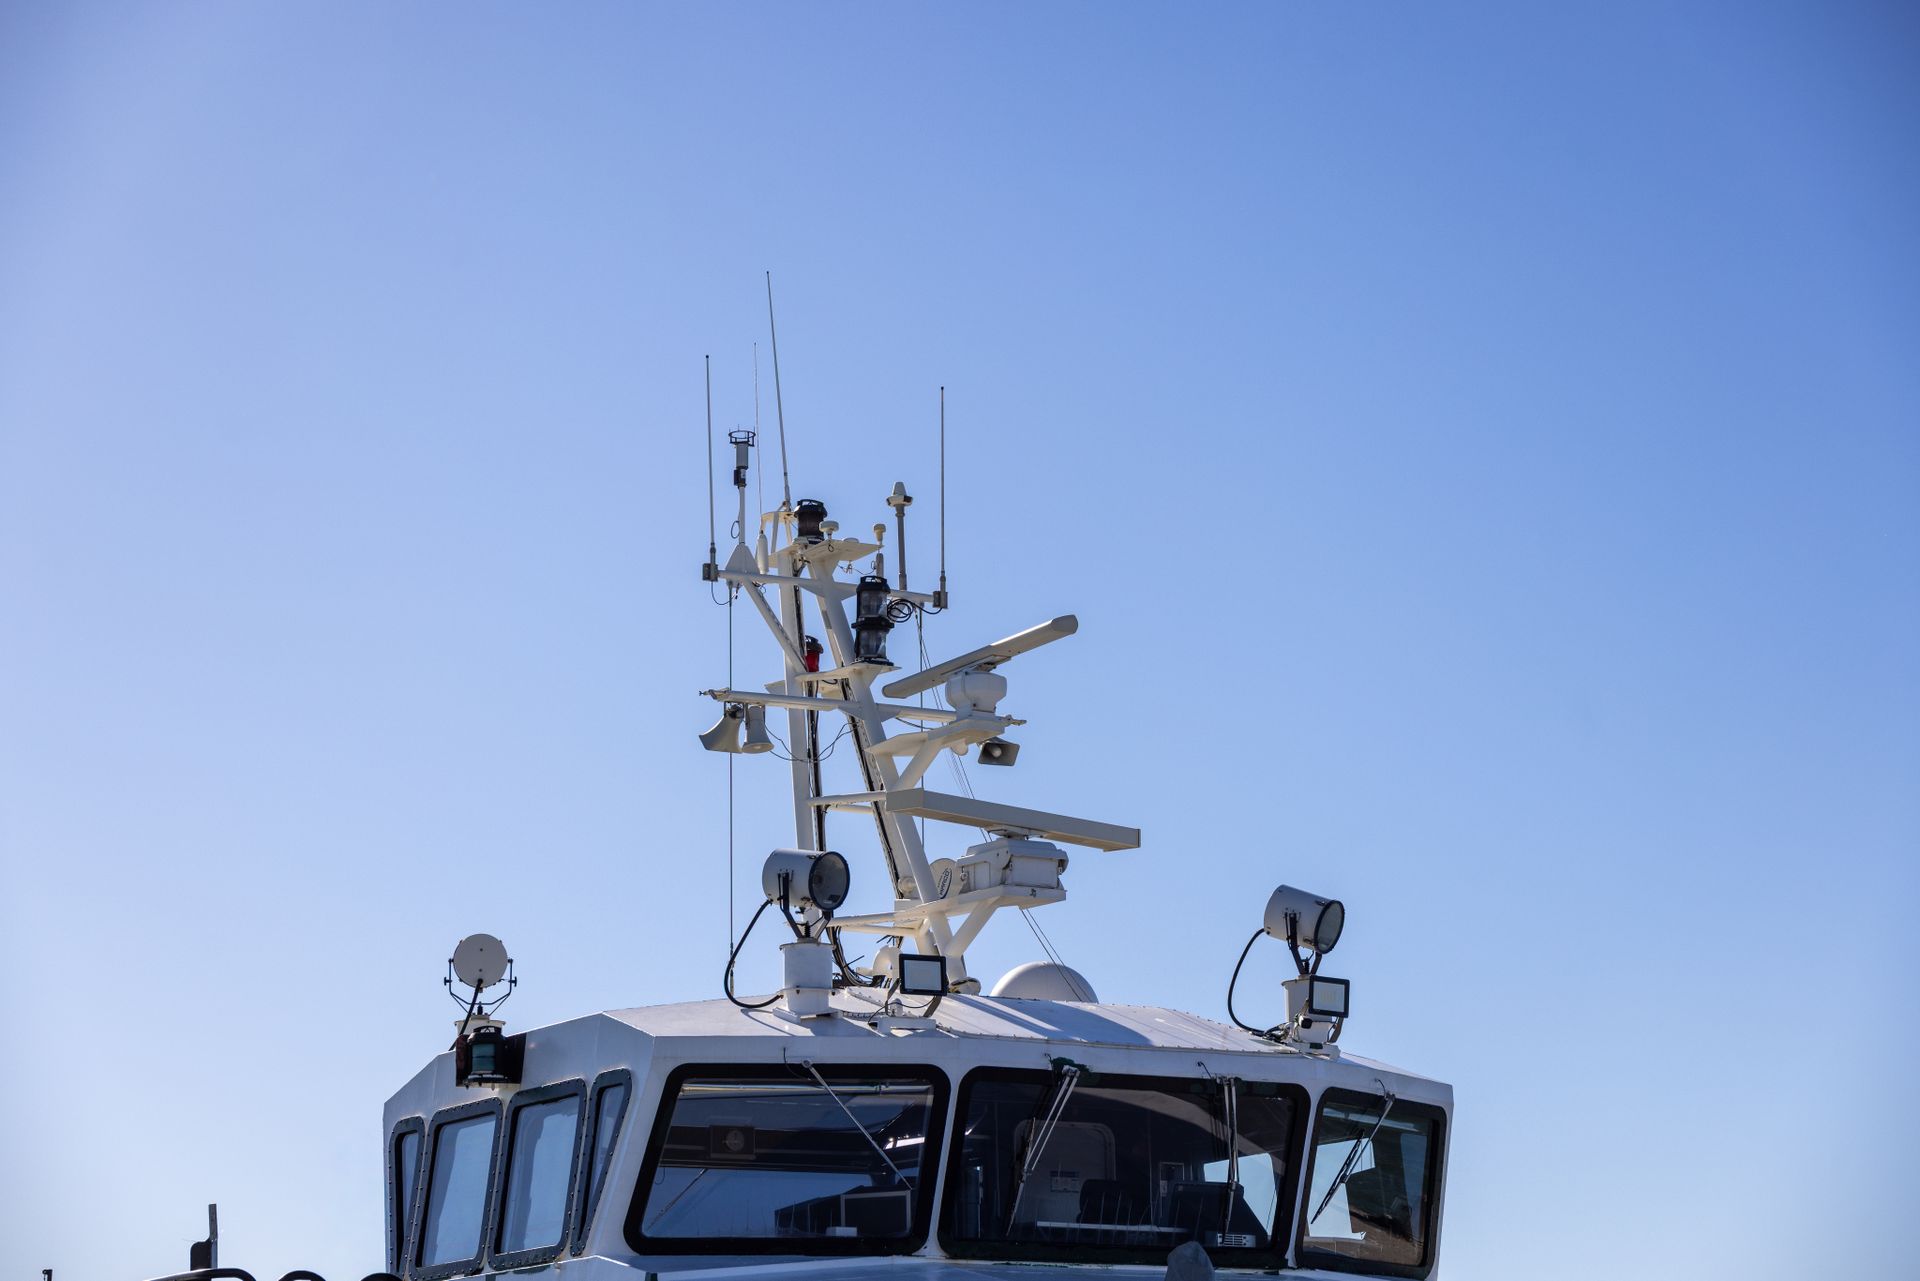
22 款反无人机雷达组成的产品线,不是一份凭直觉点菜的菜单;“我们该买哪款?”这个问题,答案也几乎从来不是数据手册上最大的那个数字。正确的型号来自四个按顺序做出的决定:必须看多远、现场周边空域是什么形状、哪个频段适合威胁和天气,以及雷达是永久立在一根杆子上,还是每周都要转移。(如果你连任务、目标集和集成需求都还没定,建议先读如何选择合适的雷达系统中更完整的框架。)
这四个问题答对了,22 款型号里的大多数会自行出局。本文按顺序拆解这四个决定,再把 Cyrentis 现役全部型号——从近程直到受出口管制的 10 km 级——汇总到同一张表里。
第一步:从威胁、RCS 和距离出发
探测距离只有绑定具体目标才有意义。Cyrentis 所有型号给出的无人机探测距离,针对的都是 RCS 0.01 m² 目标——小型消费级四旋翼这一档——而不是大型、配合探测的飞机。如果你还不理解这个数字为什么关键,可以先读RCS 0.01 m² 意味着什么,以及按 RCS 等级换算的探测距离参考。
在翻开产品目录之前,先写下三个距离:
- 发现。0.01 m² 无人机最早必须在多远出现在屏幕上。
- 分类确认。可靠的鸟/无人机分类总是发生在比原始发现更近的距离上——把它们当成两个数字对待,正如我们在探测距离与跟踪距离中解释的那样。
- 响应。探测距离必须换来足够的秒数,用于确认、拦截决策和处置生效。半径 1 km 的场馆只需要 1.5 km 的雷达量程;机场进近走廊则可能需要把防线外推到 8–10 km。
这直接对应现役产品线的四个距离档次(所有数字均针对 RCS 0.01 m² 无人机目标):
- 近程,1.5–3 km —— 场馆、园区、小型设施、机动小组。
- 中程,5 km —— 工业场地、中型周界、机场内层圈。
- 远程,8 km —— 机场、边境、沿海及大区域基础设施。
- 10 km 级 —— 最外一档,属于受出口管制的类别(见后文的出口提示以及10 km 反无人机雷达能否出口)。
档次选择背后的几何逻辑——为什么决定距离的是场地直径、反应时间和视距,而不是价格——见我们的探测距离选择指南和短程 vs 长程雷达对比。还要记住:无论哪个档次,低于楼顶地平线的无人机对任何雷达都不可见,因此架设位置和视距决定了一台标称 8 km 的雷达,在你的现场能否真正给出 8 km。
第二步:确定覆盖方式:一个旋转机头,还是四个阵面
第二个决定是覆盖的形状。同样的距离档次,Cyrentis 提供两种机械体制:
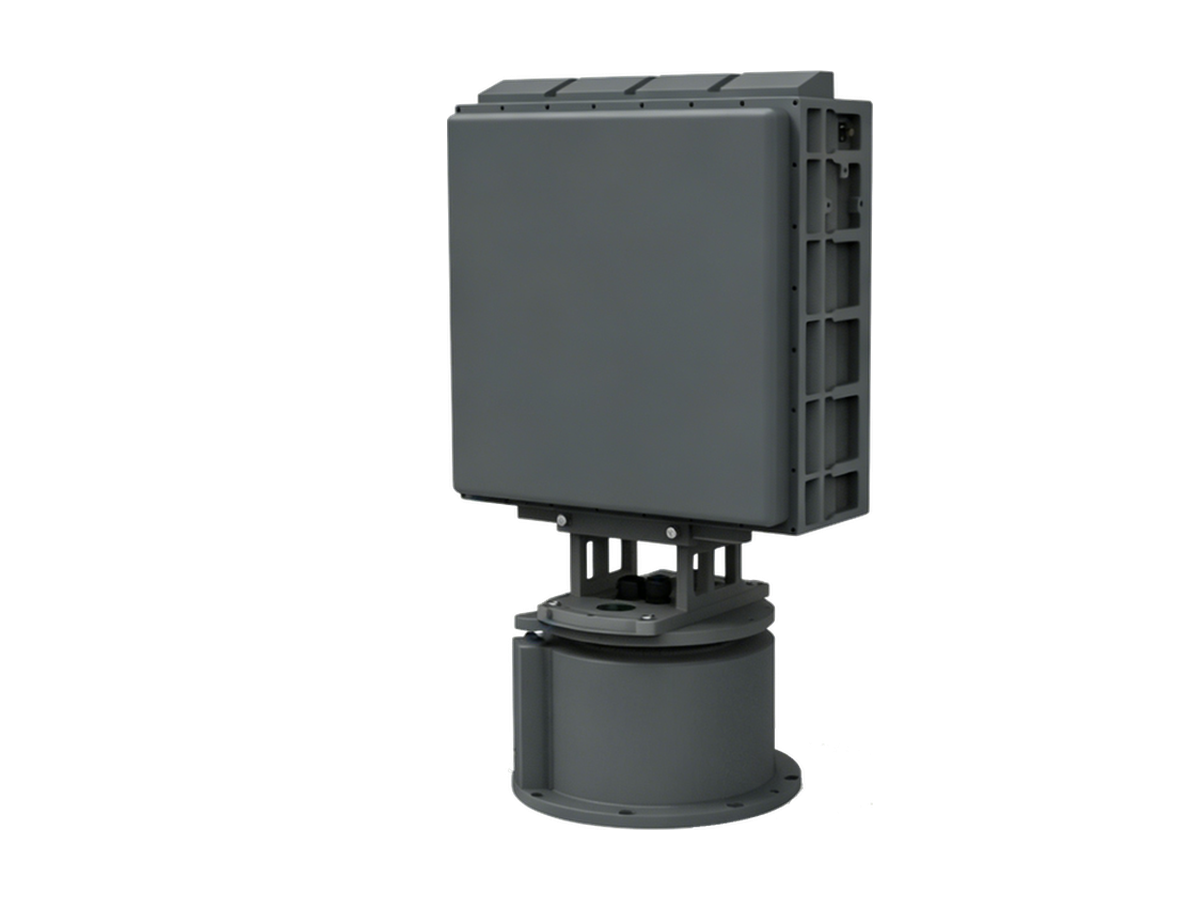
- 阵面加转台(型号后缀 B)。一块相控阵阵面旋转完成 360° 机械扫描,也可以不改动软件,切换为对 ±45° 优先扇区的二维电子扫描。一部传感器、全方位覆盖,重量和功耗更低。机头转动期间,每个方位每转一圈只重访一次——更新率依型号约为 3–6 s。
- 四面阵(型号后缀 C)。四块固定阵面 同时 覆盖 360°,没有机械扫描。每个方位始终处于监视之下:全域 TWS 在 3–6 s 内更新,同时对 24 批目标保持 TAS 跟踪,单目标更新率 0.5 s。面对跨越多个方位的蜂群,这就是周期搜索与持续凝视之间的差别;其适用理由见多阵面雷达为何适合 360° 监视。
- FMCW 转台雷达(FK/FX 编号)。旋转阵面加俯仰数字波束形成和连续波发射——2 s 的快速全域刷新、低发射功率、轻量化部署。
旋转与凝视两种架构之间的取舍——驻留、重访,以及机头转到另一侧时机动目标会发生什么——是我们雷达扫描架构对比和阵面加转台选型说明的主题。
关于几何还有一点:场地更大,不一定就要用更大的雷达。在不同立杆位置部署两三台中程机头,或沿大周长边界组网多个节点,往往胜过一台被地形和建筑遮挡的单部远程雷达。多站部署还能形成重叠覆盖,并在单点故障时继续运行。
第三步:选频段:X 还是 Ku
现役每款型号都工作在 X 波段(9.2–9.8 GHz)或 Ku 波段(15.7–16.7 GHz);两者都经过小型无人机的实战验证,完整取舍见X 波段与 Ku 波段无人机探测对比。
- Ku 波段波长更短,带来更细的角分辨率和小旋翼更丰富的微多普勒细节。当首要任务是在中近距离对极小目标分类时,它是自然之选。
- X 波段受大气和降雨衰减略小,在强降水气候和最远射程上留出余量。天气究竟如何削弱两个频段,见雨雾会影响无人机探测雷达吗。
如果你也在考虑更低的频段,C 波段、X 波段与 Ku 波段对比把三者放在同一页。对大多数采购方来说,选择面其实更窄:干燥到温和气候下追求小目标精度选 Ku,要天气余量和 8–10 km 档次选 X——产品线中每一款 10 km 型号都是 X 波段。
第四步:固定安装、机动使用与传感器集成
第四个决定是雷达将以什么方式运行。永久楼顶或塔顶安装更适合四面阵:一次性装好、长期免维护,没有旋转伺服,覆盖不中断。机动和临时部署则适合轻便的转台和 FMCW 机型——CR-PX10B 不到 17 kg,CR-FK02 整套系统不到 25.5 kg,CR-FX10 含底座不到 30 kg,均可三脚架部署,并具备自动调平和寻北功能。固定与移动之间的取舍总结在固定雷达 vs 移动雷达系统中。
雷达也只是其中一层。还需要无人机链路预警和飞手定位的场地,加被动频谱侦测;需要视觉证据和分类确认的场地,加由雷达引导的 EO/IR 摄像机。雷达作为主传感器时各层分别补充什么,梳理在反无人机雷达 vs 频谱侦测、雷达与 EO/IR 如何协同探测无人机,以及端到端的无人机探测系统设计指南中。
型号对照表:全部 22 款现役型号
以下所有距离均为针对 RCS 0.01 m² 的无人机探测距离。“转台”指单个旋转阵面、机械 360° 扫描加电子扇扫;“四面阵”指无机械扫描的同时 360° 覆盖;“FMCW 转台”指低功率连续波、俯仰 DBF、约 2 s 刷新。
| 距离档次 | 覆盖方式 | 型号 | 典型现场 |
|---|---|---|---|
| 近程,≥1.5 km(X) | 转台 / 四面阵 | CR-PX10B(1.5 km)· CR-PX10C(1.5 km,四面阵) | 活动场馆、园区、最小周界、快速反应小组 |
| 近程,≥2 km(Ku) | FMCW 转台 | CR-FK02(2 km,25.5 kg,空–地–水面) | 轻量化机动部署、低截获概率运行 |
| 近程,≥3 km(Ku) | 转台 / 四面阵 | CR-PK13B(3 km)· CR-PK13C(3 km,四面阵) | 近程 Ku 精度:场馆、机场、机动反无 |
| 近程,≥3 km(X) | 转台 / 四面阵 | CR-PX15B(3 km)· CR-PX15C(3 km,四面阵) | 希望在 3 km 上保留天气余量的固定设施和城市场地 |
| 中程,≥5 km(Ku) | 转台 / 四面阵 | CR-PK05B(5 km)· CR-PK05C(5 km,四面阵) | 工业周界、机场内层圈、关键基础设施 |
| 中程,≥5 km(X) | 转台 / 四面阵 | CR-PX07B(5 km)· CR-PX07C(5 km,四面阵) | 全天候 5 km 节点、多站组网、沿海场地 |
| 中程,≥5 km(X) | FMCW 转台 | CR-FX10(5 km,仪表量程 10 km,200 批航迹) | 快速部署的 5 km 监视、低辐射城市运行 |
| 远程,≥8 km(X) | 转台 / 四面阵 | CR-PX08B(8 km)· CR-PX08C(8 km,四面阵) | 机场、大型工业场地和大区域周界弧线 |
| 远程,≥8 km(X,大孔径数字阵列) | 转台 / 四面阵 | CR-PX16B(8 km,576 通道阵列)· CR-PX16C(8 km,四面阵) | 广域监视和反无指挥控制网络 |
| 远程,≥8 km(Ku,大孔径数字阵列) | 转台 / 四面阵 | CR-PK14B(8 km,1024 通道阵列)· CR-PK14C(8 km,四面阵) | 看重远距离 Ku 精度的边境和大型场地覆盖 |
| 10 km 级,≥10 km(X),出口管制 | FMCW 转台 | CR-FX18(10 km,仪表量程 20 km,500 批航迹)· CR-FX20(10 km,仪表量程 20 km) | 广域低截获监视;须办理两用物项出口授权 |
| 10 km 级,≥10 km(X),出口管制 | 转台 / 四面阵 | CR-PX11B(10 km)· CR-PX11C(10 km,1536 通道四面阵) | 最高档固定广域节点和长周界;须取得出口许可 |
B 还是 C,这个选择在每个档次重复出现:当一部传感器必须在重量和功耗限制内覆盖全方位,或部署需要频繁转移时,选转台;当现场需要同时、不间断的 360° 覆盖,并对多个目标保持快速 TAS 更新时,选四面阵的 C 型号。
三个选型实例
半径 1 km 的城市场馆,一场大型活动。响应几何很短,威胁可能越过楼顶从任何方位出现。近程档次已经够用,问题在凝视还是环扫。有立杆位置的固定场馆可选四面阵 CR-PX10C;若要在 3 km 上获得更细的 Ku 微多普勒,则选 CR-PK13C。活动当天早上才架设的机动小组,带走 17 kg 的 CR-PX10B 或 FMCW 的 CR-FK02。
5 km 工业周界,两个出入口加一条围栏线。周界存在优先的进近走廊,因此每个扇区部署一台 5 km 转台雷达,比在中心放一部试图穿过厂房结构观察的传感器覆盖更多地面。一对 CR-PK05B(在进近通道上提供 Ku 精度),或分列两侧的全天候 CR-PX07B,是标准答案;场地开阔无遮挡、只想要一个固定节点时,单部居中的 CR-PK05C 或 CR-PX07C 更合适。临时项目部或巡展需求,则用 CR-FX10 代替永久立杆。
8–10 km 机场或沿海弧线。进近航线或海岸线是已知扇区,转台雷达可以一边电子凝视该扇区,一边继续环扫其余天空:CR-PX08B、大孔径 CR-PX16B,或要最精细的远程精度时选 Ku 波段的 CR-PK14B。全周界安装选对应的四面阵 CR-PX08C、CR-PX16C 或 CR-PK14C。如果外推距离要求确实达到 10 km,则适用 FMCW 的 CR-FX18/CR-FX20 或 CR-PX11B/CR-PX11C——请把出口许可的审批周期计入预算,因为 10 km 级反无人机雷达属于两用物项管制。
采购避坑:宣传数字与验收判据
没有条件的距离数字只是营销数字。无论最终入围哪款型号,把以下内容写进招标和现场验收测试:目标 RCS(0.01 m² 档)、探测概率、虚警率、更新率/重访率、跟踪距离,以及单独测量的分类距离——在你的环境、你的天气下测。要求用有代表性的无人机做实飞试验——供应商的演示视频,是在他们自己选的场地拍的。具体措辞应写进你的需求文件;我们的招标文件探测距离条款撰写指南提供了条款结构。
结语
型号是输出,不是起点:威胁和距离定档次,场地几何定阵面数,气候和目标尺寸定频段,部署方式定形态。走完这四个决定,22 款目录就收缩成两三款的短名单。上述每款型号的完整规格都在产品页上;我们的工程团队也可以审阅你的现场布局并推荐配置——通过询盘表发来场地尺寸、威胁场景和可用立杆位置即可。
需要为您的站点部署反无人机雷达?
CR 系列低空监视雷达对 RCS 0.01m² 无人机探测距离 3~10 公里,基于微多普勒识别目标类型,航迹输出附带目标类别与置信度。