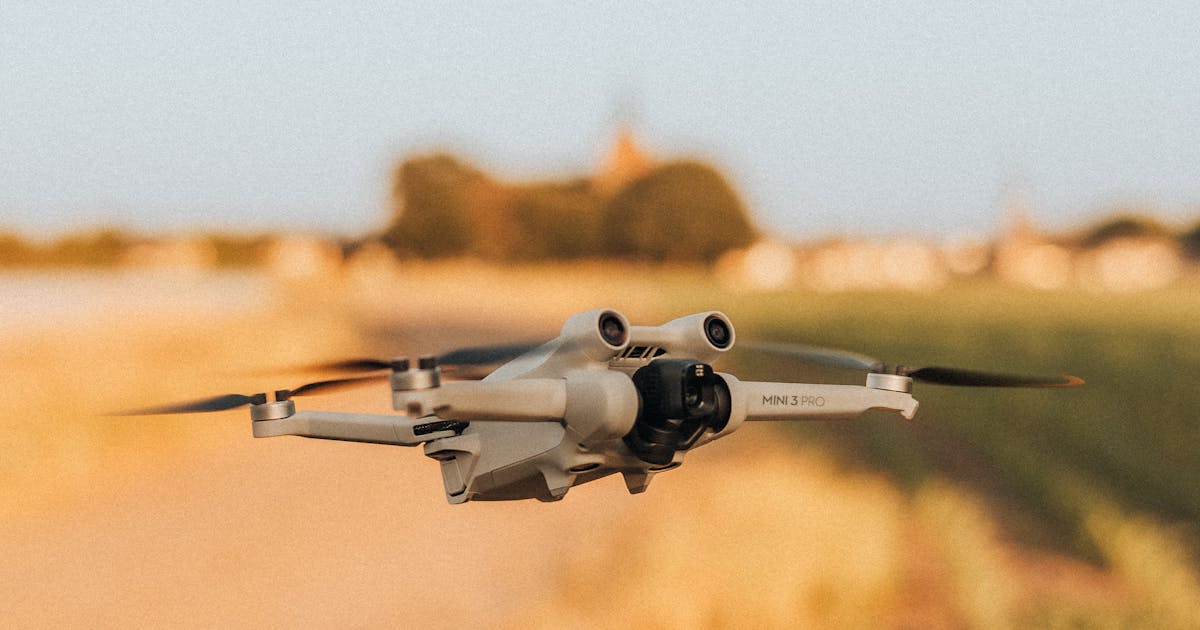
تُعد الأهداف المنخفضة والبطيئة والصغيرة من المسائل المحورية في أمن الارتفاعات المنخفضة. ويتردد هذا التعبير كثيرا في نقاشات مكافحة الطائرات المسيّرة، لأن كثيرا من الطائرات الصغيرة لا تسلك سلوك الطائرات التقليدية: فقد تطير قريبا من الأرض، وتتحرك ببطء، وتحوم، وتتبع خطوط المباني أو التضاريس، ولا تقدم سوى بصمة مادية وكهرومغناطيسية ضئيلة.
وهذا الاجتماع بين الصفات هو ما يجعل المشكلة صعبة. فقد يكون الهدف سهل الوصف في اجتماع، ويظل مع ذلك عصيا على الكشف الموثوق في موقع حقيقي. فالطائرة الرباعية الصغيرة قرب خط سطح أو حزام أشجار أو سياج أو طريق خدمة مزدحم ليست مجرد طائرة أصغر حجما؛ إنها إشارة ضعيفة، منخفضة، متقطعة في الغالب، داخل بيئة تعج بالحركة والانعكاسات الأخرى.
وبالنسبة للمخططين، النقطة المهمة بسيطة: «منخفضة وبطيئة وصغيرة» ليست شعارا، بل ملف هدف يؤثر في اختيار المستشعر، وموضع الرادار، ومنطق التنبيه، وسير عمل التحقق، وتوقيت الاستجابة.
ماذا تعني «منخفضة وبطيئة وصغيرة»؟
تصف الكلمات الثلاث جوانب مختلفة من مشكلة الكشف.
منخفضة تعني أن الهدف يعمل قرب الأرض أو البنية التحتية أو الغطاء النباتي أو الماء أو التضاريس. وهذا يقلص خط الرؤية، ويضع الهدف في الجزء نفسه من المشهد حيث يكون التشويش أشد. فالمباني والأبراج والرافعات والأشجار والمركبات والأمواج والانعكاسات الأرضية كلها تتنافس على الانتباه.
بطيئة تعني أن سرعة اقتراب الهدف من الرادار قد تكون منخفضة. فكثير من أنظمة الرادار يعتمد على معلومات الحركة ودوبلر لفصل الأهداف المتحركة عن تشويش الخلفية. وحين تتحرك الطائرة المسيّرة ببطء، أو تعبر عرضيا، أو تحوم، قد يصبح فصلها عن الحركة غير المهددة والتأثيرات البيئية أصعب.
صغيرة تعني أن حجم الهدف المادي محدود، وأن مقطعه الراداري منخفض غالبا. فالهيكل الجوي الصغير، والبنية البلاستيكية، والمحركات المدمجة، والاتجاه غير المنتظم، كلها قد تنتج صدى ضعيفا. وقد يتغير الصدى أيضا مع انعطاف الطائرة أو ميلها أو تقديمها وجها مختلفا للمستشعر.
كل سمة من هذه السمات يمكن التعامل معها منفردة. أما اجتماعها فيصنع حالة تشغيل أصعب: هدف ضعيف، قريب من التشويش، بمؤشرات حركة محدودة، وزمن إنذار قصير.
لماذا يغيّر الارتفاع المنخفض مشكلة الكشف؟
الارتفاع المنخفض ليس مسألة علوّ فقط؛ إنه يغيّر هندسة مشكلة المراقبة بأكملها.
فالرادار يحتاج إلى خط رؤية. والهدف الذي يطير خلف مبنى، أو تحت حافة سطح، أو خلف صف أشجار، أو على امتداد انحناءة في التضاريس، قد لا يكون مرئيا لمستشعر سيئ الموضع. وحتى حين يكون مرئيا، قد يراه الرادار على خلفية معقدة بدلا من سماء صافية.
ولهذا قد يضلل رقم المدى الدائري في ورقة البيانات. فرادار يعمل جيدا في الأماكن المفتوحة قد يفقد تغطية مفيدة في موقع مبني إذا رُكّب منخفضا أكثر من اللازم، أو حجبته المنشآت، أو كُلف بالمراقبة عبر قطاعات مزدحمة بالتشويش. ولذلك ينبغي أن يبدأ مشروع أمن الارتفاعات المنخفضة من هندسة الموقع: المناطق المحمية، وممرات الاقتراب، والمناطق العمياء، وارتفاع المستشعر، وزمن الاستجابة المطلوب بعد التنبيه.
والارتفاع المنخفض يقصّر زمن القرار أيضا. فالطائرة المسيّرة التي تظهر من خلف مبنى أو صف أشجار قد تكون قريبة من الأصل أصلا لحظة كشفها. وفي بيئة كهذه، يهم سير العمل بعد الكشف بقدر ما يهم الكشف الأول نفسه.
لماذا يُساء فهم الأهداف البطيئة في الغالب؟
الأهداف البطيئة ليست تلقائيا أهدافا سهلة. ففي التفكير اليومي تبدو الحركة الأبطأ أسهل على الملاحظة، أما في معالجة الرادار فيتوقف الجواب على المشهد والموجة والترشيح وكيفية حركة الهدف بالنسبة إلى المستشعر.
تستخدم أنظمة كثيرة معلومات دوبلر لتمييز الأجسام المتحركة عن الخلفية الساكنة. فالهدف ذو الحركة الشعاعية الواضحة يبرز لأن إزاحته الترددية تختلف عن البيئة. أما الهدف ضعيف الحركة الشعاعية، أو ذو المسار العرضي، أو نمط التوقف والسير، أو الحوم، فقد يوفر فصلا أضعف.
وتزيد البيئة الأمر تعقيدا. فحركة الأشجار، والمراوح، والآلات الدوارة، والمركبات، والطيور، وأسطح المياه، والتأثيرات الجوية، كلها قد تولد بصمات تشبه الحركة. ولا يستطيع الرادار ببساطة قبول كل حركة صغيرة بوصفها طائرة مسيّرة: فإن فعل، غرق المشغّلون في الإنذارات الكاذبة؛ وإن رشّح بقسوة مفرطة، خاطر بتفويت الأهداف البطيئة أو الحائمة.
فالأداء الجيد لرادار الارتفاعات المنخفضة إذن مسألة توازن: يحتاج النظام إلى حساسية كافية للإبقاء على الأهداف الضعيفة، وانضباط معالجة كافٍ لكبت التشويش، ومنطق مسارات كافٍ لئلا يتحول كل وميض إلى إنذار.
لماذا لا تملك الأهداف الصغيرة بصمة واحدة ثابتة؟
الطائرات المسيّرة الصغيرة ليست مرئية بالدرجة نفسها من كل زاوية. فصدى الرادار منها يتغير مع الحجم والمادة والشكل الهندسي والحمولة وحركة المراوح والمدى والنطاق الترددي وزاوية الرؤية. وقد ترد الطائرة طاقة أكبر من اتجاه، وأقل بكثير من اتجاه آخر.
وهذا مهم لأن المشترين يسألون أحيانا عن مدى واحد مضمون ضد «طائرة مسيّرة صغيرة». والسؤال مفهوم، لكنه يخفي متغيرات مهمة. فالطائرة متعددة المراوح الأكبر، وطائرة السباق المدمجة، والطائرة ثابتة الجناح المصنوعة من الفوم، والطائرة الرباعية الحائمة قرب جدار — كلها حالات كشف مختلفة.
والمقطع الراداري ليس القصة كاملة أيضا. فهدف متوسط الصدى صغير قد يظل قابلا للتتبع إذا كان خط رؤية الرادار واضحا والمشهد نظيفا. وهدف أقوى صدى قليلا قد يصعب استغلاله تشغيليا إذا ظهر في قطاع حضري مزدحم بالانعكاسات المتنافسة.
فالسؤال التخطيطي العملي ليس فقط «هل يستطيع الرادار رؤية هدف صغير؟»، بل «هل يستطيع النظام الحفاظ على مسار مفيد للهدف في هذا الموقع، وعلى هذا الارتفاع، وبزمن إنذار يكفي المشغّل؟».
دور التشويش والإنذارات الكاذبة
كشف الأهداف المنخفضة والبطيئة والصغيرة لا ينفصل عن إدارة التشويش. فالتشويش ليس مجرد ضجيج خلفي؛ إنه في الغالب بنيوي ومتغير وخاص بكل موقع.
ففي منشأة صناعية قد يأتي التشويش من المركبات والرافعات والهياكل المعدنية والمعدات الدوارة وحواف الأسطح. وفي موقع ساحلي قد تهيمن الأمواج والقوارب والتأثيرات الجوية. وحول مركز بيانات أو مجمع حكومي قد تشكّل الأسوار والأشجار وطرق الخدمة والمباني المجاورة صورة الرادار.
والإنذارات الكاذبة ليست مجرد إزعاج؛ إنها تغيّر السلوك. فإذا تلقى المشغّلون إنذارات كثيرة ضعيفة الثقة، أصبحت استجابتهم أبطأ. وإذا كبت النظام أكثر من اللازم، خفّت التنبيهات المزعجة لكن الكشف الحقيقي قد يضعف معها. ولهذا يتعامل التصميم الجيد مع إدارة الإنذارات الكاذبة بوصفها مسألة سير عمل للمشغّل، لا مجرد إعداد في المستشعر.
والأنظمة المفيدة تجمع عادة بين عدة أفكار:
- التنبيه القائم على المناطق حول المناطق المحمية،
- تأكيد المسار قبل التصعيد،
- ترشيح مضبوط على الموقع،
- توجيه المستشعرات للتحقق بكاميرات EO/IR،
- وسجلات تتيح للفرق مراجعة سبب قبول حدث أو رفضه.
كيف يساعد الرادار؟
الرادار ذو قيمة في مواجهة الأهداف المنخفضة والبطيئة والصغيرة لأنه يستطيع البحث باستمرار، والعمل ليلا ونهارا، وقياس الحركة دون حاجة إلى ضوء مرئي. ويستطيع توفير وعي مبكر قبل أن تحصل الكاميرا على رؤية واضحة، وقبل أن يعرف المشغّل أين ينظر.
لكن الرادار ليس سحرا. فلا بد من اختياره ووضعه بما يناسب ملف الهدف. ونظام مصمم لطائرات أكبر أو لمجال جوي مفتوح قد لا يكون مُحسَّنا لطائرات مسيّرة صغيرة قرب الأرض. ورادار ذو مدى أقصى مبهر قد يظل اختيارا خاطئا إذا لم يطابق معدل تحديثه أو تغطيته الزاوية أو مناطقه العمياء أو رفضه للتشويش أو سير عمل تكامله طبيعة الموقع.
وفي مشاريع مكافحة الطائرات المسيّرة وأمن الارتفاعات المنخفضة، تكون أسئلة الرادار الأنفع أسئلة عملية:
- ما ملف الهدف الذي يحاول الموقع كشفه؟
- على أي ارتفاع ومن أي اتجاه اقتراب يهم الكشف؟
- ما مقدار زمن الإنذار المطلوب؟
- ما مصادر التشويش الموجودة في كل قطاع؟
- هل يستطيع الرادار الحفاظ على مسار، لا مجرد إنتاج نقطة كشف؟
- وهل يستطيع المسار توجيه كاميرا أو قائمة انتظار مشغّل أو منصة قيادة؟
هذه الأسئلة تقود إلى تصميم نظام أفضل من مجرد طلب رقم مدى أقصى واحد.
لماذا ما يزال التحقق متعدد المستشعرات مهما؟
عادة ما تُعالج الأهداف المنخفضة والبطيئة والصغيرة على أفضل وجه بسير عمل متعدد الطبقات. فيوفر الرادار البحث والتتبع واسع النطاق، ويضيف كشف RF سياقا عن الإشارة حين تبث الطائرة المسيّرة، وتدعم كاميرات EO/IR التأكيد البصري والتوثيق وثقة المشغّل.
والطبقات لا تؤدي العمل نفسه. فالرادار قد يقول إن جسما ماديا يعبر منطقة ما، وقد يلمح RF إلى إشارة تحكم أو تعريف، وقد تساعد EO/IR في تحديد ما إذا كان الجسم طائرة مسيّرة فعلا أم طائرا أم منطادا أم شيئا آخر. وتستطيع منصة القيادة دمج هذه المدخلات في حدث يمكن للمشغّلين التصرف بناء عليه.
وهذا مهم بوجه خاص للمسارات البطيئة أو الملتبسة. فتنبيه من الرادار وحده ضعيف الثقة قد لا يبرر التصعيد الفوري. لكن إذا ظهر الحدث نفسه في منطقة محمية، واتبع مسارا شاذا، ويمكن تأكيده بالكاميرا، أصبح ذا معنى تشغيلي أكبر.
أخطاء التخطيط الشائعة
الخطأ الأول هو التعامل مع «منخفضة وبطيئة وصغيرة» بوصفها وصفا عاما. فالمواقع المختلفة لها أهدافها الأصعب المختلفة. فالمطار والسجن ومحطة الطاقة والميناء والمنطقة اللوجستية والحرم الحضري قد تهتم جميعها بالطائرات المسيّرة الصغيرة، لكن الهندسة وسير عمل الاستجابة فيها مختلفة.
والخطأ الثاني هو الاعتماد على المدى الأقصى وحده. فالمدى مهم، لكن مهما أيضا ارتفاع المستشعر، ومعدل التحديث، وحجم الهدف، وبيئة التشويش، وثقة التصنيف، وما إذا كان النظام قادرا على تسليم الحدث إلى إنسان أو منصة في الوقت المناسب.
والخطأ الثالث هو إهمال طبقة التأكيد. فكشف هدف ضعيف ليس سوى البداية؛ إذ ما يزال المشغّل بحاجة إلى معرفة ما إذا كان الحدث حقيقيا وذا صلة وقابلا للتصرف.
والخطأ الرابع هو الاستهانة بالتشغيل التجريبي. فأنظمة الارتفاعات المنخفضة تحتاج غالبا إلى ضبط خاص بكل موقع. وعملية القبول المفيدة ينبغي أن تختبر مسارات اقتراب واقعية، وقطاعات منخفضة الارتفاع، وحركة بطيئة، وظروف تشويش تمثيلية — لا مجرد طلعة استعراضية نظيفة.
ما الذي يعنيه هذا عند الشراء؟
عند كتابة المتطلبات، صِف ملف الهدف والسيناريو التشغيلي بوضوح. فبدلا من الاكتفاء بطلب «كشف طائرات مسيّرة حتى 5 كم»، حدد نوع الهدف، والارتفاع المتوقع، والمناطق المحمية، وسير العمل من الكشف إلى التنبيه، وطريقة التحقق، وتوقعات الإنذارات الكاذبة.
فعلى سبيل المثال، قد ينص متطلب أفضل على أن النظام ينبغي أن يكشف نشاط الطائرات المسيّرة متعددة المراوح الصغيرة ويتتبعه في قطاعات اقتراب منخفضة محددة، وأن يدعم توجيه الكاميرات لتحقق المشغّل، وأن يقدم إنذارات قابلة للاستخدام ضمن زمن الاستجابة الذي يحتاجه الموقع. فمتطلب من هذا النوع يقدم للموردين مسألة هندسية حقيقية بدلا من رقم تسويقي.
الأهداف المنخفضة والبطيئة والصغيرة صعبة لأنها تقع عند تقاطع الفيزياء وهندسة الموقع ومعالجة الإشارة واستجابة البشر. والنظام القوي ليس من يعد بأكبر رقم، بل من يحافظ على وعي مفيد في الأماكن التي قد تظهر فيها طائرة مسيّرة صغيرة فعلا.

هل تحتاج رادارًا مضادًا للطائرات المسيّرة لموقعك؟
رادارات المراقبة منخفضة الارتفاع من سلسلة CR تكشف الطائرات المسيّرة ذات المقطع الراداري 0.01 م² على مدى 3–10 كم وتصنّف الأهداف عبر بصمة ميكرو دوبلر — كل مسار يُخرج مع فئة الهدف ودرجة الثقة.