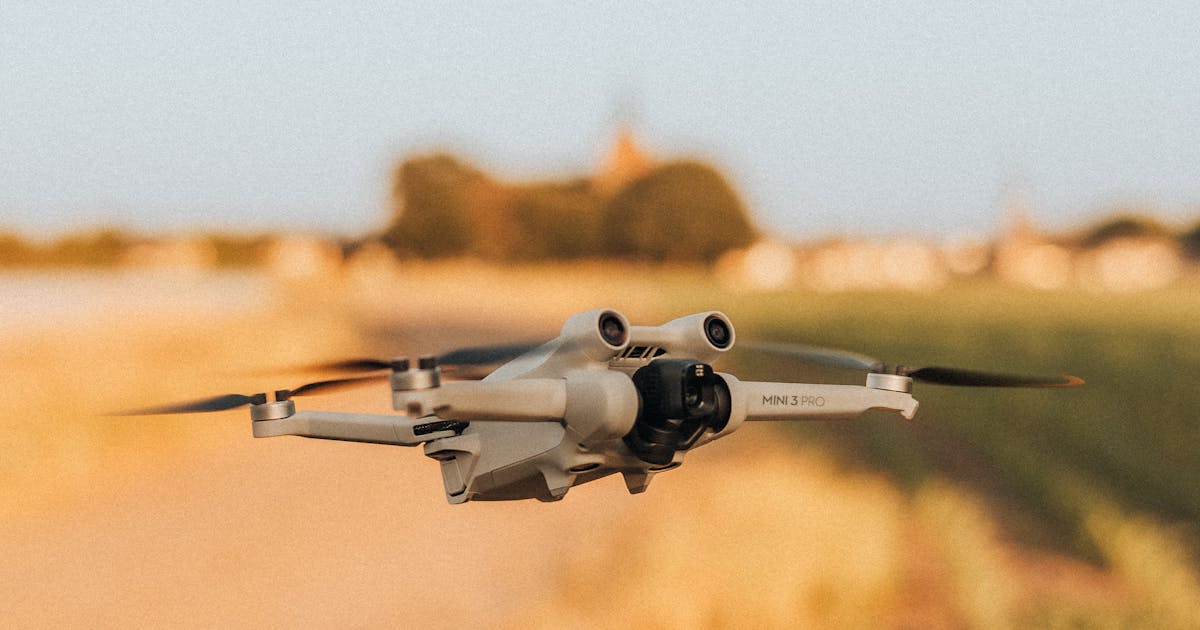
低慢小目标是低空安防和反无人机场景中最常见、也最容易被低估的问题。这个说法通常用来描述小型无人机,因为很多无人机并不像传统航空目标那样高空、高速、尺寸明显。它们可能贴着地面、沿着建筑或地形飞行,速度较慢,甚至悬停,自身尺寸和电磁特征也都非常弱。
这三个特征叠加在一起,才构成真正的探测难点。有些目标在会议室里描述起来很简单,到了真实现场却很难稳定探测。一个小型四旋翼如果出现在屋顶边缘、树带、围栏或繁忙的勤务道路附近,就不只是“更小的飞机”。它是一个弱小、低空、时隐时现的信号,处在一个充满其他运动和反射的环境里。
对规划者来说,关键的一点很简单:低慢小不是一句口号,而是一种目标剖面。它会影响传感器选型、雷达布站、告警逻辑、核验流程和响应时间。
低、慢、小分别意味着什么
这三个词描述的是探测问题的三个不同侧面。
低指目标飞行高度低,常常接近地面、基础设施、植被、水面或地形起伏。这会削弱雷达视距,也让目标落入杂波最强的区域。建筑、塔架、吊机、树木、车辆、波浪和地面反射都在争抢注意力。
慢指目标相对雷达的径向速度可能很低。很多雷达依靠运动信息和多普勒特征把目标从背景中分离出来。如果无人机慢速移动、横向穿越或悬停,就可能很难把它从非威胁运动和环境影响中分离出来。
小指目标物理尺寸小,雷达散射截面通常也较小。小型机体、塑料结构、紧凑电机和不规则姿态都会产生较弱回波,而且回波会随着无人机转向、俯仰或相对传感器的姿态变化而变化。
单独看每个因素并非不可处理。真正困难的是三者同时出现:目标弱、贴近杂波、运动特征有限,而且预警时间很短。
为什么低空会改变探测问题
低空不只是高度问题,它改变了整个监视问题的几何关系。
雷达需要视距。目标如果被建筑、屋顶边缘、树线或地形褶皱遮挡,对布设不当的传感器来说就不可见。即使目标没有被完全挡住,雷达看到的也往往不是干净的天空背景,而是复杂的地面背景。
因此,单纯看数据表上的圆形覆盖半径很容易误判。一台雷达在开阔环境里表现很好,并不代表它在建筑密集的现场一定有同样效果——安装太低、被结构遮挡、或者要透过杂波扇区监视,都会让可用覆盖缩水。低空安防项目必须先看现场几何:保护区在哪里,可能的接近航路在哪里,盲区在哪里,传感器安装高度够不够,以及告警后需要多少响应时间。
低空还会压缩决策窗口。无人机从建筑后方或树线后方出现时,被发现时可能已经接近保护目标。在这种环境里,探测之后的核验、分级和处置流程与首次发现同样重要。
慢速目标为什么常被误解
慢速目标并不天然就是简单目标。日常直觉里,目标飞得慢似乎更容易看清;但对雷达处理来说,答案取决于场景、波形、过滤方式以及目标相对传感器的运动方式。
很多系统利用多普勒信息区分运动目标和静止背景。径向运动明显的目标,多普勒频移和环境不同,容易凸显出来。相反,径向运动很小、横向穿越、走走停停或悬停的目标,可分离性就弱得多。
现场环境还会进一步增加难度。树枝摆动、风扇、旋转机械、车辆、鸟类、水面和天气影响都可能产生类似运动的信号。系统如果把每个小运动都当作无人机,操作员会被误报淹没;如果过滤过强,又可能漏掉真正的慢速或悬停目标。
所以,好的低空雷达性能是一种平衡:灵敏度要足以保住弱目标,处理上要足以压制杂波,航迹逻辑要足以避免把每一次闪烁都变成告警。
小目标并没有固定特征
小型无人机从各个角度的可见性并不相同。雷达回波会随尺寸、材料、结构、载荷、旋翼运动、距离、频段和姿态角变化。一个目标从某个方向可能回波稍强,转向后可能明显变弱。
这一点很重要,因为采购方有时会要求对“一架小无人机”给出单一保证距离。这个问题可以理解,但它隐藏了关键变量。较大的多旋翼、竞速穿越机、固定翼泡沫机和贴墙悬停的四旋翼,是完全不同的探测条件。
雷达散射截面也不是全部。一个平均回波较小的目标,只要雷达视距通畅、场景干净,仍然可能被稳定跟踪;而一个回波稍强的目标,如果出现在反射杂乱的城区扇区,实际可用性反而可能更差。
所以,实际的规划问题不只是“雷达能不能看到小目标”,而是“在这个现场、这个高度、这个方向上,系统能不能保持一条可用航迹,并给操作员留出足够的预警时间”。
杂波和误报是系统问题
低慢小探测离不开杂波管理。杂波不只是背景噪声,它往往是结构化的、不断变化的,而且和具体现场强相关。
工业场站的杂波可能来自车辆、吊机、金属结构、旋转设备和屋顶边缘;海岸站点可能以浪面、船只和天气影响为主;数据中心或政府园区周围,则可能是围栏、树木、勤务道路和周边建筑塑造了雷达画面。
误报也不只是体验问题,它会改变人的行为。低置信度告警太多,人员反应会变慢;系统压制太强,又可能在减少骚扰告警的同时削弱真实探测。所以好的设计会把误报管理当作操作员工作流问题,而不只是传感器参数问题。
有效系统通常结合几种做法:
- 围绕保护区的分区告警;
- 升级前的航迹确认;
- 针对现场调优的过滤;
- 引导 EO/IR 核验的传感器联动;
- 以及让团队复盘系统为何接受或拒绝一次告警的日志。
雷达在其中的作用
雷达对低慢小目标的价值在于:它能持续搜索、昼夜工作,不依赖可见光就能测量目标运动。它可以在摄像机看清之前、在操作员知道该看哪里之前,提供早期预警。
但雷达不是魔法。雷达必须针对目标剖面来选型和布设。为大型飞机或开阔空域设计的系统,未必适合贴地的小无人机。一台最大距离很亮眼的雷达,如果更新率、角覆盖、盲区、杂波抑制或集成工作流与现场不匹配,仍然可能是错误的选择。
对反无人机和低空安防项目来说,最有用的雷达问题都很实际:
- 现场要探测的是什么目标剖面?
- 在什么高度、什么接近方向上探测最关键?
- 需要多少预警时间?
- 每个扇区有哪些杂波来源?
- 雷达能不能保持一条航迹,而不只是给出一个探测点?
- 航迹能不能引导摄像机、操作员队列或指挥平台?
这些问题比单问一个最大距离数字,更能导向好的系统设计。
为什么多传感器核验仍然重要
低慢小目标最好用分层工作流来应对。雷达提供广域搜索和跟踪;射频探测在无人机发射信号时补充信号上下文;EO/IR 摄像机支持视觉确认、取证和操作员信心。
各层做的事不一样。雷达说明有一个物理目标正在穿越某区域,射频提示可能存在控制或识别信号,EO/IR 帮助判断目标到底是无人机、鸟、气球还是别的什么。指挥平台把这些输入合成一个操作员可以处置的事件。
对慢速或含糊的航迹,这一点尤其重要。仅有雷达的低置信度告警可能不值得立即升级;但如果同一事件出现在保护区内、航迹异常、又能被摄像机核实,它的处置价值就完全不同了。
常见规划错误
第一个错误,是把低慢小当作一个笼统标签。不同现场的最难目标不一样。机场、监狱、电厂、港口、物流园区和城市园区都关心小无人机,但几何条件和响应流程完全不同。
第二个错误,是只看最大距离。距离重要,但传感器高度、更新率、目标尺寸、杂波环境、分类置信度,以及系统能否及时把事件交给人或平台,同样重要。
第三个错误,是忽视核验层。探测到弱目标只是开始,操作员仍然需要知道事件是否真实、是否相关、是否可处置。
第四个错误,是低估调试投运的工作量。低空系统往往需要针对现场调优。有效的验收流程应该测试真实的接近航路、低空扇区、慢速运动和代表性杂波条件,而不是只看一场干净的演示飞行。
这对采购意味着什么
写技术需求时,要把目标剖面和作业场景描述清楚。不要只写“探测无人机 5 公里”,而应写明目标类型、预期高度、保护区域、从探测到告警的流程、核验方式和误报预期。
例如,一条更好的需求可以这样写:系统应在指定的低空接近扇区内探测并跟踪小型多旋翼无人机活动,支持引导摄像机供操作员核验,并在现场所需的响应时间内给出可用告警。这种写法交给供应商的是一道真正的工程题,而不是一个宣传数字。
低慢小目标之所以难,是因为它同时牵涉物理特性、现场几何、信号处理和人员响应。真正可靠的系统,不是承诺数字最大的那个,而是在小无人机真正可能出现的位置,持续保持可用态势感知的那个。

需要为您的站点部署反无人机雷达?
CR 系列低空监视雷达对 RCS 0.01m² 无人机探测距离 3~10 公里,基于微多普勒识别目标类型,航迹输出附带目标类别与置信度。