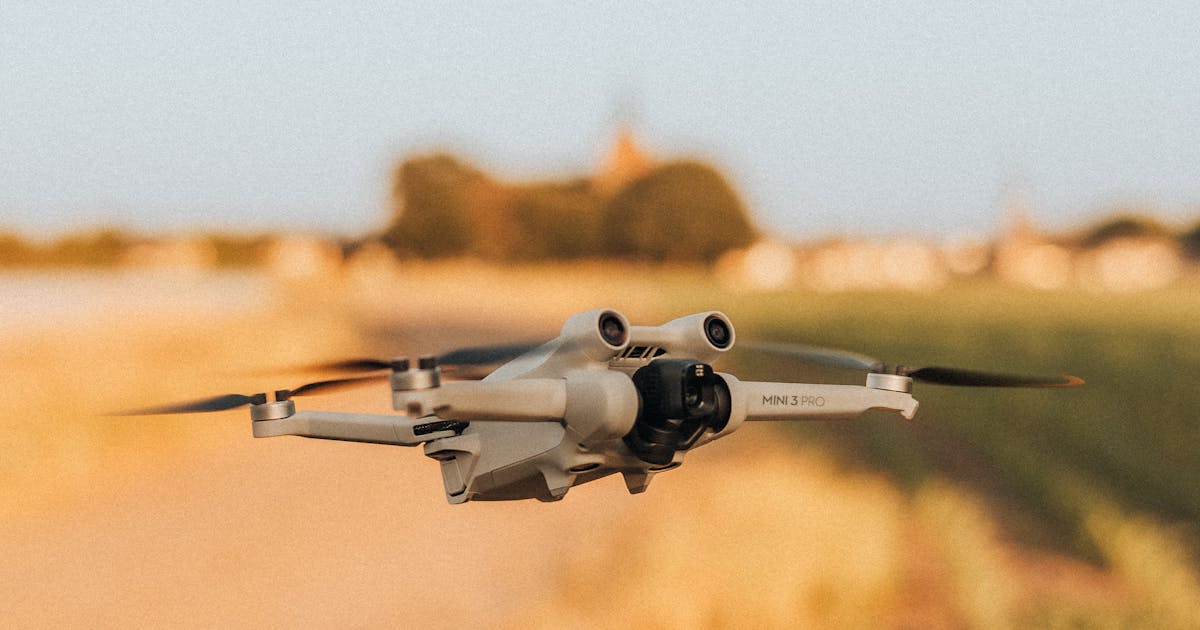
Los objetivos bajos, lentos y pequeños son uno de los problemas centrales de la seguridad a baja altitud. La expresión se usa mucho en el ámbito counter-UAS porque muchos drones pequeños no se comportan como aeronaves convencionales: pueden volar cerca del suelo, moverse despacio, mantenerse en estacionario o seguir edificios y relieve, presentando una firma física y electromagnética muy reducida.
Lo difícil es la combinación. Un objetivo puede ser fácil de describir en una reunión y, aun así, difícil de detectar con fiabilidad en un sitio real. Un cuadricóptero pequeño junto a una línea de azoteas, una franja de árboles, una valla o una carretera de servicio muy transitada no es simplemente una aeronave más pequeña: es una señal débil, a baja altitud y a menudo intermitente, dentro de un entorno lleno de movimiento y reflejos.
Para quien planifica, el mensaje es sencillo: «bajo, lento y pequeño» no es un eslogan, sino un perfil de objetivo que condiciona la elección de sensores, la ubicación del radar, la lógica de alarmas, el flujo de verificación y el tiempo de respuesta.
Qué significa bajo, lento y pequeño
Las tres palabras describen partes distintas del problema de detección.
Bajo significa que el objetivo opera cerca del suelo, de infraestructuras, vegetación, agua o terreno. Esto reduce la línea de visión y sitúa al objetivo en la parte de la escena donde el clutter es más intenso: edificios, torres, grúas, árboles, vehículos, olas y reflejos del terreno compiten por la atención del radar.
Lento significa que la velocidad de aproximación al radar puede ser baja. Muchos sistemas radar utilizan información de movimiento y Doppler para separar los objetivos en movimiento del clutter de fondo. Cuando un dron avanza despacio, cruza en sentido transversal o se mantiene en estacionario, resulta más difícil distinguirlo del movimiento no hostil y de los efectos del entorno.
Pequeño significa que el objetivo tiene un tamaño físico reducido y, con frecuencia, una sección radar (RCS) baja. Una estructura pequeña de plástico, unos motores compactos y una orientación irregular pueden producir un eco débil, que además cambia cuando el dron gira, cabecea o presenta un aspecto distinto al sensor.
Por separado, cada característica es gestionable. Juntas crean un caso operativo mucho más exigente: un blanco débil, pegado al clutter, con pocas pistas de movimiento y poco tiempo de aviso.
Por qué la baja altitud cambia el problema
La baja altitud no es solo una cuestión de altura: cambia la geometría de todo el problema de vigilancia.
El radar necesita línea de visión. Un objetivo que vuela detrás de un edificio, por debajo del borde de una azotea, tras una línea de árboles o siguiendo un pliegue del terreno puede no ser visible desde un sensor mal colocado. Y, cuando es visible, el radar puede verlo sobre un fondo complicado en lugar de sobre cielo limpio.
Por eso un alcance circular impreso en una ficha puede inducir a error. Un radar puede rendir muy bien en campo abierto y perder cobertura útil en un sitio edificado si se instala demasiado bajo, si las estructuras lo bloquean o si se le pide vigilar sectores cargados de clutter. Un proyecto de seguridad a baja altitud debería empezar por la geometría del sitio: zonas protegidas, corredores de aproximación, áreas ciegas, altura de los sensores y tiempo de respuesta necesario tras una alarma.
La baja altitud también acorta el tiempo de decisión. Un dron que aparece por detrás de un edificio o de una línea de árboles puede estar ya junto al activo en el momento en que se detecta. En ese tipo de entorno, lo que ocurre después de la detección importa tanto como la primera detección.
Por qué los objetivos lentos no siempre son fáciles
Un objetivo lento no es automáticamente un objetivo fácil. En el pensamiento cotidiano, el movimiento lento parece más sencillo de observar; en el procesamiento radar, la respuesta depende de la escena, de la forma de onda, del filtrado y de cómo se mueva el objetivo respecto al sensor.
Muchos sistemas utilizan la información Doppler para distinguir los objetos en movimiento del fondo estático. Un objetivo con un movimiento radial claro destaca porque su desplazamiento de frecuencia difiere del entorno; en cambio, un objetivo con poco movimiento radial, con trayectoria transversal, con patrón de paro y arranque o en estacionario ofrece una separación mucho más débil.
El entorno complica aún más las cosas. El movimiento de los árboles, los ventiladores, la maquinaria giratoria, los vehículos, las aves, las superficies de agua y los efectos meteorológicos generan firmas que parecen movimiento. El radar no puede aceptar cada pequeño movimiento como un dron: si lo hace, los operadores terminan ahogados en falsas alarmas; si filtra con demasiada agresividad, puede perderse los objetivos lentos o en estacionario.
Por eso el buen rendimiento a baja altitud es un equilibrio: el sistema necesita sensibilidad suficiente para conservar los blancos débiles, disciplina de procesamiento para suprimir el clutter y lógica de pista para no convertir cada parpadeo en una alarma.
Por qué los objetivos pequeños no tienen una firma fija
Un dron pequeño no se ve igual desde todos los ángulos. Su eco radar cambia con el tamaño, el material, la geometría, la carga útil, el movimiento de las hélices, la distancia, la banda de frecuencia y el aspecto. El mismo dron puede devolver mucha más energía desde una dirección que desde otra.
Esto importa porque los compradores suelen pedir un único alcance garantizado contra «un dron pequeño». La pregunta es comprensible, pero oculta variables importantes: un multirrotor grande, un dron de carreras compacto, un avión de ala fija de espuma y un cuadricóptero en estacionario junto a una pared son casos de detección distintos.
Además, la sección radar no lo dice todo. Un objetivo con un eco medio débil puede seguir siendo seguible si el radar tiene línea de visión despejada y la escena está limpia; a la inversa, un objetivo con un eco algo más fuerte puede ser inútil en la práctica si aparece en un sector urbano cargado de reflejos competidores.
La pregunta útil para la planificación no es solo «¿puede el radar ver un objetivo pequeño?», sino «¿puede el sistema mantener una pista útil sobre el objetivo en este sitio, a esta altitud y con tiempo de aviso suficiente para que el operador actúe?».
Clutter, falsas alarmas y operación
La detección de objetivos bajos, lentos y pequeños es indisociable de la gestión del clutter. El clutter no es simple ruido de fondo: suele ser estructurado, cambiante y específico de cada sitio.
En una instalación industrial puede proceder de vehículos, grúas, estructuras metálicas, equipos giratorios y bordes de azoteas. En un sitio costero pueden dominar las olas, las embarcaciones y la meteorología. Alrededor de un centro de datos o de un campus gubernamental, las vallas, los árboles, los viales de servicio y los edificios cercanos son los que dibujan la imagen radar.
Las falsas alarmas no son solo una molestia: cambian el comportamiento del personal. Si los operadores reciben demasiadas alertas de baja confianza, reaccionan cada vez más despacio; si el sistema suprime en exceso, reduce las alarmas molestas pero debilita la detección real. Por eso un buen diseño trata la gestión de falsas alarmas como un problema de flujo de trabajo del operador, no solo como un ajuste del sensor.
Los sistemas útiles suelen combinar varias ideas:
- alarmas por zonas en torno a las áreas protegidas;
- confirmación de la pista antes de escalar la alerta;
- filtrado ajustado a las condiciones del sitio;
- guiado de sensores para la verificación EO/IR;
- y registros que permiten revisar por qué un evento se aceptó o se descartó.
Qué aporta el radar
El radar es valioso para los objetivos bajos, lentos y pequeños porque busca de forma continua, funciona de día y de noche y mide el movimiento sin necesitar luz visible. Ofrece conciencia temprana antes de que una cámara tenga una imagen clara o de que el operador sepa dónde mirar.
Pero el radar no hace magia: hay que seleccionarlo y colocarlo para el perfil de objetivo. Un sistema diseñado para aeronaves mayores o para espacio aéreo abierto puede no estar optimizado para drones pequeños cerca del suelo, y un radar con un alcance máximo espectacular puede ser la elección equivocada si la tasa de actualización, la cobertura angular, las zonas ciegas, el rechazo del clutter o el flujo de integración no encajan con el sitio.
En los proyectos counter-UAS y de seguridad a baja altitud, las preguntas de radar más útiles son prácticas:
- ¿Qué perfil de objetivo intenta detectar el sitio?
- ¿En qué altitud y dirección de aproximación importa la detección?
- ¿Cuánto tiempo de aviso se necesita?
- ¿Qué fuentes de clutter existen en cada sector?
- ¿Puede el radar mantener una pista, y no solo generar un punto de detección?
- ¿Puede esa pista guiar una cámara, una cola de operador o una plataforma de mando?
Estas preguntas llevan a un mejor diseño que pedir un único número de alcance máximo.
Por qué sigue siendo necesaria la verificación multisensor
Los objetivos bajos, lentos y pequeños se gestionan mejor con un flujo de trabajo en capas. El radar aporta búsqueda y seguimiento de área amplia; la detección de RF añade contexto cuando el dron está transmitiendo; las cámaras EO/IR permiten la confirmación visual, aportan evidencia y refuerzan la confianza del operador.
Las capas no hacen el mismo trabajo. El radar puede decir que un objeto físico se mueve a través de una zona; la RF puede sugerir una señal de control o de identificación; el EO/IR ayuda a determinar si el objeto es realmente un dron, un ave, un globo o cualquier otra cosa. Una plataforma de mando combina esas entradas en un evento sobre el que los operadores pueden actuar.
Esto es especialmente importante en las pistas lentas o ambiguas. Una alerta de baja confianza basada solo en el radar puede no justificar una escalada inmediata; pero si el mismo evento aparece en una zona protegida, sigue una trayectoria anómala y puede verificarse por cámara, se vuelve mucho más relevante desde el punto de vista operativo.
Errores habituales de planificación
El primer error es tratar «bajo, lento y pequeño» como una etiqueta genérica. Cada sitio tiene su objetivo más difícil: un aeropuerto, una prisión, una central eléctrica, un puerto, un parque logístico y un campus urbano pueden preocuparse todos por los drones pequeños, pero su geometría y su flujo de respuesta son distintos.
El segundo error es fiarse solo del alcance máximo. El alcance importa, pero también la altura del sensor, la tasa de actualización, el tamaño del objetivo, el entorno de clutter, la confianza de clasificación y la capacidad de entregar el evento a tiempo a una persona o a una plataforma.
El tercer error es ignorar la capa de confirmación. Detectar un blanco débil es solo el principio: el operador todavía necesita saber si el evento es real, pertinente y accionable.
El cuarto error es subestimar la puesta en servicio. Los sistemas de baja altitud suelen necesitar un ajuste específico del sitio. Un buen proceso de aceptación debe probar rutas de aproximación realistas, sectores a baja altitud, movimiento lento y condiciones representativas de clutter, y no solo un vuelo de demostración en escena limpia.
Implicaciones para compra y pruebas
Al redactar los requisitos, describa con claridad el perfil de objetivo y el escenario operativo. En lugar de limitarse a pedir «detección de drones a 5 km», especifique el tipo de blanco, la altitud esperada, las zonas protegidas, el flujo desde la detección hasta la alerta, el método de verificación y las expectativas sobre falsas alarmas.
Por ejemplo, un requisito mejor puede establecer que el sistema detecte y siga la actividad de UAV multirrotor pequeños en corredores de aproximación definidos a baja altitud, que permita guiar cámaras para la verificación del operador y que genere alarmas utilizables dentro del tiempo de respuesta que necesita el sitio. Ese tipo de requisito plantea al proveedor un verdadero problema de ingeniería, no un número comercial.
Los objetivos bajos, lentos y pequeños son difíciles porque se sitúan en la intersección de la física, la geometría del sitio, el procesamiento de señal y la respuesta humana. El mejor sistema no es el que promete la cifra más grande, sino el que mantiene una conciencia útil allí donde un dron pequeño podría aparecer realmente.

¿Necesita un radar antidrones para su instalación?
Los radares de vigilancia de baja cota de la serie CR detectan drones de RCS 0,01 m² a 3–10 km y clasifican los blancos por micro-Doppler: cada trayectoria se entrega con su clase y nivel de confianza.