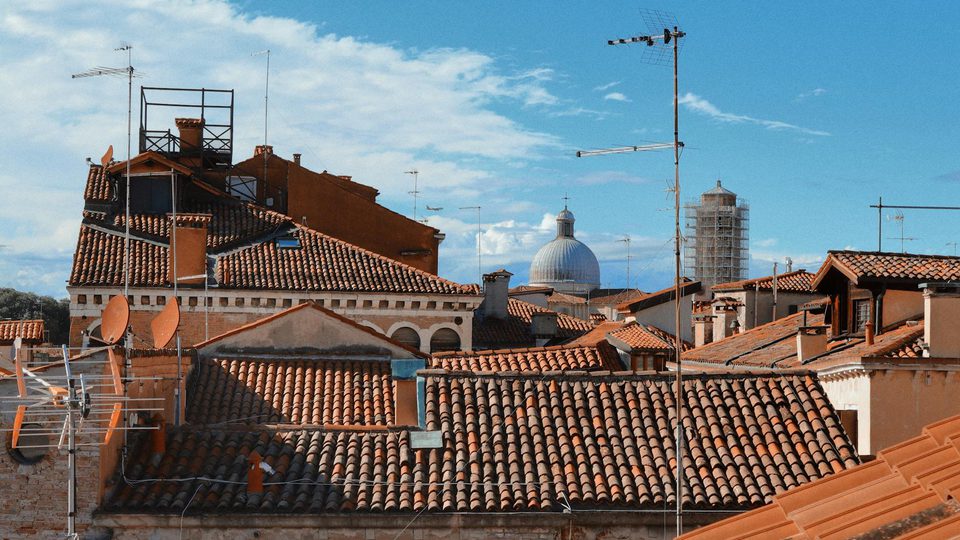
Los emplazamientos RF urbanos suelen parecer robustos sobre el papel
Un techo ofrece línea de vista, el sistema de localización por rumbo se monta a una altura suficiente para superar los pretiles cercanos y la ficha técnica promete un error angular limpio en condiciones de prueba. Luego comienza la operación real y aparece un patrón familiar. Los rumbos se ven nítidos en un corredor, se desvían en otro y resultan sorprendentemente convincentes justo en los sectores donde es más probable que edificios, cubiertas metálicas, muros cortina de vidrio o tráfico denso distorsionen la propagación.
Ese es el problema práctico de la multitrayectoria RF y del error de rumbo en entornos urbanos. La cuestión no es si existen reflexiones. En las ciudades siempre existen. La pregunta es cómo esas reflexiones cambian lo que el sistema cree estar viendo, cómo se manifiesta ese error en la operación y qué pueden hacer los equipos antes de que un ángulo aparentemente bueno se convierta en una evidencia débil.
Esto es especialmente importante en seguridad civil, porque los despliegues urbanos rara vez disfrutan de una geometría abierta y uniforme. La detección de drones, la monitorización del espectro y la geolocalización RF suelen realizarse en distritos de negocio, puertos, patios logísticos, cubiertas industriales, campus y zonas de uso mixto, donde el entorno de propagación es irregular por diseño. Si el equipo de despliegue trata el error de rumbo como un problema puramente algorítmico, pasa por alto una verdad más amplia: en la ciudad, el entorno forma parte del sensor.
La multitrayectoria es primero un problema físico de propagación y después un problema de datos
La multitrayectoria RF comienza cuando una señal transmitida llega al conjunto receptor por más de un camino. Un trayecto puede ser la línea de vista directa. Otros pueden llegar después de reflejarse en superficies metálicas, vidrio, agua, vehículos, equipos de azotea o estructuras cercanas; o después de doblar esquinas y bordes mediante difracción. El sistema receptor ve entonces una combinación de varias versiones de la misma señal, en lugar de una única onda limpia.
Eso importa porque la lógica de ángulo de llegada funciona mejor cuando la señal entrante presenta una estructura direccional coherente. En cuanto se mezclan varios caminos, las relaciones de fase o amplitud entre elementos de la antena pueden dejar de representar la dirección real del emisor. El estimador sigue devolviendo un rumbo, pero ese rumbo puede apuntar al trayecto reflejado dominante, a un ángulo combinado o a una dirección internamente estable pero físicamente errónea.
Las guías de radiogoniometría de la UIT llevan tiempo tratando la inmunidad a la multitrayectoria, al desacoplamiento de polarización y a la distorsión local como requisitos prácticos básicos. Ese es el enfoque correcto. La multitrayectoria no es un caso límite que aparece solo en centros urbanos extremos. Es una condición normal de operación cada vez que el emplazamiento receptor está rodeado de estructuras reflectantes u obstructivas.
Por eso también un rumbo puede parecer preciso y, aun así, ser inexacto. El estimador puede converger con limpieza. La métrica de confianza incluso puede parecer alta si se diseñó sobre todo en torno a la calidad de señal dentro de la cadena receptora. Pero la medición puede seguir sesgada porque el receptor está resolviendo una geometría equivocada.
Las ciudades crean sesgo direccional, no solo ruido general
Una de las lecciones de campo más importantes es que el error de rumbo urbano suele ser direccional. A veces se asume que un emplazamiento difícil simplemente añade dispersión aleatoria a todas las estimaciones. En realidad, las ciudades suelen crear sesgos repetidos en sectores concretos.
Varios elementos urbanos favorecen ese patrón:
- fachadas largas de vidrio o metal que generan reflexiones repetibles,
- elementos de azotea como cerramientos de climatización, barandillas, estructuras solares y herrajes de mástil,
- cañones urbanos estrechos que guían o rebotan señales a lo largo de corredores,
- torres o grúas próximas que actúan como dispersores intensos,
- vehículos estacionados o en movimiento que alteran el entorno cercano,
- y trayectorias de aproximación a baja elevación, en las que el emisor permanece cerca de superficies reflectantes durante gran parte del recorrido.
Cuando existen esos factores, un sector del emplazamiento puede comportarse de forma muy distinta a otro. Los rumbos desde el lado del puerto de una azotea pueden mostrar un sesgo constante hacia grúas o buques. Los rumbos desde el lado orientado al centro urbano pueden curvarse hacia un corredor de reflexión en muros cortina. Los rumbos desde un sector abierto hacia el interior pueden parecer excelentes. Si el equipo promedia todo eso en una única cifra global del sitio, desaparece el patrón operativo más importante.
Por eso la validación sector por sector importa más que una sola declaración nominal de precisión. Los operadores no trabajan dentro de un entorno promedio del sitio. Trabajan con corredores de aproximación, azoteas y geometrías de guiado concretas.
El error de rumbo suele surgir de una combinación de geometría, señal y límites de la antena
Resulta tentador explicar cualquier rumbo urbano deficiente con una sola palabra: multitrayectoria. En la práctica, suelen superponerse varios mecanismos.
La geometría reflectante distorsiona el trayecto dominante
La causa más visible es la reflexión en superficies cercanas. Si el trayecto reflejado llega con energía similar o superior a la del trayecto directo, el estimador puede fijarse en la dirección equivocada o alternar entre direcciones competidoras.
El bloqueo debilita el trayecto directo
A veces la señal reflejada se vuelve dominante simplemente porque el trayecto directo está parcialmente bloqueado. Pretiles, edificios adyacentes, equipos de azotea y elementos estructurales pueden atenuar o sombrear parcialmente la línea de vista, haciendo que el camino indirecto tenga más peso.
Los blancos a baja elevación son más difíciles que los de cielo abierto
Los emisores urbanos y los drones de baja cota suelen aproximarse con ángulos rasantes muy bajos respecto a azoteas, fachadas y calles. Eso aumenta la probabilidad de que el trayecto directo y el reflejado queden próximos en retardo y ángulo, lo que dificulta la separación. La propagación a baja elevación también expone más la señal al clutter cercano al propio emplazamiento receptor.
Las señales débiles o intermitentes reducen la robustez del estimador
Un sistema de localización por rumbo que solo recibe paquetes cortos, ráfagas con baja relación señal-ruido o emisiones intermitentes dispone de menos margen para estabilizarse en la dirección correcta. Si la señal ya es débil, el estimador se encuentra cerca de su límite; si además aparece un trayecto reflejado, la solución se vuelve mucho más frágil.
El tamaño de la matriz, el montaje y la dispersión local también influyen
Incluso un buen algoritmo DF depende de la integridad física de la matriz de antenas. La estructura de montaje, el desequilibrio de cables, la inclinación, los dispersores metálicos cercanos y los cambios de plataforma pueden alterar el patrón recibido. En emplazamientos urbanos, esos efectos locales se suman al entorno exterior. El resultado no es solo «clutter urbano», sino clutter urbano actuando sobre una antena real con compromisos reales de montaje.
Ese comportamiento acumulativo explica por qué los problemas de rumbo urbanos rara vez se resuelven solo con cambios de software. El estimador puede mejorar, pero si la geometría del sitio es la que está causando la mayor parte del daño, las actualizaciones del algoritmo solo desplazan el problema.
Un rumbo estable no es automáticamente un rumbo fiable
Una de las suposiciones más peligrosas en campo es que estabilidad equivale a corrección.
En entornos abiertos, la concordancia repetida entre varias mediciones suele ser una buena señal. En entornos urbanos, la concordancia repetida puede significar únicamente que el trayecto reflejado es repetible. Una fachada, un borde de azotea o una estructura junto al agua pueden producir el mismo sesgo direccional día tras día. El sistema genera entonces un grupo muy ordenado de rumbos que apuntan todos al lugar equivocado.
Operativamente, eso crea tres problemas:
- los operadores empiezan a confiar en una dirección falsa porque parece coherente,
- la lógica de fusión puede dar demasiado peso a la medición,
- y las pruebas de aceptación pueden aprobarse si no desafían los sectores conocidos como problemáticos.
Aquí es donde el conocimiento del emplazamiento importa más que los valores brutos de confianza. La confianza es útil, pero solo si se interpreta frente al historial de cada sector. Un rumbo con confianza media en un sector que se ha probado limpio puede ser más fiable que un rumbo con confianza alta en un corredor de reflexión que ha mostrado sesgo repetible.
Por tanto, la forma más madura de entender la fiabilidad RF urbana no es «¿cuál es la puntuación de confianza?», sino «¿qué significa esta puntuación en este sector, con esta geometría de sitio y para esta clase de emisor?».
El error de rumbo urbano empeora cuando el despliegue está demasiado cerca del problema
Los emplazamientos urbanos suelen heredar decisiones de montaje de la azotea o el mástil que estaba disponible primero. Eso es comprensible, pero crea un modo de fallo frecuente: la matriz se coloca demasiado cerca de estructuras reflectantes u obstructivas.
Algunos ejemplos son:
- montar el sistema justo al lado de un pretil con remate metálico,
- situar la matriz DF cerca de bastidores solares o jaulas de climatización,
- fijar la matriz a un mástil corto sobre una membrana de cubierta muy reflectante,
- o compartir un mástil congestionado con otras antenas y soportes metálicos.
En esos casos, el receptor no solo está observando reflexiones a escala urbana. También está inmerso en un entorno de dispersión local que altera la medición antes incluso de que llegue la geometría urbana más amplia.
La implicación práctica es que el emplazamiento de un sistema DF urbano debe tratar la separación y el despeje como variables de diseño, no como detalles secundarios. Una azotea que parece céntrica puede seguir siendo mala si obliga a la matriz a trabajar en un entorno cercano muy contaminado. Un emplazamiento algo menos central, pero más despejado de estructura local, puede producir rumbos más fiables incluso con menor alcance teórico de cobertura.
Un buen diagnóstico distingue entre valores atípicos aleatorios y sesgo por sector
Un plan útil de validación RF urbana debe responder a una pregunta muy concreta: ¿el emplazamiento sufre valores atípicos ocasionales o sufre un sesgo direccional sistemático?
Son problemas distintos. Los valores atípicos aleatorios pueden deberse a señales intermitentes o a interferencias transitorias. El sesgo sistemático suele apuntar a geometría, calibración o a una estructura de reflexión repetible.
Entre los diagnósticos útiles se incluyen:
- media del error por sector en lugar de un único promedio global,
- dispersión del rumbo para transmisiones repetidas desde el mismo punto,
- comparación entre pruebas con emisor estacionario y en movimiento,
- comparación entre pasadas a baja elevación y a mayor elevación,
- comportamiento de la intersección entre sitios cuando hay más de un emplazamiento DF disponible,
- y correlación entre rumbos erróneos y estructuras reflectantes conocidas.
También merece la pena comparar la repetibilidad con la corrección. Un sitio puede ser muy repetible en un sector malo y seguir siendo incorrecto. Ese hallazgo debería cambiar la forma en que la plataforma pondera o presenta esos rumbos.
Otro diagnóstico sólido consiste en comparar la línea RF con una capa independiente, como el guiado EO, la dirección de la pista del radar o la geometría conocida de la ruta de prueba. Cuando el rumbo RF discrepa de forma repetida en el mismo corredor mientras otras pistas siguen siendo coherentes, lo más probable es que el sitio tenga un sesgo estructural y no una anomalía temporal.
La mejor estrategia de mitigación empieza por el emplazamiento y luego usa calibración y fusión
Mitigar la multitrayectoria urbana rara vez depende de un único control. Normalmente es un ejercicio de diseño por capas.
Mejore primero el emplazamiento
Trate de reducir la dispersión local antes de ajustar algoritmos. Aumente la altura del mástil cuando eso cree una separación más limpia respecto a pretiles o equipos de azotea. Añada separación física respecto a elementos reflectantes. Aléjese del clutter metálico cuando sea posible. Si el borde de una cubierta obliga a colocar la matriz en un corredor de reflexión, una posición algo menos obvia puede rendir mejor.
Valide por sectores, no solo por el sitio
La puesta en servicio debe mapear sectores buenos, sectores débiles y corredores de alto riesgo. Esos resultados deben registrarse de forma que los operadores y la lógica de la plataforma puedan usarlos después.
Mantenga la calibración ligada a la instalación real
El DF urbano depende de la matriz realmente montada, no de una geometría idealizada de laboratorio. Si cambian el mástil, el soporte, el recorrido de cable o la estructura circundante, hay que repetir la validación in situ.
Use contexto de calidad en la vista del operador
Los operadores no deberían ver una línea de rumbo desnuda, sin antigüedad, confianza o contexto del sitio. Una nota sobre riesgo de sector, una puntuación de confianza o un historial de coherencia puede evitar un exceso de confianza.
Fusione en lugar de sobreafirmar
En emplazamientos urbanos, un rumbo de un solo sitio suele ser mejor tratable como una capa más de evidencia. Los rumbos son más útiles cuando coinciden con otros sitios RF, con la cinemática del radar o con una confirmación visual. La fusión no elimina la multitrayectoria, pero dificulta que un único ángulo sesgado domine la decisión.
Errores comunes
Varios errores convierten una limitación urbana manejable en un problema operativo.
Tratar el despliegue urbano como si fuera un entorno de prueba en campo abierto
La precisión angular nominal rara vez se transfiere de forma limpia de una geometría dispersa a una azotea densa.
Validar solo la precisión media
El rendimiento medio oculta los sectores que más importan en la operación real.
Suponer que un rumbo estable es correcto
El sesgo por reflexión puede ser altamente repetible.
Montar demasiado cerca de estructuras reflectantes
La dispersión local puede arruinar la medición antes incluso de considerar la geometría urbana más amplia.
Ocultar el contexto de calidad a los operadores
Si la interfaz solo muestra un ángulo, el usuario no puede juzgar si la línea es evidencia o solo una pista.
Intentar resolver problemas de emplazamiento solo con software
Los algoritmos ayudan, pero una geometría deficiente sigue siendo una geometría deficiente.
Conclusión
La multitrayectoria RF y el error de rumbo en emplazamientos urbanos surgen de la interacción entre el emisor, la ciudad y la instalación receptora. Las reflexiones, el bloqueo, las trayectorias de aproximación a baja elevación, la dispersión local en la azotea y las señales débiles o intermitentes alteran todo lo que el sistema de localización por rumbo cree ver. El resultado no suele ser ruido aleatorio, sino un sesgo estructurado y específico por sector.
La conclusión práctica es sencilla. En el trabajo RF urbano, la confianza debe ganarse sector por sector. Mida dónde el sitio está limpio, identifique dónde dobla la verdad y trate la calibración, el emplazamiento y las comprobaciones cruzadas con varios sensores como parte de una misma disciplina de despliegue. Un rumbo resulta útil cuando el equipo entiende cómo el sitio lo modifica.
Lecturas relacionadas
- ¿Qué hace que un rumbo RF sea fiable en sitios reales?
- Cómo cambia la colocación de la antena RF la detección y la precisión del rumbo
- AOA vs TDOA vs FDOA: ¿qué método de geolocalización RF se adapta a cada proyecto?
Lecturas adicionales
- Cuadro Nacional de Atribución de Frecuencias (Ministerio para la Transformación Digital) - Mapa oficial del espectro en España, imprescindible para entender qué emisiones conviven en un entorno urbano.
- Un sistema mejora un 90% la precisión del GPS en las ciudades (SINC) - Investigación española sobre cómo las reflexiones urbanas degradan la señal y cómo mitigar el multicamino.

¿Necesita un radar antidrones para su instalación?
Los radares de vigilancia de baja cota de la serie CR detectan drones de RCS 0,01 m² a 3–10 km y clasifican los blancos por micro-Doppler: cada trayectoria se entrega con su clase y nivel de confianza.