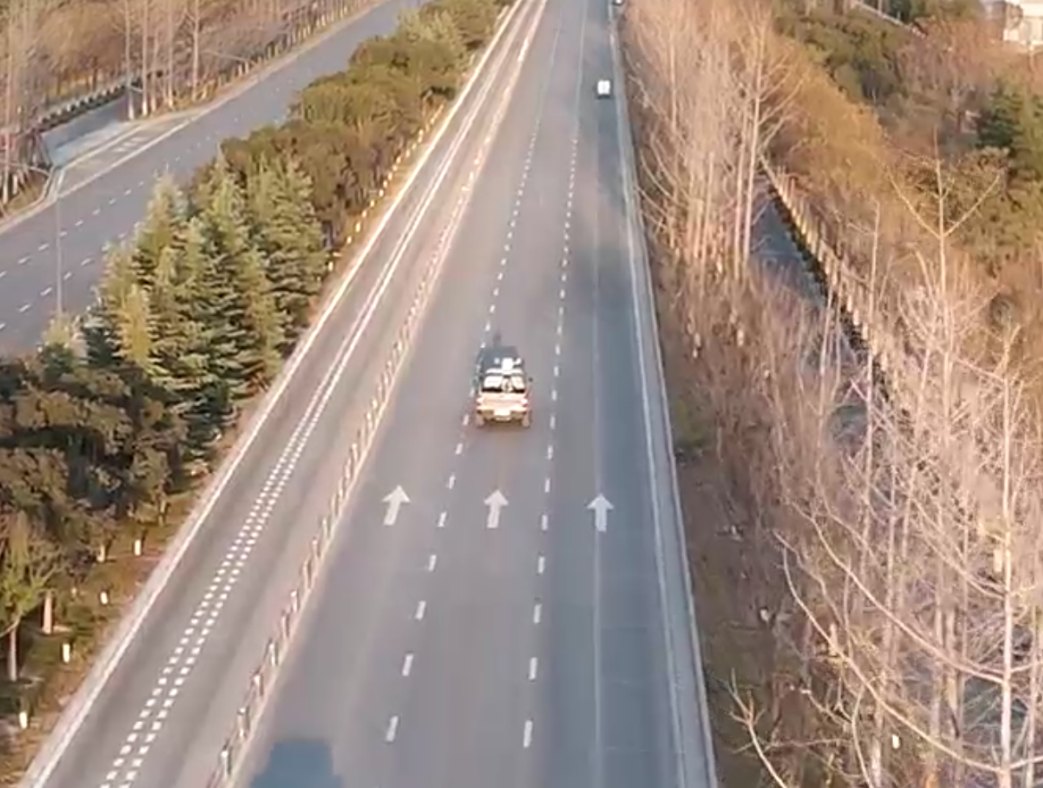
Un radar anti-drone qui ne fonctionne qu’à l’arrêt laisse un angle mort exactement là où les unités mobiles ont le plus besoin de protection. Convois, patrouilleurs, postes frontaliers mobiles et équipes d’intervention rapide partagent tous le même problème : dès qu’ils se déplacent, un radar de surveillance classique devient aveugle ou se noie dans un fouillis auto-induit. Le radar en mouvement — généralement abrégé OTM (on the move, « en déplacement ») — est la réponse de l’ingénierie : un radar qui continue de détecter, de pister et de classifier les cibles à basse altitude pendant que la plateforme qui le porte roule, navigue ou manœuvre.
Cet article est un parcours technique de la manière dont la capacité OTM est réellement mise en œuvre sur un radar à antenne active à quatre faces. Nous verrons pourquoi le mouvement de la plateforme brise la physique du radar, comment un module de navigation inertielle GNSS/INS la restaure, comment la chaîne de compensation est répartie entre processeurs FPGA et GPU, quelles performances la famille à quatre faces de site fixe offre comme référence pour une configuration mobile, et comment la compensation de mouvement se valide en théorie comme en pratique. Que vous évaluiez un radar anti-drone embarqué sur véhicule ou que vous conceviez un concept de surveillance mobile basse altitude, voici le vocabulaire et le modèle mental dont vous avez besoin.
Pourquoi le mouvement de la plateforme met le radar classique en échec
Un radar impulsionnel Doppler mesure les cibles en comparant la phase d’échos successifs. Tout ce qui perturbe cette relation de phase dégrade la détection. Une plateforme en mouvement la perturbe de trois manières distinctes.
Premièrement, le décalage Doppler propre contamine le spectre de fouillis. Quand le radar lui-même se déplace, chaque objet stationnaire au sol — bâtiments, relief, végétation, clôtures — acquiert une vitesse radiale apparente par rapport au capteur. Au lieu de se concentrer autour du Doppler zéro, le fouillis de sol s’étale sur une plage de fréquences Doppler qui dépend de la vitesse de la plateforme et de la direction de visée de chaque faisceau. Les cibles lentes, comme les drones en vol stationnaire ou à basse altitude, qui se distinguent normalement précisément parce que leur Doppler diffère de celui du sol immobile, se retrouvent noyées dans une crête de fouillis en mouvement. Ce phénomène porte le nom de migration du fouillis (clutter migration), et c’est la principale raison pour laquelle un radar réglé pour un site fixe échoue sur un véhicule.
Deuxièmement, les variations d’attitude corrompent le pointage des faisceaux. Un véhicule qui tangue sur un terrain accidenté ou un navire qui roule dans la houle modifie en permanence l’orientation du repère de l’antenne. Un faisceau censé illuminer 5° d’élévation peut en réalité pointer à 3° ou 7°. Des trous de couverture s’ouvrent et se referment de façon rythmique, les mesures d’angle monopulse héritent du mouvement angulaire de la plateforme, et la couverture en élévation annoncée sur la fiche technique cesse de décrire la réalité.
Troisièmement, la vitesse mesurée des cibles n’est plus relative au sol. Le Doppler que mesure le radar est la vitesse radiale relative entre le capteur et la cible. Pour savoir si un contact est un drone qui se rapproche du convoi ou un poteau fixe qui s’éloigne derrière lui, le vecteur vitesse propre de la plateforme doit être soustrait de chaque mesure — en continu, pour chaque direction de faisceau.
Ces trois problèmes partagent une même cause racine et, heureusement, un même remède : le radar a besoin d’une réponse précise et en temps réel à la question « comment suis-je en train de bouger, maintenant ? » — et il doit intégrer cette réponse dans le pointage des faisceaux et le traitement du signal à chaque intervalle de traitement cohérent.
La référence de mouvement : la navigation intégrée GNSS/INS
Le composant clé d’un radar OTM est un module de navigation intégré GNSS/INS — un récepteur satellite fusionné avec une centrale inertielle (IMU). Monté rigidement à l’intérieur de l’ensemble radar, il fournit en continu l’état de mouvement complet de la plateforme :
- Le vecteur vitesse tridimensionnel dans le repère de navigation (est–nord–haut, ENU), afin que le processeur sache exactement à quelle vitesse le capteur se translate dans chaque direction ;
- Les angles d’attitude complets — tangage, roulis et cap — afin que le processeur connaisse à chaque instant l’inclinaison et l’orientation du repère d’antenne ;
- La position de haute précision (latitude, longitude, altitude), qui ancre les pistes sur la carte et permet à l’opérateur de situer les contacts en termes absolus, et non plus seulement par rapport à un capteur en mouvement.
Les voies satellite et inertielle se complètent. Le GNSS fournit une vitesse et une position absolues sans dérive, mais à des cadences de rafraîchissement modestes et avec une vulnérabilité au masquage ; la centrale inertielle fournit des données angulaires et d’accélération à cadence élevée qui comblent les interruptions GNSS et capturent la dynamique d’attitude rapide, au prix d’une dérive d’intégration. La sortie fusionnée est lisse, rapide et absolue — exactement ce qu’exige la compensation temps réel.
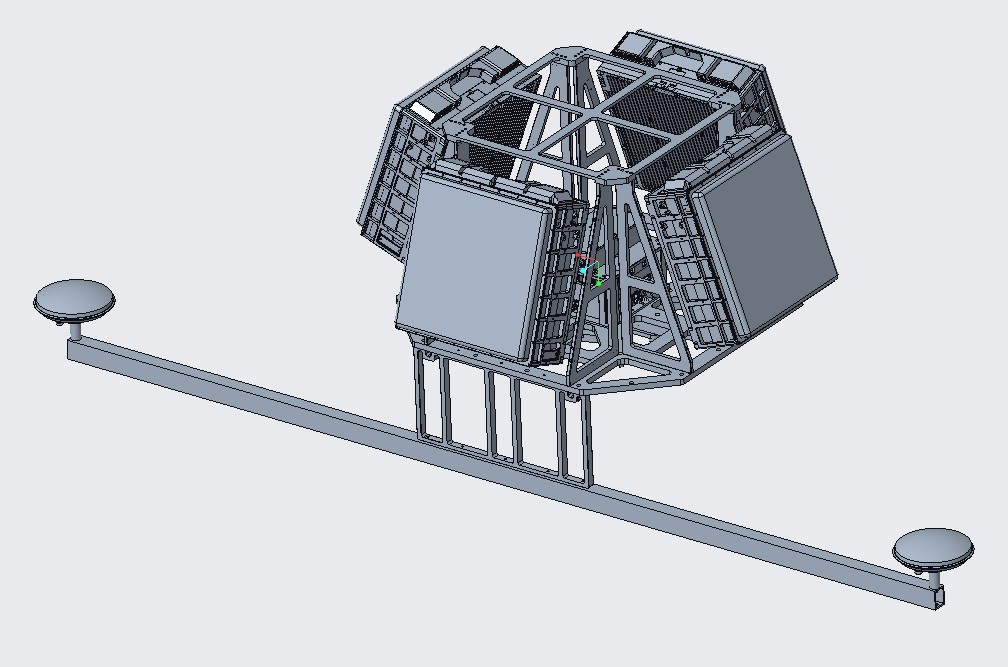
Un détail mécanique compte énormément ici : les quatre panneaux d’antenne et le module de fusion contenant le GNSS/INS sont rigidement solidarisés par une console métallique, de sorte que les vitesses angulaires et les accélérations mesurées par la centrale inertielle représentent fidèlement le mouvement des ouvertures d’antenne. Toute flexion ou tout jeu entre l’IMU et les panneaux apparaîtrait comme une instabilité de faisceau non compensée. La performance OTM est donc autant une propriété d’ingénierie structurelle qu’une propriété de traitement du signal.
Architecture d’un radar OTM à quatre faces
Un radar à quatre faces configuré OTM se compose de quatre éléments majeurs : les panneaux d’antenne, le module de contrôle intégré (qui héberge le GNSS/INS), le module d’alimentation et les antennes GNSS.
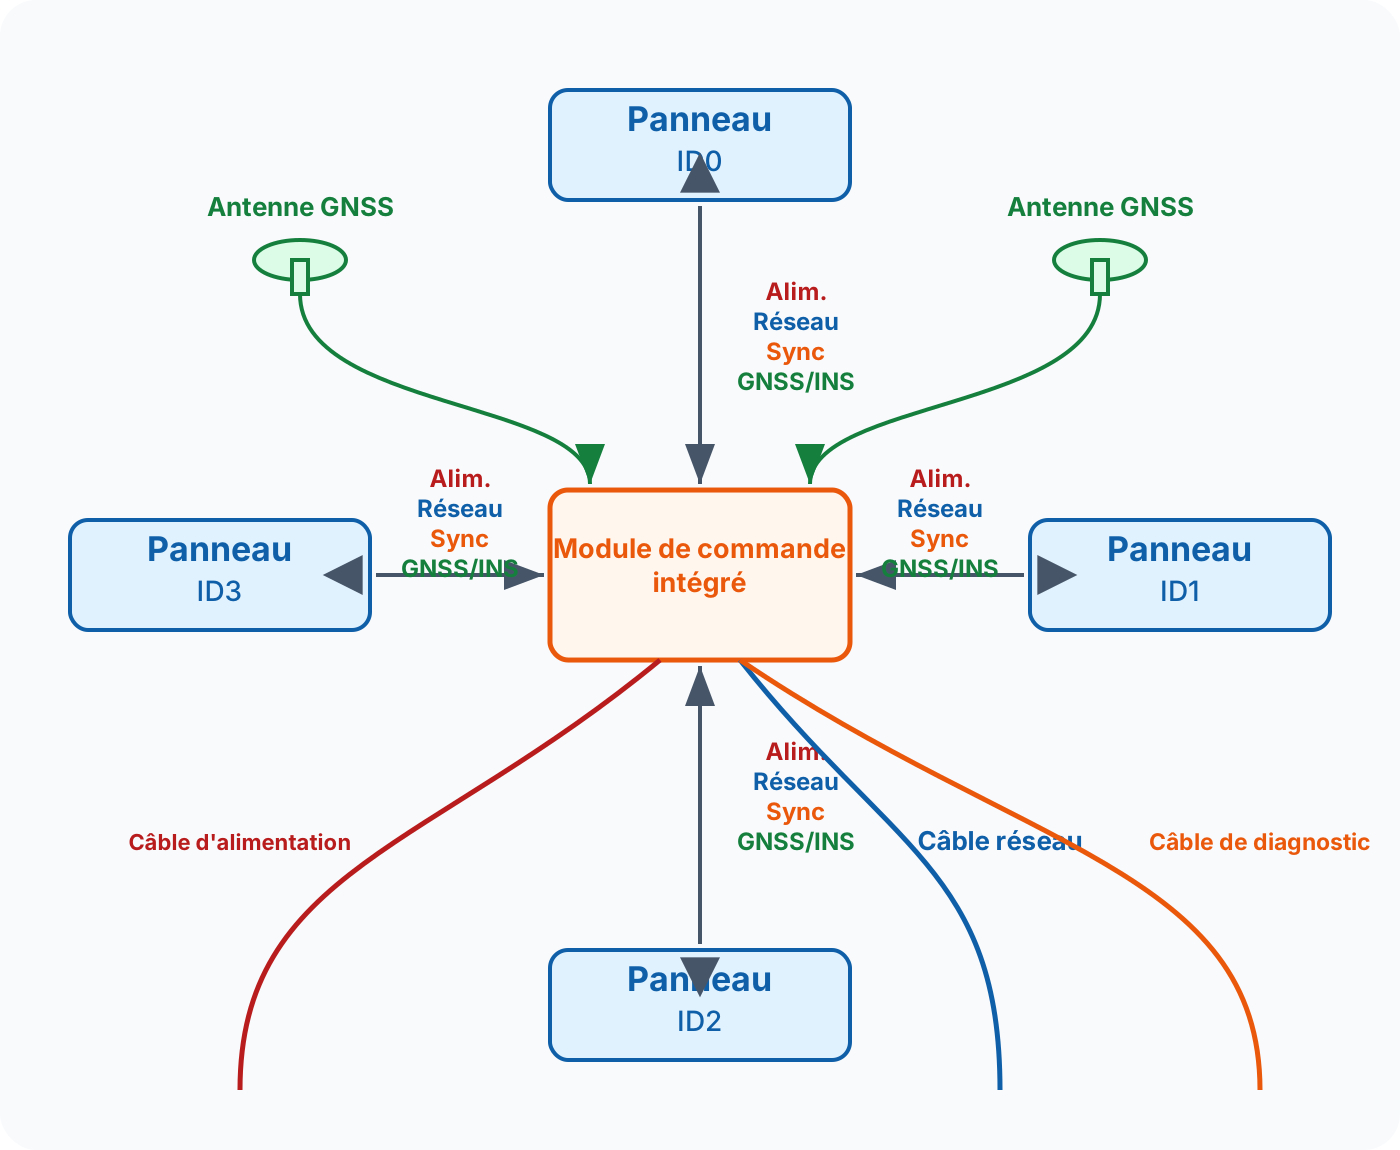
Chacun des quatre panneaux couvre un secteur azimutal de 90°, offrant une couverture instantanée à 360° sans aucune rotation mécanique — une propriété essentielle pour l’OTM, comme nous le verrons. Chaque panneau reçoit quatre services du module de contrôle intégré via un câble combiné : l’alimentation (distribution 24 V), le réseau (Ethernet gigabit pour le contrôle et les données de cibles), la synchronisation (afin que les quatre panneaux émettent et reçoivent sur une base de temps cohérente) et le flux de données GNSS/INS. Vers l’extérieur, le module se connecte à l’alimentation de la plateforme, à la console opérateur par un unique câble réseau, et à une interface de débogage pour la maintenance.
Le module de contrôle intégré est la plaque tournante du système. Sa carte de traitement remplit cinq fonctions qui font des quatre panneaux un seul radar :
- Distribution d’alimentation — il reprend l’entrée 24 V et alimente les quatre panneaux depuis un point unique ;
- Synchronisation système — il génère la référence de temps qui maintient les panneaux cohérents entre eux ;
- Communications — il reçoit les paramètres de contrôle de la console opérateur et les distribue à chaque panneau ;
- Fusion de pistes inter-panneaux — il fusionne les pistes cibles de chaque panneau en une image de pistes 360° sans couture pour l’affichage, de sorte qu’un drone franchissant une frontière de panneau ne devienne jamais un nouveau contact ;
- Distribution des données de navigation — les quatre panneaux partageant un seul GNSS/INS, la carte diffuse l’état de mouvement vers le processeur de signal de chaque panneau, où il alimente les algorithmes de stabilisation d’attitude, de pointage de faisceau et de compensation Doppler.
À l’intérieur d’un panneau : de l’élément d’antenne au processeur de signal
Chaque panneau est une antenne active à balayage électronique (AESA) autonome. Un zoom sur un panneau révèle la chaîne AESA classique, plus les interfaces de données de mouvement qui le rendent compatible OTM.
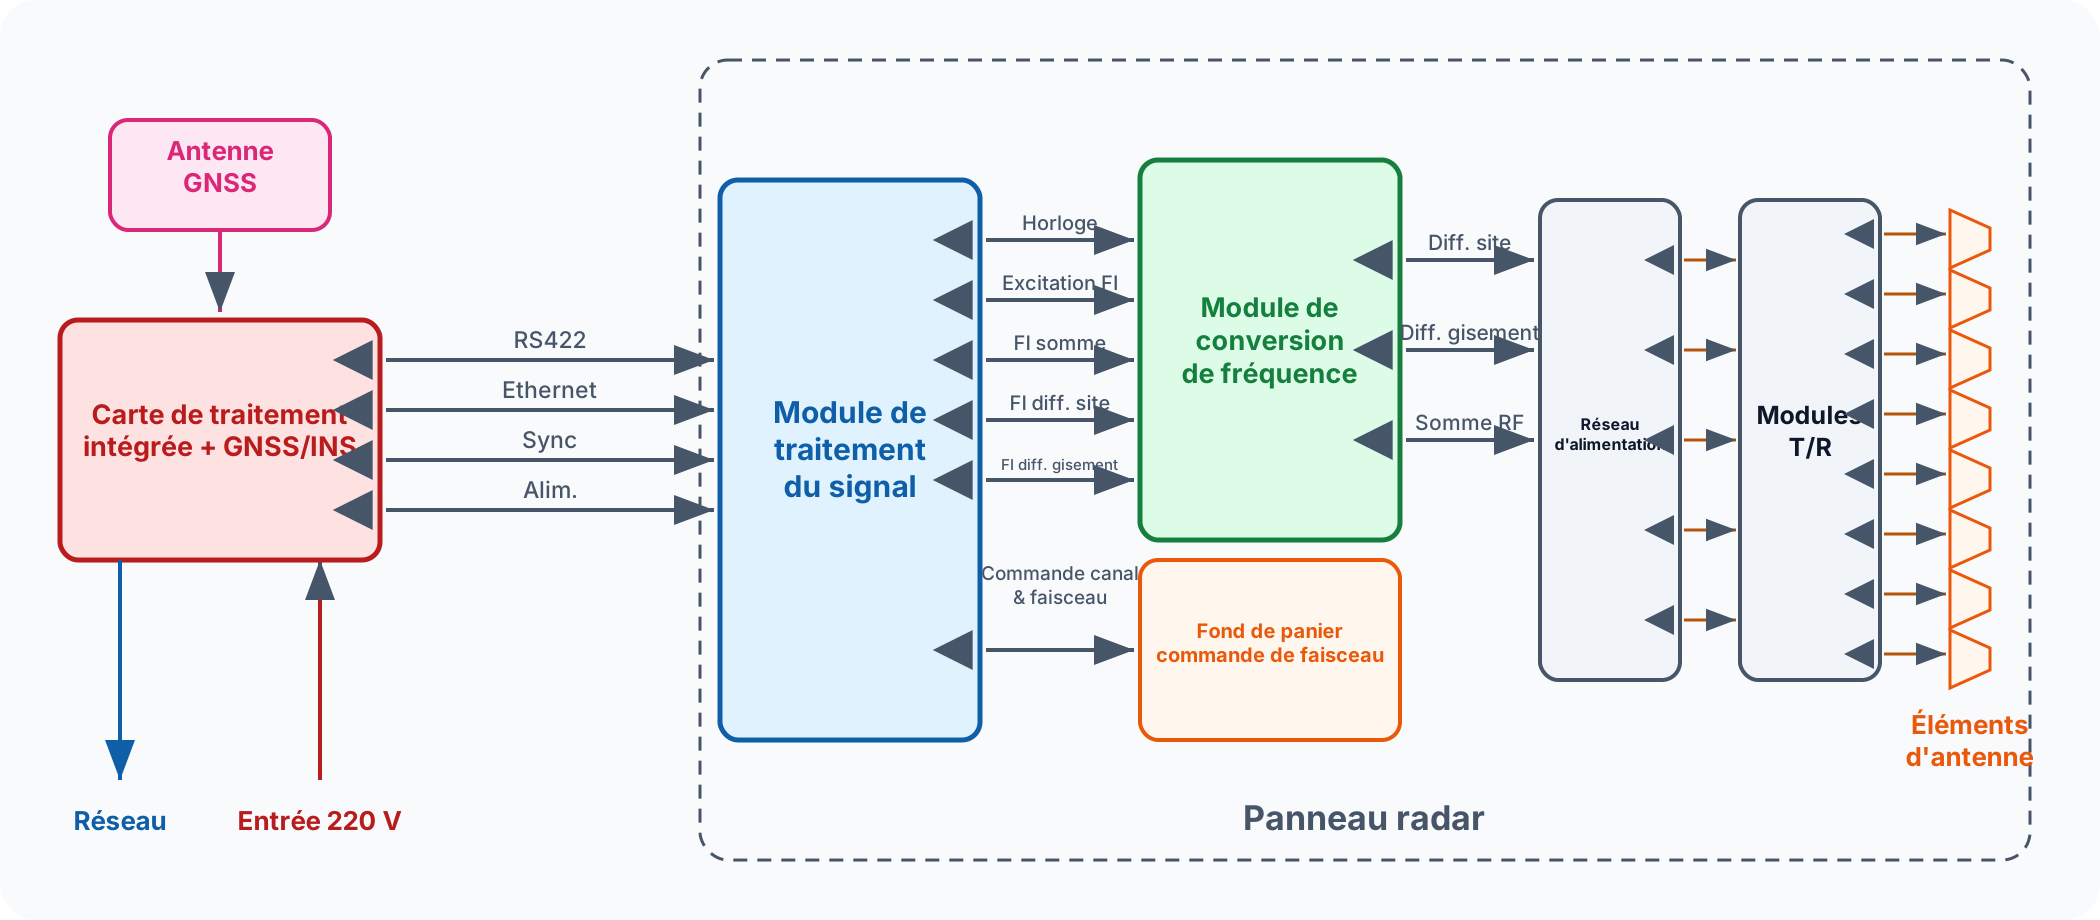
Les éléments d’antenne rayonnent à travers les modules T/R (émission/réception), qui assurent l’amplification de puissance à l’émission et l’amplification à faible bruit à la réception sous le contrôle du fond de panier de commande de faisceau. Le réseau d’alimentation combine les signaux des éléments en voies somme et différence (différence-azimut et différence-élévation) requises par l’estimation d’angle monopulse. Le module de conversion de fréquence assure la translation entre radiofréquence et fréquence intermédiaire dans les deux sens. Enfin, le module de traitement du signal génère la forme d’onde d’émission, numérise les voies FI somme et différence, et exécute l’intégralité de la chaîne de détection — y compris, point crucial, la compensation de mouvement.
Notez les interfaces à gauche du schéma : le processeur de signal du panneau reçoit des liaisons RS422 et Ethernet vers la carte de traitement intégrée, le signal de synchronisation et l’alimentation. Les données de navigation qui pilotent la compensation arrivent par ce chemin, diffusées depuis l’unique GNSS/INS partagé. Il n’y a pas de capteur inertiel par panneau — une seule référence de mouvement de haute qualité, montée rigidement, dessert tout l’ensemble. Cela maintient les quatre panneaux référencés à la même solution de mouvement, ce qui permet de fusionner ensuite leurs mesures en une image de pistes unique et cohérente.
La chaîne de compensation de mouvement : FPGA et GPU en coopération
La compensation n’est pas un algorithme unique, mais toute une chaîne d’étapes, et elle réside là où le radar moderne place tout le reste : dans du matériel numérique défini par logiciel. La chaîne de traitement est répartie entre un FPGA (pour les tâches déterministes à cadence d’échantillonnage) et un GPU (pour le traitement par lots à fort débit).
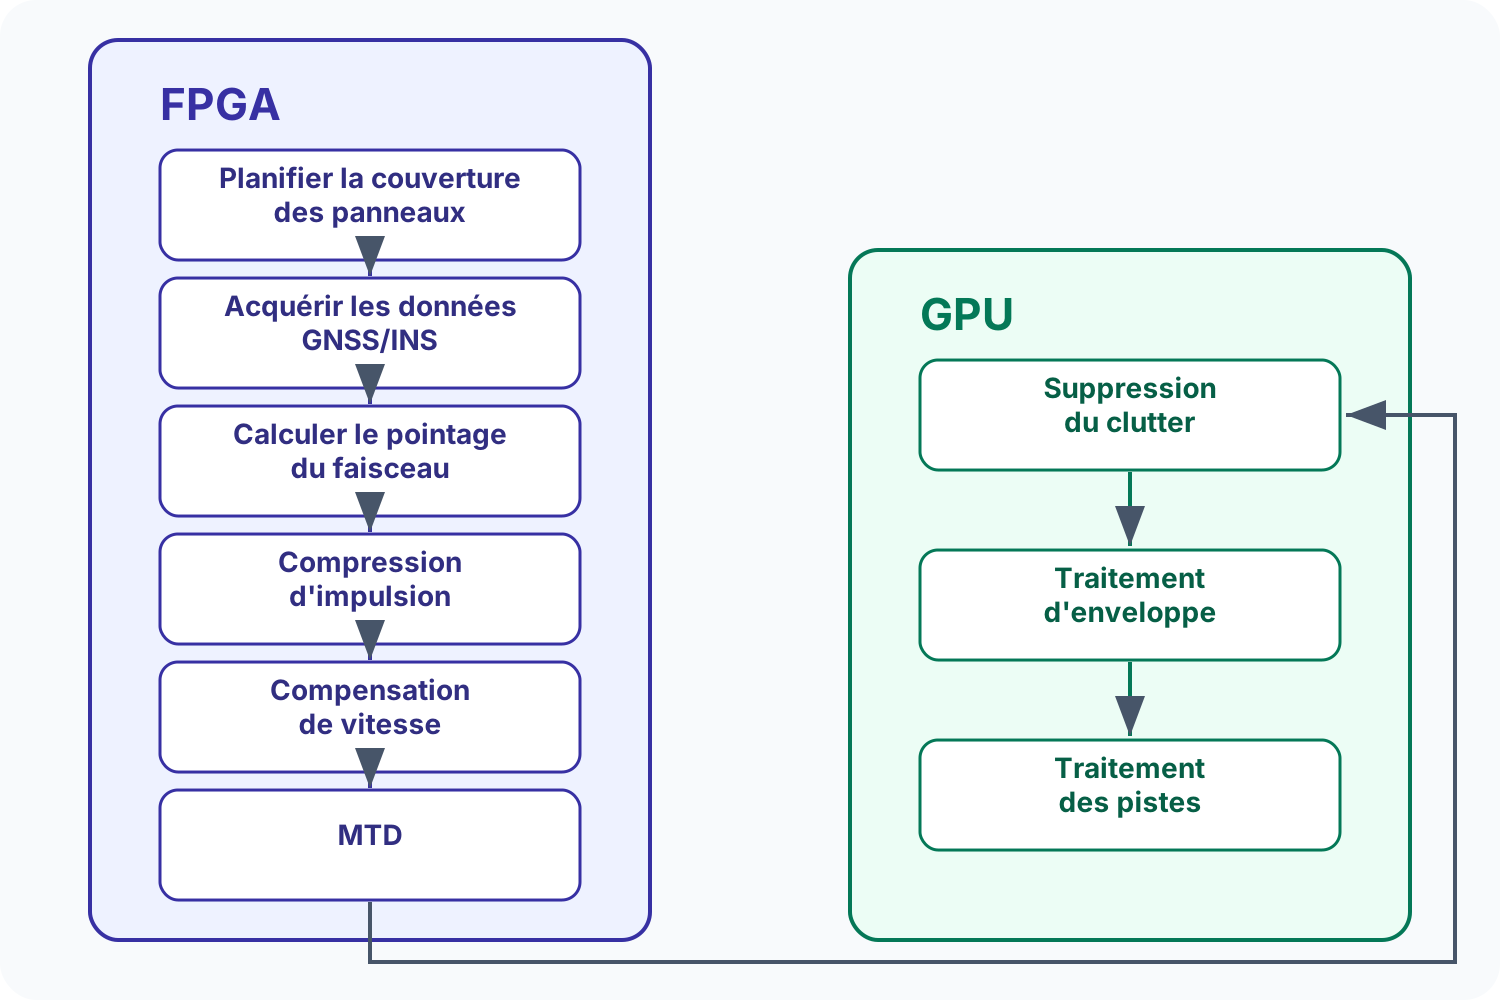
Parcourons la chaîne étage par étage :
1. Planification de couverture. Le logiciel de mission définit quelle région azimut/élévation chaque panneau doit couvrir — l’étendue en élévation, l’échelle de distance et la cadence de rafraîchissement sont toutes configurables par logiciel, de sorte qu’un profil convoi (longue portée vers l’avant, accent sur les basses élévations) peut différer d’un profil navire.
2. Acquisition des données de navigation. Le processeur ingère l’état de mouvement courant issu du flux GNSS/INS : vecteur vitesse ENU, tangage/roulis/cap et position, horodatés afin que la compensation s’applique exactement au bon intervalle cohérent.
3. Calcul du pointage de faisceau. À partir de l’attitude instantanée, le processeur recalcule les réglages de phase de chaque faisceau afin que les faisceaux pointent là où la Terre dit qu’ils doivent pointer, et non là où la plateforme qui bascule les placerait. C’est la stabilisation d’attitude sous sa forme électronique : le pointage de faisceau de l’antenne absorbe le tangage et le roulis de la plateforme en temps réel, préservant la couverture en élévation annoncée pendant que le véhicule oscille. Les mesures d’angle monopulse sont de même ramenées par rotation dans le repère stable.
4. Compression d’impulsion. Les échos reçus sont filtrés de manière adaptée pour restituer la résolution en distance — à l’identique du fonctionnement en site fixe.
5. Compensation de vitesse. C’est le cœur spécifiquement OTM de la chaîne. Pour chaque direction de faisceau, le processeur calcule la vitesse radiale de la plateforme le long de la ligne de visée de ce faisceau et applique la rotation de phase opposée aux échantillons reçus. L’effet sur les données est spectaculaire : le fouillis de sol, que le mouvement de la plateforme avait étalé sur tout le spectre Doppler, est ramené là où il doit être — la région Doppler zéro — tandis que les vraies cibles mobiles conservent leurs signatures Doppler authentiques, relatives au sol. Ce qui était une crête de fouillis migrante redevient un pic de fouillis stationnaire.
6. MTD (Moving Target Detection, détection de cibles mobiles). Le filtrage Doppler sépare alors les cibles du fouillis de la manière habituelle — mais désormais sur un spectre compensé dans lequel la séparation existe réellement. Sans l’étage précédent, la banque de filtres affronterait du fouillis dans les canaux mêmes où vivent les drones lents ; avec lui, ces canaux sont propres.
7. Suppression du fouillis. Les échos résiduels de sol, de mer et météorologiques sont supprimés de façon adaptative, la carte de fouillis étant reconstruite en continu pour suivre la scène en mouvement.
8. Traitement d’enveloppe. Les enveloppes de détection sont formées et seuillées, produisant les plots bruts.
9. Traitement de pistes. Les plots sont associés en pistes, filtrés et transmis à la fonction de fusion — où les images des quatre panneaux n’en font plus qu’une — puis à l’affichage opérateur, qui trace chaque contact en coordonnées géographiques vraies.
La portée pratique de la répartition FPGA+GPU est l’évolutivité : la compensation étant logicielle, les améliorations des modèles de stabilisation, de la gestion du fouillis ou de la classification sont livrées sous forme de mises à jour du micrologiciel, et non de modifications matérielles. C’est l’architecture modulaire et définie par logiciel du radar — qui déporte le traitement lourd des données vers une plateforme temps réel haute performance — qui rend une variante OTM d’un radar de site fixe tout simplement possible.
Référence de performances : la famille à quatre faces
L’OTM est une configuration de la gamme standard à quatre faces, et non un produit distinct. La variante mobile hérite des performances de détection de son jumeau de site fixe ; la compensation de mouvement œuvre ensuite à préserver le plus possible de ces performances pendant que la plateforme se déplace. La famille s’étend sur neuf modèles en bandes X et Ku, de la défense ponctuelle courte portée à la surveillance longue portée de zone :
| Modèle | Bande | Portée de détection de drones (SER 0,01 m²) | Poids net | Consommation électrique |
|---|---|---|---|---|
| CR-PX10C | X | ≥1,5 km | ≤45 kg | ≤600 W |
| CR-PX15C | X | ≥3 km | ≤55 kg | ≤1100 W |
| CR-PK13C | Ku | ≥3 km | ≤77 kg | ≤1400 W |
| CR-PX07C | X | ≥5 km | ≤80 kg | ≤1400 W |
| CR-PK05C | Ku | ≥5 km | ≤80 kg | ≤1600 W |
| CR-PX08C | X | ≥8 km | ≤90 kg | ≤2500 W |
| CR-PX16C | X | ≥8 km | ≤130 kg | ≤2400 W |
| CR-PK14C | Ku | ≥8 km | ≤120 kg | ≤3500 W |
| CR-PX11C | X | ≥10 km | ≤125 kg | ≤5500 W |
Points communs aux neuf modèles : couverture azimutale instantanée à 360° avec élévation de 0° à 60° (configurable par mission), fonctionnement impulsionnel Doppler tous temps contre les cibles basses, lentes et petites, poursuite TAS avec une capacité de ≥500 pistes, classification par IA des drones, oiseaux, personnes et véhicules à partir des signatures micro-Doppler et des caractéristiques de piste, sortie Ethernet gigabit RJ45, alimentation AC 220 V / DC 24 V, plage de fonctionnement de −40 °C à +70 °C et protection environnementale IP66. Le poids et la consommation sont les critères pratiques de sélection pour l’intégration mobile : un véhicule léger ou une remorque à mât privilégiera les modèles de 45 à 80 kg, tandis qu’un patrouilleur ou un véhicule tactique lourd pourra emporter la classe 8 à 10 km.
Deux propriétés méritent d’être soulignées dans le contexte OTM. Premièrement, aucune pièce tournante : une antenne à quatre faces n’a ni socle dont l’inertie combattrait le mouvement de la plateforme, ni période de balayage pendant laquelle la compensation devrait extrapoler — chaque direction est illuminée en continu, de sorte que la stabilisation s’applique partout, tout le temps. Deuxièmement, une référence de mouvement unique et partagée : un seul GNSS/INS rigidement monté sur l’ensemble dessert les quatre panneaux, de sorte que l’image fusionnée à 360° est compensée sur une solution de mouvement cohérente plutôt que sur quatre solutions indépendantes.
Validation OTM : à quoi ressemble une bonne compensation
Comment savoir si la compensation de mouvement fonctionne ? La théorie fournit une signature nette et observable — et il vaut la peine de la comprendre avant même d’assister à une démonstration, car elle vous dit quoi demander.
La preuve canonique est la carte distance-Doppler (RD), la représentation bidimensionnelle de l’intensité des échos en fonction de la case distance et du canal Doppler. Considérons un radar roulant sur une route et regardant latéralement vers le terrain :
- Avant compensation, le fouillis de sol stationnaire ne se situe pas à Doppler zéro. Chaque parcelle de sol ayant un angle différent par rapport au vecteur vitesse, sa vitesse radiale apparente varie, et la crête de fouillis migre le long de l’axe Doppler vers des canaux non nuls — précisément les canaux où un drone lent doit être détecté. Sur une carte RD non compensée, on observe une large bande de fouillis inclinée, et toute cible faible à proximité est irrécupérable.
- Après compensation de vitesse, le mouvement radial de la plateforme le long de chaque faisceau a été soustrait. La crête de fouillis se replie sur le canal Doppler zéro, où le filtrage MTD standard l’élimine. La carte RD compensée montre un pic de fouillis étroit à Doppler zéro — et, nettement détachés de lui, les véritables pics de cibles, dont l’énergie et la position ne sont pas affectées par la correction.
Deux points théoriques méritent d’être notés. Premièrement, la compensation est une rotation de phase, pas un filtre : elle décale l’ensemble du spectre au lieu d’en retrancher quoi que ce soit, ce qui explique pourquoi les vraies cibles sont préservées — une chaîne bien conçue ne crée ni encoche ni désensibilisation dans la région Doppler proche du fouillis. Deuxièmement, la qualité de la compensation est bornée par la référence de mouvement : l’erreur d’attitude résiduelle se traduit directement en erreur de pointage résiduelle, et l’erreur de vitesse résiduelle en étalement résiduel du fouillis. C’est pourquoi le montage rigide IMU-panneaux et la solution GNSS/INS fusionnée comptent, et pourquoi « quelle classe de centrale inertielle utilisez-vous ? » est une question d’achat légitime.
La validation découle alors de la théorie. Une démonstration OTM convaincante compare des cartes RD compensées et non compensées enregistrées lors du même parcours ; elle exerce les géométries qui sollicitent le plus la compensation — des cibles volant à l’opposé de la direction de déplacement de la plateforme (Doppler de rapprochement maximal) et dans le même sens (Doppler relatif minimal, le cas le plus facilement englouti par la crête de fouillis) ; et elle confirme que les pistes se maintiennent en continu dans les virages de la plateforme, quand la direction de visée, et donc la solution de compensation, évolue le plus vite. Si un fournisseur peut montrer le fouillis revenant à Doppler zéro tandis qu’un drone coopératif reste pisté à travers ces géométries, la physique fait ce que la théorie annonce.
Missions : où le radar en mouvement fait la différence
Escorte de convois et protection rapprochée. Une colonne en mouvement ne peut pas s’arrêter pour scruter le ciel. Un radar OTM à quatre faces sur un véhicule de tête ou d’escorte maintient une bulle basse altitude continue autour de la formation, offrant de quelques secondes à quelques minutes de préalerte contre les drones FPV et à voilure fixe — la classe 5 km offrant un équilibre pratique entre portée, poids et consommation pour les véhicules tactiques légers.
Patrouilleurs et embarcations côtières. Un navire dans la houle est une plateforme en mouvement permanent, même au mouillage. La stabilisation d’attitude absorbe le roulis et le tangage, la compensation de vitesse gère le déplacement propre du navire et la dérive, et le matériel scellé IP66, qualifié de −40 °C à +70 °C, convient à l’environnement marin. La patrouille portuaire, les approches de plateformes offshore et la sécurité fluviale en bénéficient toutes.
Unités frontalières et postes de contrôle mobiles. La surveillance des frontières exige de plus en plus de se repositionner le long de la frontière à bref préavis. Une unité embarquée qui détecte pendant le repositionnement comble les trous de couverture qui apparaissent précisément lorsqu’un système statique est en cours de déplacement — le moment qu’un adversaire choisirait.
Sécurité d’événements et intervention rapide. Pour les déploiements temporaires autour de stades, de sommets ou d’incidents, un système « arriver et opérer » qui est déjà efficace pendant sa mise en position réduit le temps d’installation et maintient une protection continue de l’arrivée au départ.
Évaluer un radar en mouvement : la liste de vérification de l’acheteur
Les promesses OTM sont faciles à imprimer et difficiles à vérifier. Ces questions séparent la réalité d’ingénierie du langage de brochure :
- Quelle est la référence de mouvement ? Recherchez un GNSS/INS intégré (et non un simple récepteur GPS) dont la centrale inertielle est rigidement couplée à la structure d’antenne. Demandez comment l’attitude est distribuée à chaque panneau ou voie.
- Où la compensation a-t-elle lieu ? Elle doit se situer à l’intérieur de la chaîne de traitement cohérent (avant le MTD), et non être un artifice côté affichage. « Nous filtrons cela dans le poursuiveur » n’est pas de la compensation de mouvement.
- Que devient le spectre de fouillis ? Demandez à voir des cartes distance-Doppler avant/après issues du même parcours en mouvement. Le fouillis doit revenir au canal Doppler zéro avec les cibles préservées.
- Quelles géométries ont été testées ? Les vols de cibles en sens opposé et en sens identique, plus les virages de la plateforme, sollicitent des parties très différentes de la chaîne de compensation.
- L’architecture est-elle définie par logiciel ? Un traitement basé FPGA/GPU signifie que les algorithmes de compensation s’améliorent via le micrologiciel ; les implémentations à matériel figé vieillissent vite.
- Qu’est-ce qui est hérité du modèle de site fixe ? L’OTM doit être une configuration d’un radar éprouvé, conservant sa portée de détection, sa capacité de pistes et sa chaîne de classification — pas une variante spéciale dégradée.
- L’enveloppe d’intégration. Le poids, la consommation et le nombre de connecteurs déterminent quels véhicules ou mâts peuvent porter le système. Une entrée 24 V DC simplifie considérablement l’intégration véhicule.
Questions fréquentes
Que signifie « radar en mouvement » (OTM) ? Cela signifie que le radar maintient ses performances de détection, de poursuite et de classification pendant que sa plateforme hôte — véhicule, navire ou autre porteur — est elle-même en déplacement, au lieu d’exiger que la plateforme s’arrête et se stabilise avant d’opérer.
Pourquoi ne peut-on pas simplement boulonner un radar de site fixe sur un camion ? Parce que le mouvement de la plateforme étale le fouillis de sol sur tout le spectre Doppler (migration du fouillis), fait basculer le pointage des faisceaux par les variations d’attitude et fausse les mesures de vitesse des cibles. Sans compensation de mouvement fondée sur GNSS/INS intégrée à la chaîne de traitement du signal, un radar de site fixe sur un véhicule est largement aveugle aux cibles lentes et basses pour lesquelles il a été acheté.
Qu’est-ce que le GNSS/INS et pourquoi un radar OTM en a-t-il besoin ? GNSS/INS désigne un module de navigation fusionné combinant le positionnement par satellite et une centrale inertielle. Il fournit en temps réel la vitesse 3D, les angles d’attitude (tangage, roulis, cap) et la position de la plateforme. Le processeur du radar exploite ces données pour stabiliser électroniquement le pointage des faisceaux et pour soustraire le mouvement propre de la plateforme du spectre Doppler — les deux corrections qui rendent la détection en mouvement possible.
Les radars tournants fonctionnent-ils sur plateformes mobiles ? Les radars à balayage mécanique affrontent une difficulté supplémentaire en mouvement : l’inertie du socle combat le mouvement de la plateforme, la stabilisation exige une boucle d’asservissement, et chaque direction n’est revisitée qu’une fois par période de balayage. Les antennes fixes à quatre faces illuminent chaque direction en continu et se stabilisent purement par logiciel, ce qui en fait l’architecture OTM privilégiée.
Les performances OTM égalent-elles celles du site fixe ? La configuration mobile hérite de l’enveloppe de détection de son jumeau de site fixe, et une bonne compensation en préserve la très grande majorité. La dégradation résiduelle est bornée par la qualité de la référence de mouvement et de la chaîne de compensation — c’est pourquoi la classe du GNSS/INS et la rigidité de l’installation comptent.
Quels radars Cyrentis prennent en charge le déploiement en mouvement ? Toute la famille à quatre faces — CR-PX10C, CR-PX15C, CR-PK13C, CR-PX07C, CR-PK05C, CR-PX08C, CR-PX16C, CR-PK14C et CR-PX11C, couvrant les classes de détection de drones de 1,5 km à 10 km en bandes X et Ku — peut être livrée en configuration pour plateforme mobile avec compensation de mouvement GNSS/INS.
L’essentiel
Le radar en mouvement n’est pas une case à cocher ; c’est une chaîne de décisions d’ingénierie — une référence de mouvement rigide, un pointage de faisceau stabilisé en attitude, une compensation Doppler de vitesse en amont du MTD, et une plateforme de traitement définie par logiciel pour héberger l’ensemble. Les radars à quatre faces sont le terrain où cette chaîne se construit le plus facilement, car rien ne tourne et chaque direction est couverte en permanence.
Si vous planifiez une capacité d’escorte de convois, de patrouille maritime ou de surveillance frontalière mobile, contactez notre équipe pour échanger sur la configuration mobile de la famille à quatre faces, ou explorez les modèles individuels — du CR-PX10C classe 1,5 km au CR-PX11C classe 10 km — dans notre gamme de produits.
Besoin d'un radar anti-drone pour votre site ?
Les radars de surveillance basse altitude de la série CR détectent les drones de SER 0,01 m² à 3–10 km et classent les cibles par micro-Doppler — chaque piste est fournie avec sa classe et son niveau de confiance.