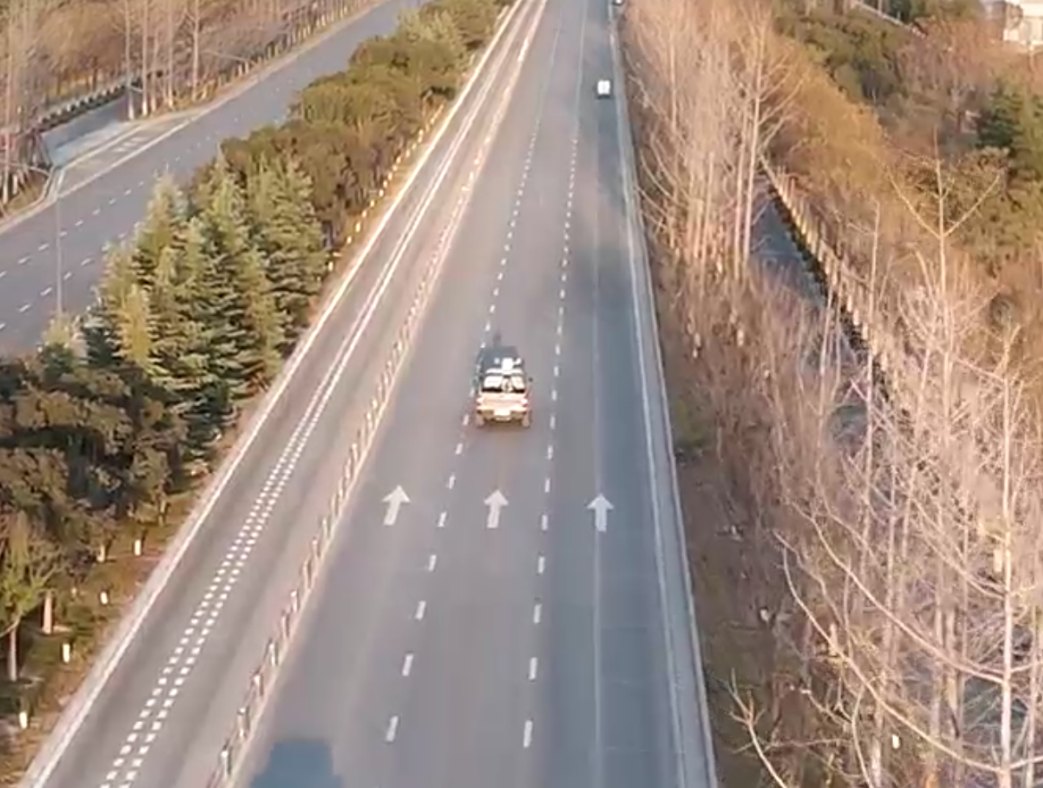
Un radar antidrones que solo funciona estacionado deja un hueco exactamente donde las unidades móviles más necesitan protección. Convoyes, patrulleras, puestos fronterizos móviles y equipos de respuesta rápida comparten el mismo problema: en el momento en que se mueven, un radar de vigilancia convencional se queda ciego o se ahoga en el clutter generado por su propio movimiento. El radar en movimiento —habitualmente abreviado OTM (on the move)— es la respuesta de ingeniería: un radar que continúa detectando, siguiendo y clasificando blancos a baja cota mientras la plataforma que lo transporta circula, navega o maniobra.
Este artículo es un recorrido técnico por cómo se implementa realmente la capacidad OTM en un radar de array de fase de cuatro caras. Veremos por qué el movimiento de la plataforma rompe la física del radar, cómo un módulo de navegación inercial GNSS/INS la restablece, cómo se organiza la cadena de compensación entre procesadores FPGA y GPU, qué rendimiento ofrece la familia de cuatro caras de emplazamiento fijo como referencia para una configuración móvil, y cómo se valida la compensación de movimiento en teoría y en la práctica. Tanto si está evaluando un radar antidrones vehicular como si está diseñando un concepto de vigilancia móvil a baja cota, este es el vocabulario y el modelo mental que necesita.
Por qué el movimiento de la plataforma rompe el radar convencional
Un radar de impulsos Doppler mide los blancos comparando la fase de ecos sucesivos. Cualquier cosa que perturbe esa relación de fase degrada la detección. Una plataforma en movimiento la perturba de tres maneras distintas.
Primero, el desplazamiento Doppler del movimiento propio contamina el espectro de clutter. Cuando el propio radar se mueve, cada objeto estacionario del terreno —edificios, orografía, vegetación, vallas— adquiere una velocidad radial aparente respecto al sensor. En lugar de concentrarse en torno al Doppler cero, el clutter de terreno se extiende por un rango de frecuencias Doppler que depende de la velocidad de la plataforma y de la dirección de observación de cada haz. Los blancos lentos, como drones en vuelo estacionario o a baja cota, que normalmente destacan precisamente porque su Doppler difiere del suelo estacionario, quedan ahora enterrados dentro de una cresta de clutter en movimiento. Este fenómeno se denomina migración del clutter y es la principal razón por la que un radar ajustado para uso estacionario falla sobre un vehículo.
Segundo, los cambios de actitud corrompen el apuntamiento del haz. Un vehículo cabeceando sobre terreno irregular o una embarcación balanceándose en la mar cambian constantemente la orientación del sistema de referencia de la antena. Un haz que debería iluminar a 5° de elevación puede apuntar en realidad a 3° o 7°. Los huecos de cobertura se abren y se cierran rítmicamente, las mediciones angulares monopulso heredan el movimiento angular de la plataforma, y la cobertura de elevación declarada en la ficha técnica deja de describir la realidad.
Tercero, la velocidad medida del blanco ya no es relativa al suelo. El Doppler que mide el radar es la velocidad radial relativa entre sensor y blanco. Para saber si un contacto es un dron que se aproxima al convoy o un poste estacionario que queda atrás, el vector de velocidad propio de la plataforma debe restarse de cada medición, de forma continua y para cada dirección de haz.
Los tres problemas comparten una única causa raíz y, convenientemente, una única cura: el radar necesita una respuesta precisa y en tiempo real a la pregunta «¿cómo me estoy moviendo ahora mismo?», y debe incorporar esa respuesta al apuntamiento del haz y al procesamiento de señal en cada intervalo de procesamiento coherente.
La referencia de movimiento: navegación integrada GNSS/INS
El componente habilitador de un radar OTM es un módulo de navegación integrada GNSS/INS: un receptor satelital fusionado con una unidad de medición inercial (IMU). Montado rígidamente dentro del conjunto del radar, proporciona de forma continua el estado completo de movimiento de la plataforma:
- Vector de velocidad tridimensional en el marco de navegación (este–norte–vertical, ENU), de modo que el procesador sabe exactamente a qué velocidad se traslada el sensor en cada dirección;
- Ángulos de actitud completos —cabeceo, balance y guiñada— de modo que el procesador conoce en todo instante la inclinación y el rumbo del marco de la antena;
- Posición de alta precisión (latitud, longitud, altitud), que ancla las pistas al mapa y permite al operador ver dónde están los contactos en términos absolutos, no solo relativos a un sensor en movimiento.
Los canales satelital e inercial se complementan. GNSS aporta velocidad y posición absolutas sin deriva, pero con tasas de actualización modestas y vulnerabilidad a las obstrucciones; la IMU aporta datos angulares y de aceleración de alta frecuencia que puentean los huecos de GNSS y capturan la dinámica rápida de actitud, a costa de la deriva por integración. La salida fusionada es suave, rápida y absoluta: exactamente lo que la compensación en tiempo real necesita.
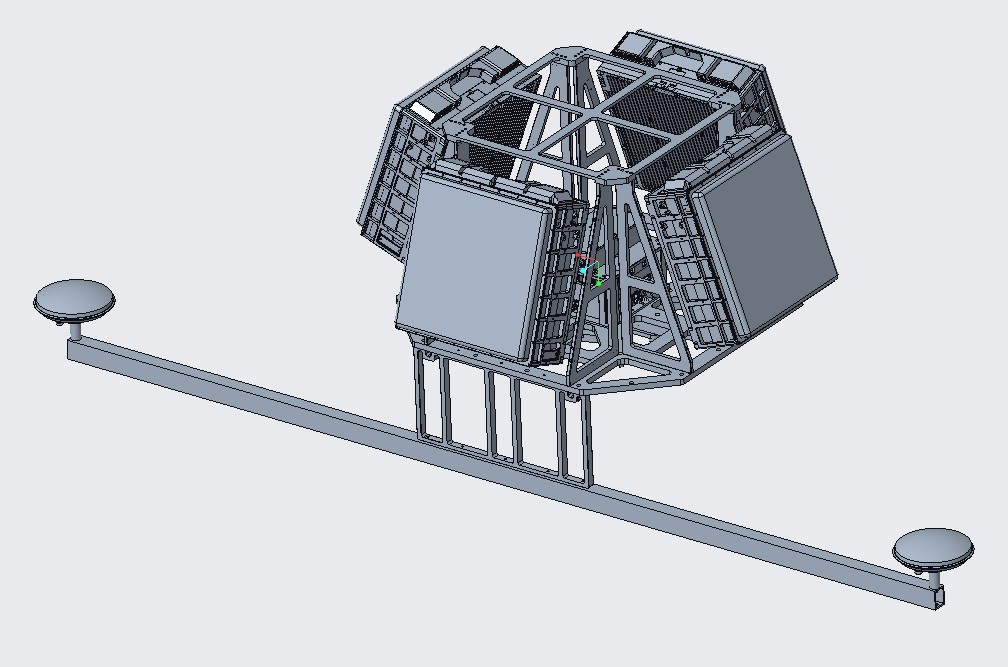
Un detalle mecánico importa enormemente aquí: los cuatro paneles de antena y el módulo de fusión que contiene el GNSS/INS están conectados rígidamente mediante una estructura metálica, de modo que las velocidades angulares y aceleraciones medidas por la IMU representan genuinamente el movimiento de las aperturas de antena. Cualquier flexión u holgura entre la IMU y los paneles aparecería como un jitter de haz no compensado. El rendimiento OTM es, por tanto, tanto una propiedad de ingeniería estructural como de procesamiento de señal.
Arquitectura del sistema de un radar OTM de cuatro caras
Un radar de cuatro caras en configuración OTM consta de cuatro elementos principales: los paneles de antena, el módulo de control integrado (que aloja el GNSS/INS), el módulo de alimentación y las antenas GNSS.
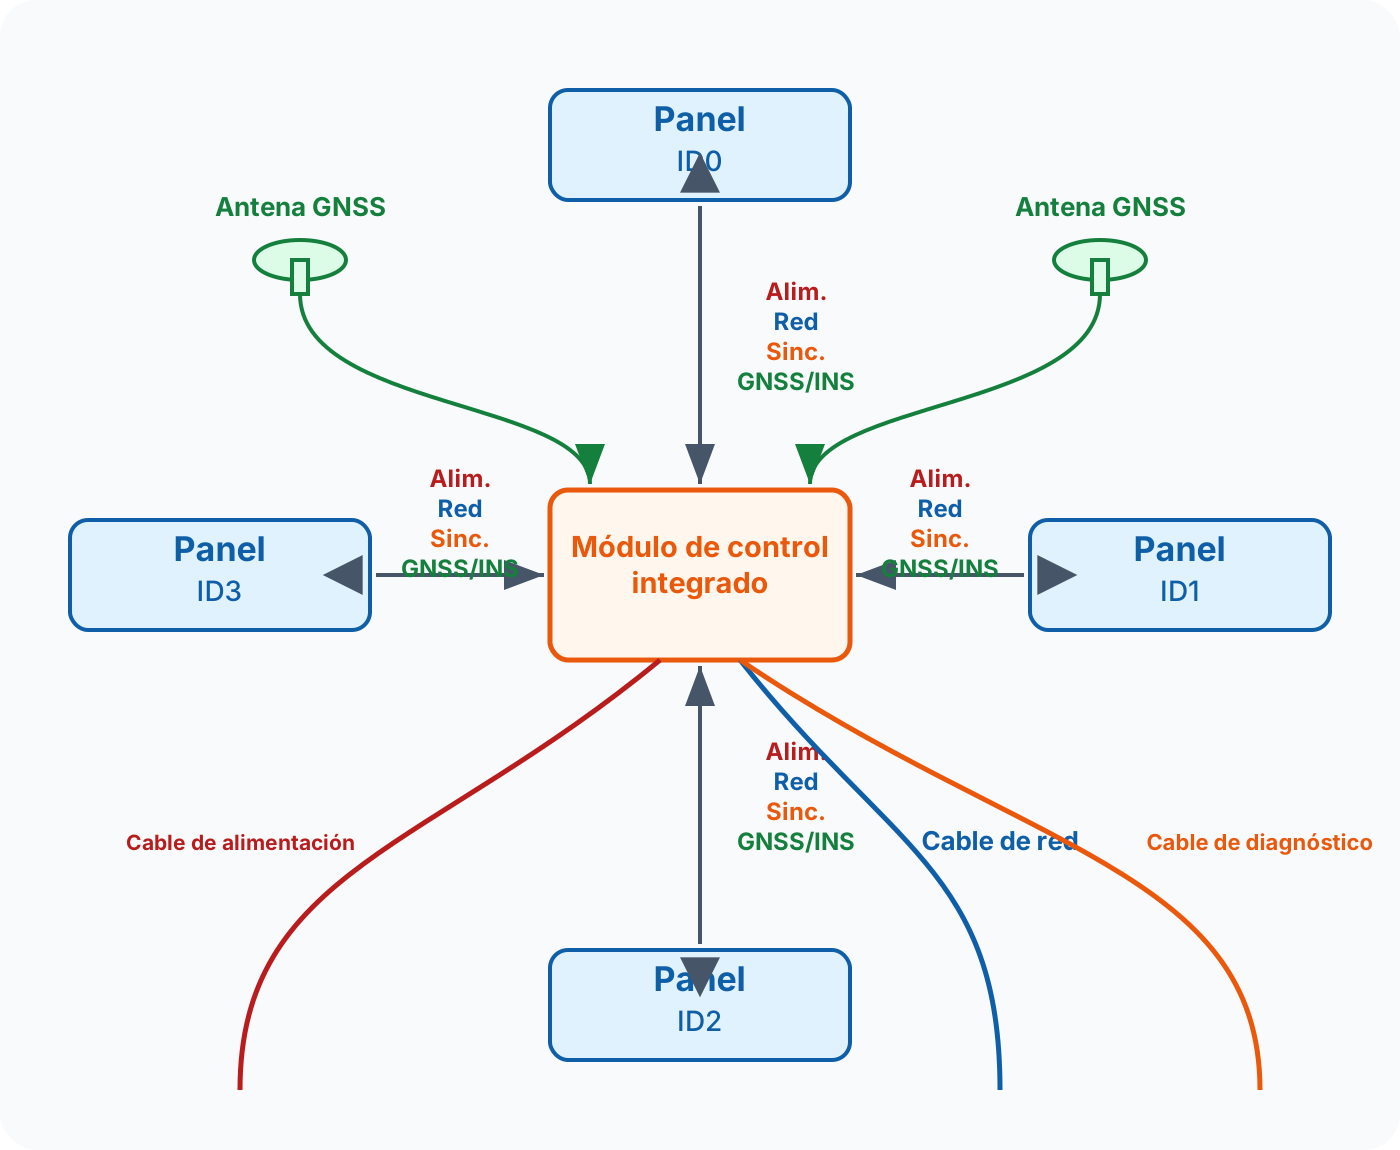
Cada uno de los cuatro paneles cubre un sector de acimut de 90°, lo que proporciona cobertura instantánea de 360° sin rotación mecánica, una propiedad esencial para OTM, como veremos. Cada panel recibe cuatro servicios del módulo de control integrado a través de un cable combinado: alimentación (distribución de 24 V), red (Ethernet gigabit para control y datos de blancos), sincronización (para que los cuatro paneles transmitan y reciban en una base de tiempo coherente) y el flujo de datos GNSS/INS. Hacia el exterior, el módulo se conecta a la fuente de alimentación de la plataforma, a la consola del operador mediante un único cable de red y a una interfaz de depuración para mantenimiento.
El módulo de control integrado es el centro neurálgico del sistema. Su placa de procesamiento realiza cinco funciones que hacen que cuatro paneles se comporten como un solo radar:
- Distribución de alimentación — toma la entrada de 24 V y alimenta los cuatro paneles desde un único punto;
- Sincronización del sistema — genera la referencia de temporización que mantiene los paneles coherentes entre sí;
- Comunicaciones — recibe los parámetros de control de la consola del operador y los distribuye a cada panel;
- Fusión de pistas entre paneles — combina las pistas de blancos de cada panel en una única imagen de pistas de 360° sin discontinuidades para la pantalla, de modo que un dron que cruza el límite entre paneles nunca se convierte en un contacto nuevo;
- Distribución de datos de navegación — como los cuatro paneles comparten un único GNSS/INS, la placa difunde el estado de movimiento al procesador de señal de cada panel, donde alimenta los algoritmos de estabilización de actitud, apuntamiento del haz y compensación Doppler.
Dentro del panel: del elemento radiante al procesador de señal
Cada panel es un array de fase activo autocontenido. Al ampliar un panel aparece la cadena clásica de una antena AESA de barrido electrónico, más las interfaces de datos de movimiento que la hacen apta para OTM.
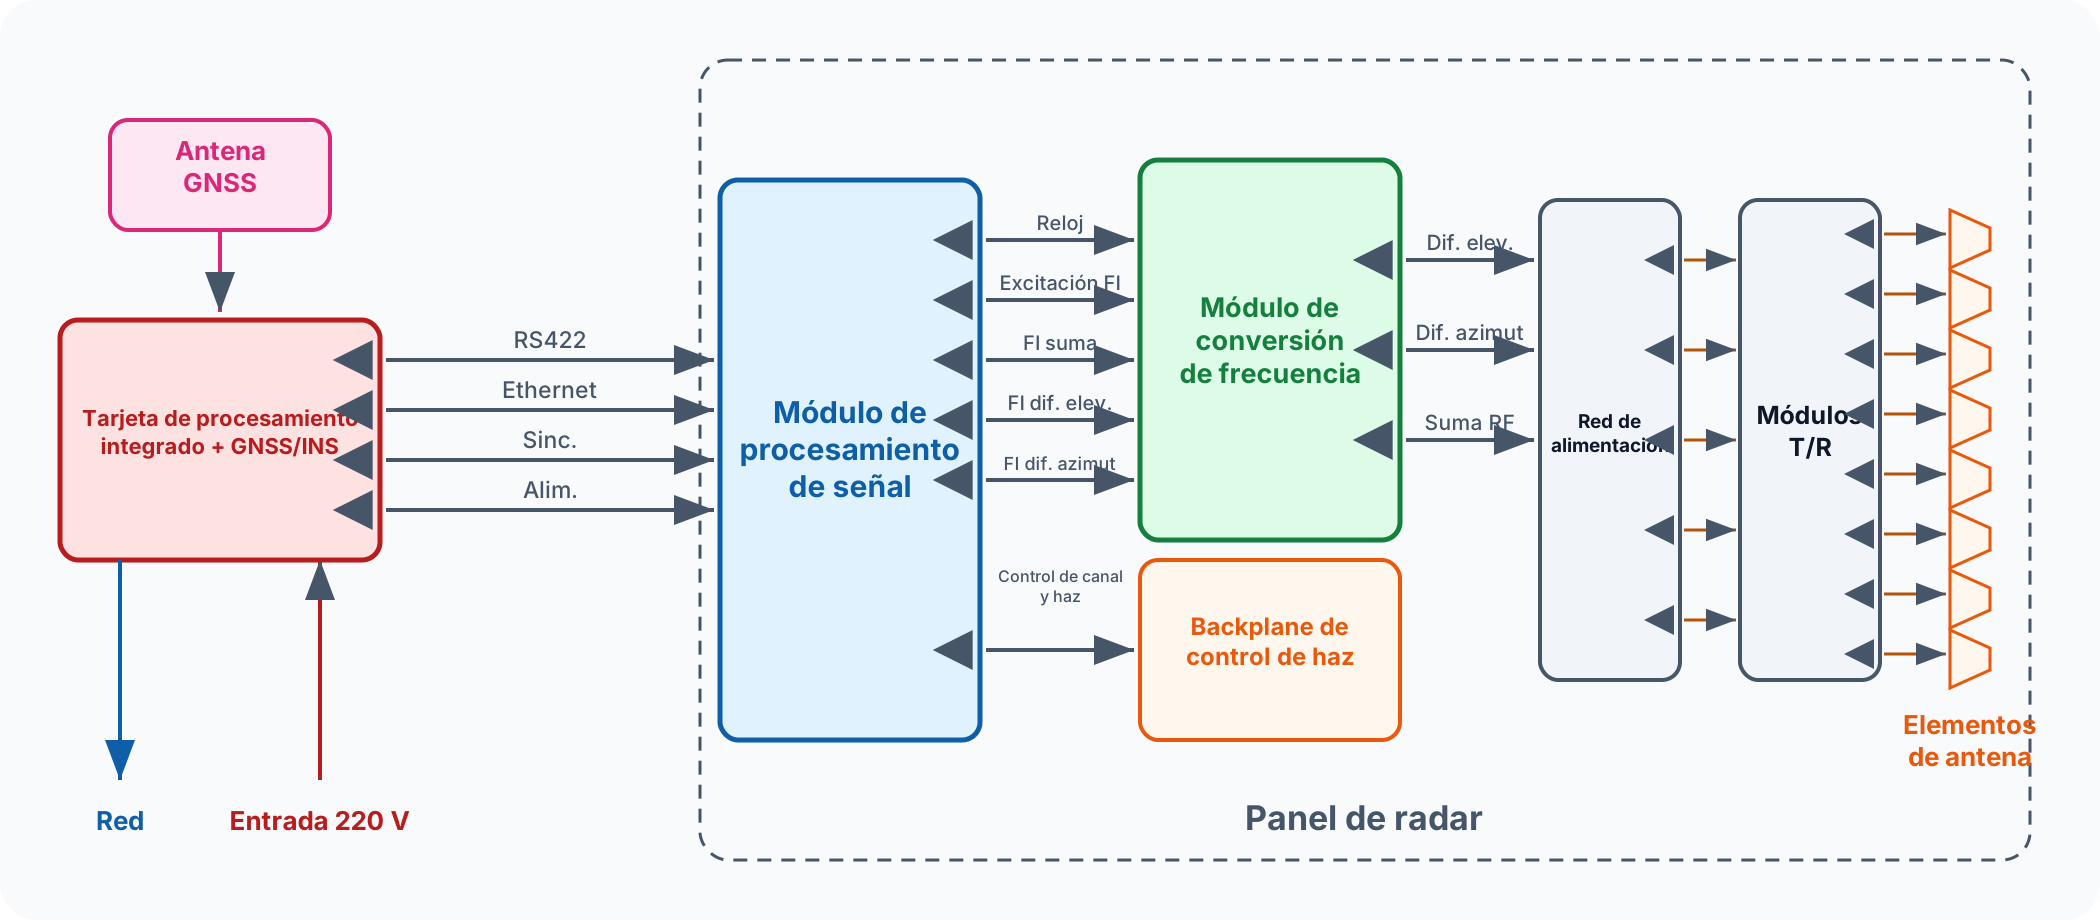
Los elementos radiantes irradian a través de los módulos T/R (transmisión/recepción), que gestionan la amplificación de potencia en transmisión y la amplificación de bajo ruido en recepción bajo el control del backplane de control de haz. La red de alimentación combina las señales de los elementos en los canales suma y diferencia (diferencia en acimut y diferencia en elevación) que requiere la estimación angular monopulso. El módulo de conversión de frecuencia traslada entre RF y frecuencia intermedia en ambos sentidos. Por último, el módulo de procesamiento de señal genera la forma de onda de transmisión, digitaliza los canales suma y diferencia en FI y ejecuta toda la cadena de detección, incluida, de forma crítica, la compensación de movimiento.
Obsérvese las interfaces a la izquierda del diagrama: el procesador de señal del panel recibe conexiones RS422 y Ethernet con la placa de procesamiento integrada, la señal de sincronización y la alimentación. Los datos de navegación que gobiernan la compensación llegan por esta vía, difundidos desde el único GNSS/INS compartido. No hay sensor inercial por panel: una única referencia de movimiento de alta calidad, rígidamente montada, sirve a todo el array. Esto mantiene los cuatro paneles referenciados a la misma solución de movimiento, que es lo que permite fusionar sus mediciones después en una única imagen de pistas coherente.
La cadena de compensación de movimiento: FPGA y GPU trabajando juntos
La compensación no es un solo algoritmo sino una cadena (pipeline), y reside donde el radar moderno ubica todo lo demás: en hardware digital definido por software. La cadena de procesamiento se reparte entre un FPGA (para tareas deterministas a la frecuencia de muestreo) y una GPU (para el procesamiento por lotes de alto rendimiento).
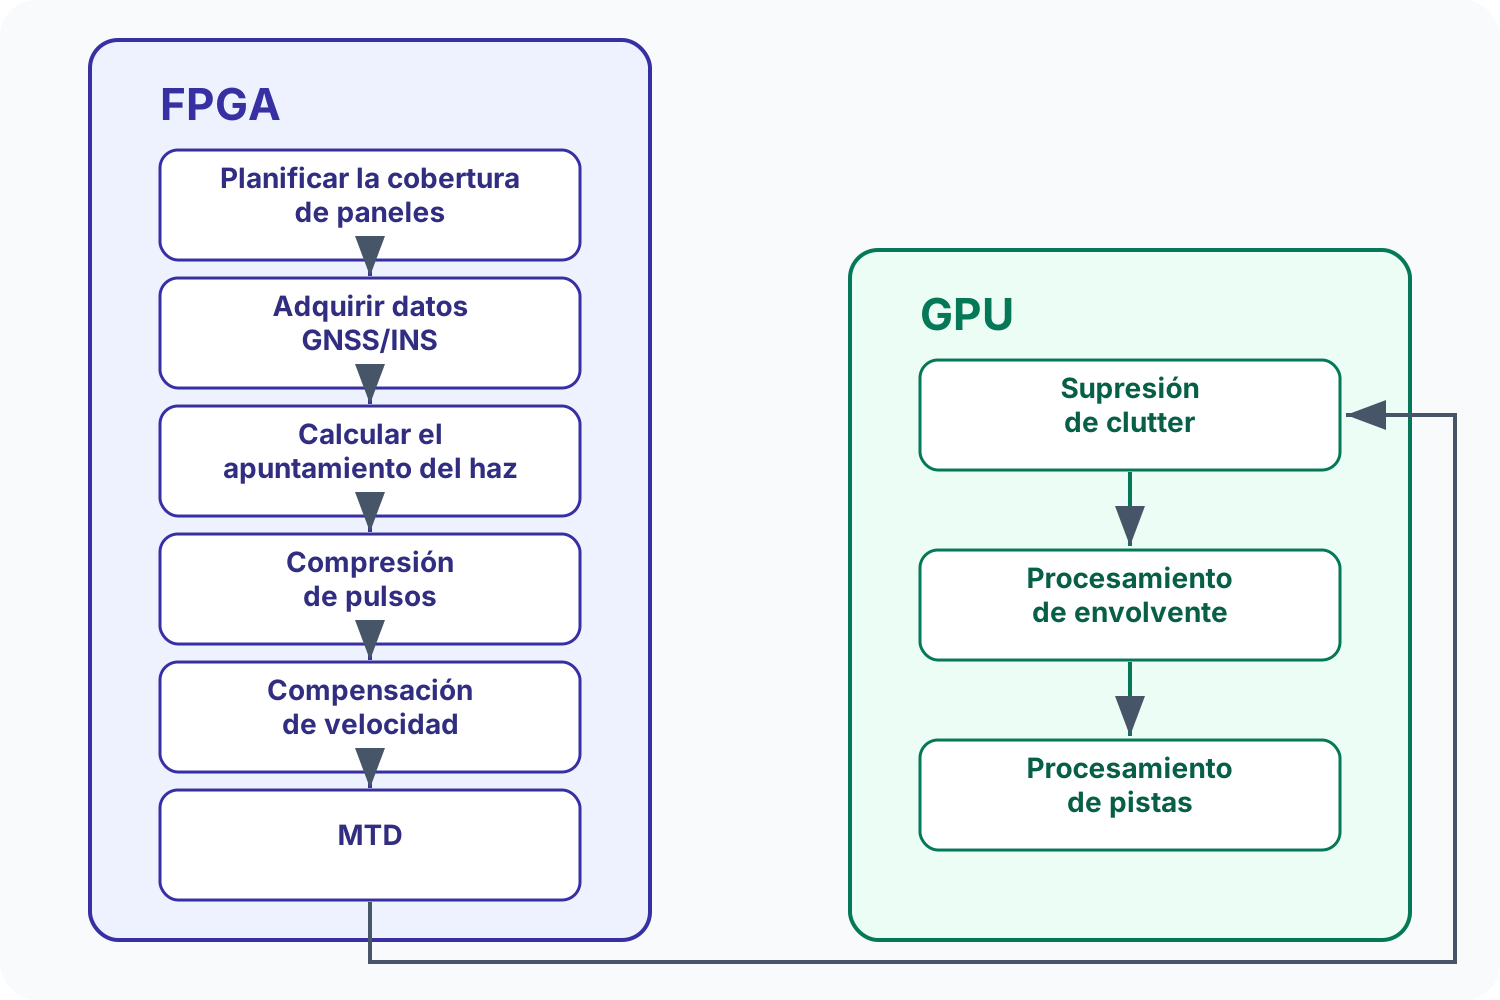
Recorriendo la cadena etapa a etapa:
1. Planificación de cobertura. El software de misión define qué región de acimut/elevación debe cubrir cada panel: la extensión en elevación, la escala de distancia y la tasa de actualización son configurables por software, de modo que un perfil de convoy (largo alcance hacia adelante, énfasis en elevaciones bajas) puede diferir de un perfil de embarcación.
2. Adquisición de datos de navegación. El procesador ingiere el estado de movimiento actual del flujo GNSS/INS: vector de velocidad ENU, cabeceo/balance/guiñada y posición, con marca de tiempo para que la compensación se aplique exactamente al intervalo coherente correcto.
3. Cálculo del apuntamiento del haz. Con la actitud instantánea, el procesador recalcula los ajustes de fase de cada haz para que los haces apunten donde la Tierra dice que deben apuntar, no donde los pondría la plataforma al inclinarse. Esta es la estabilización de actitud en su forma electrónica: el apuntamiento del haz del array absorbe en tiempo real el cabeceo y el balance de la plataforma, manteniendo intacta la cobertura de elevación declarada mientras el vehículo se mueve. Las mediciones angulares monopulso se rotan igualmente de vuelta al marco de referencia estable.
4. Compresión de impulsos. Los ecos recibidos se filtran adaptadamente para recuperar la resolución en distancia, idéntico al funcionamiento en emplazamiento fijo.
5. Compensación de velocidad. Este es el corazón específicamente OTM de la cadena. Para cada dirección de haz, el procesador calcula la velocidad radial de la plataforma a lo largo de la línea de visión de ese haz y aplica la rotación de fase opuesta a las muestras recibidas. El efecto sobre los datos es espectacular: el clutter de terreno, que el movimiento de la plataforma había extendido por el espectro Doppler, se desplaza de vuelta a donde pertenece —la región de Doppler cero— mientras que los blancos móviles reales conservan sus genuinas firmas Doppler relativas al suelo. Lo que era una cresta de clutter migrante vuelve a ser un pico de clutter estacionario.
6. MTD (detección de blancos móviles). El filtrado Doppler separa entonces los blancos del clutter de la manera habitual, pero ahora sobre un espectro compensado en el que esa separación realmente existe. Sin la etapa anterior, el banco de filtros se enfrentaría al clutter precisamente en los canales donde viven los drones lentos; con ella, esos canales están limpios.
7. Supresión de clutter. Los retornos residuales de suelo, mar y meteorología se suprimen adaptativamente, con el mapa de clutter reconstruido continuamente para seguir la escena en movimiento.
8. Procesamiento de envolvente. Se forman y umbralizan las envolventes de detección, produciendo los plots en bruto.
9. Procesamiento de pistas. Los plots se asocian en pistas, se filtran y se pasan a la función de fusión —donde las imágenes de los cuatro paneles se combinan en una sola— y de ahí a la pantalla del operador, que dibuja cada contacto en coordenadas geográficas reales.
La importancia práctica del reparto FPGA+GPU es la actualizabilidad: como la compensación es software, las mejoras en los modelos de estabilización, el tratamiento del clutter o la clasificación se entregan como actualizaciones de firmware, no como adaptaciones de hardware. La arquitectura modular y definida por software del radar —que traslada el procesamiento pesado de datos a una plataforma de alto rendimiento en tiempo real— es lo que hace posible en absoluto una variante OTM de un radar de emplazamiento fijo.
Rendimiento de referencia: la familia de cuatro caras
OTM es una configuración de la línea estándar de productos de cuatro caras, no un producto aparte. La variante móvil hereda el rendimiento de detección de su hermano de emplazamiento fijo; la compensación de movimiento trabaja después para preservar la mayor parte posible de ese rendimiento mientras la plataforma se mueve. La familia abarca nueve modelos en bandas X y Ku, desde la defensa de punto de corto alcance hasta la vigilancia de área amplia de largo alcance:
| Modelo | Banda | Alcance de detección de drones (RCS 0,01 m²) | Peso neto | Consumo eléctrico |
|---|---|---|---|---|
| CR-PX10C | X | ≥1.5 km | ≤45 kg | ≤600 W |
| CR-PX15C | X | ≥3 km | ≤55 kg | ≤1100 W |
| CR-PK13C | Ku | ≥3 km | ≤77 kg | ≤1400 W |
| CR-PX07C | X | ≥5 km | ≤80 kg | ≤1400 W |
| CR-PK05C | Ku | ≥5 km | ≤80 kg | ≤1600 W |
| CR-PX08C | X | ≥8 km | ≤90 kg | ≤2500 W |
| CR-PX16C | X | ≥8 km | ≤130 kg | ≤2400 W |
| CR-PK14C | Ku | ≥8 km | ≤120 kg | ≤3500 W |
| CR-PX11C | X | ≥10 km | ≤125 kg | ≤5500 W |
Común a los nueve modelos: cobertura instantánea de 360° en acimut con 0°–60° de elevación (configurable por misión), funcionamiento de impulsos Doppler en todo tiempo contra blancos bajos, lentos y pequeños, seguimiento TAS con capacidad de ≥500 pistas, clasificación por IA de drones, aves, personas y vehículos basada en micro-Doppler y características de pista, salida Ethernet gigabit RJ45, alimentación AC 220 V / DC 24 V, rango de funcionamiento de −40 °C a +70 °C y protección ambiental IP66. El peso y el consumo son los selectores prácticos para la integración móvil: un vehículo ligero o un remolque con mástil favorecerá los modelos de 45–80 kg, mientras que una patrullera o un vehículo táctico pesado puede transportar la clase de 8–10 km.
Dos propiedades merecen énfasis en el contexto OTM. Primero, sin partes giratorias: un array de cuatro caras no tiene pedestal cuya inercia luche contra el movimiento de la plataforma ni periodo de barrido durante el cual la compensación deba extrapolar; cada dirección está iluminada continuamente, de modo que la estabilización se aplica en todas partes, todo el tiempo. Segundo, una única referencia de movimiento compartida: un solo GNSS/INS rígidamente montado en el array sirve a los cuatro paneles, de modo que la imagen fusionada de 360° se compensa sobre una solución de movimiento consistente, en lugar de cuatro independientes.
Verificación OTM: cómo se ve una buena compensación
¿Cómo saber si la compensación de movimiento está funcionando? La teoría ofrece una firma nítida y observable, y conviene entenderla antes de asistir a cualquier demostración, porque le dice qué pedir.
La evidencia canónica es el mapa distancia-Doppler (RD), la representación bidimensional de intensidad de la potencia del eco en función de la celda de distancia y el canal Doppler. Considere un radar circulando por una carretera y observando el terreno de lado:
- Antes de la compensación, el clutter de terreno estacionario no se sitúa en Doppler cero. Como cada parcela de terreno tiene un ángulo distinto respecto al vector de velocidad, su velocidad radial aparente varía, y la cresta de clutter migra a lo largo del eje Doppler hacia canales distintos de cero, precisamente los canales donde debe detectarse un dron lento. En un mapa RD sin compensar se ve una banda de clutter ancha e inclinada, y cualquier blanco débil cercano a ella es irrecuperable.
- Después de la compensación de velocidad, el movimiento radial de la plataforma a lo largo de cada haz ha sido restado. La cresta de clutter colapsa de vuelta sobre el canal de Doppler cero, donde el filtrado MTD estándar la elimina. El mapa RD compensado muestra un pico de clutter estrecho en Doppler cero y, claramente separados de él, los picos de blancos genuinos, con su energía y posición inalteradas por la corrección.
Dos puntos teóricos merecen atención. Primero, la compensación es una rotación de fase, no un filtro: desplaza todo el espectro de vuelta en lugar de recortar nada, y por eso los blancos reales se preservan; una cadena bien diseñada ni muesca ni desensibiliza la región Doppler cercana al clutter. Segundo, la calidad de la compensación está acotada por la referencia de movimiento: el error residual de actitud se traduce directamente en error residual de apuntamiento, y el error residual de velocidad en ensanchamiento residual del clutter. Por eso importan el montaje rígido entre la IMU y los paneles y la solución GNSS/INS fusionada, y por eso «¿qué clase de INS utilizan?» es una pregunta legítima en una compra.
La validación se deriva entonces de la teoría. Una demostración OTM convincente compara mapas RD compensados y sin compensar grabados en la misma pasada; ejercita la geometría que más estresa la compensación —blancos volando en dirección opuesta a la de la plataforma (Doppler de aproximación máximo) y a favor de ella (Doppler relativo mínimo, el caso más fácilmente tragado por la cresta de clutter)—; y confirma que las pistas se mantienen de forma continua durante los giros de la plataforma, cuando la dirección de observación y, por tanto, la solución de compensación cambian más rápido. Si un fabricante puede mostrar el clutter volviendo a Doppler cero mientras un dron cooperativo permanece seguido a través de esas geometrías, la física está haciendo lo que la teoría dice que debe hacer.
Misiones: dónde el radar OTM se gana su lugar
Escolta de convoyes y VIP. Una columna en marcha no puede detenerse a explorar. Un radar OTM de cuatro caras en un vehículo de cabeza o de escolta mantiene una burbuja continua a baja cota alrededor de la formación, dando de segundos a minutos de aviso contra drones FPV y de ala fija; la clase de 5 km ofrece un equilibrio práctico de alcance, peso y potencia para vehículos tácticos ligeros.
Patrulleras y embarcaciones costeras. Una embarcación en la mar es una plataforma permanentemente en movimiento incluso fondeada. La estabilización de actitud absorbe el balance y el cabeceo, la compensación de velocidad gestiona el movimiento propio del buque y la deriva, y el hardware sellado IP66 con rango de −40 °C a +70 °C encaja en el entorno marino. La vigilancia portuaria, las aproximaciones a plataformas offshore y la seguridad fluvial se benefician por igual.
Unidades móviles de frontera y control. La vigilancia fronteriza necesita cada vez más reposicionarse a lo largo de la frontera con poco aviso. Una unidad vehicular que detecta durante el reposicionamiento cierra los huecos de cobertura que aparecen justo cuando un sistema estático está siendo trasladado: el momento que elegiría un adversario.
Seguridad de eventos y respuesta rápida. Para despliegues temporales en estadios, cumbres o incidentes, un sistema de «llegar y operar» que ya es eficaz mientras maniobra hasta su posición comprime el tiempo de puesta en servicio y mantiene la protección continua desde la llegada hasta la partida.
Evaluar un radar OTM: lista de comprobación del comprador
Las afirmaciones OTM son fáciles de imprimir y difíciles de verificar. Estas preguntas separan la realidad de ingeniería del lenguaje de folleto:
- ¿Cuál es la referencia de movimiento? Busque un GNSS/INS integrado (no un simple receptor GPS) con la IMU acoplada rígidamente a la estructura de la antena. Pregunte cómo se distribuye la actitud a cada panel o canal.
- ¿Dónde ocurre la compensación? Debe estar dentro de la cadena de procesamiento coherente (antes del MTD), no ser un cosmético del lado de la pantalla. «Lo filtramos en el seguidor» no es compensación de movimiento.
- ¿Qué ocurre con el espectro de clutter? Pida ver mapas distancia-Doppler de antes y después de la misma pasada en movimiento. El clutter debe volver al canal de Doppler cero con los blancos preservados.
- ¿Qué geometrías se probaron? Los vuelos de blancos en dirección opuesta y en la misma dirección, más los giros de la plataforma, estresan partes muy distintas de la cadena de compensación.
- ¿La arquitectura está definida por software? El procesamiento basado en FPGA/GPU significa que los algoritmos de compensación mejoran vía firmware; las implementaciones en hardware fijo envejecen rápido.
- ¿Qué se hereda del modelo de emplazamiento fijo? OTM debe ser una configuración de un radar probado, conservando su alcance de detección, capacidad de pistas y pila de clasificación, no una variante especial degradada.
- Envolvente de integración. El peso, el consumo y el número de conectores deciden qué vehículos o mástiles pueden portar el sistema. Una entrada de 24 V DC simplifica considerablemente la integración vehicular.
Preguntas frecuentes
¿Qué significa «radar en movimiento» (OTM)? Significa que el radar mantiene su rendimiento de detección, seguimiento y clasificación mientras su plataforma anfitriona —un vehículo, una embarcación u otro portador— está en movimiento, en lugar de exigir que la plataforma se detenga y se estabilice antes de operar.
¿Por qué no se puede simplemente atornillar un radar de emplazamiento fijo a un camión? Porque el movimiento de la plataforma extiende el clutter de terreno por el espectro Doppler (migración del clutter), desvía el apuntamiento del haz por los cambios de actitud y corrompe las mediciones de velocidad de los blancos. Sin compensación de movimiento basada en GNSS/INS integrada en la cadena de procesamiento de señal, un radar de emplazamiento fijo sobre un vehículo está en gran medida ciego ante los blancos lentos y bajos que se compró para detectar.
¿Qué es GNSS/INS y por qué lo necesita un radar OTM? GNSS/INS es un módulo de navegación fusionado que combina posicionamiento por satélite con una unidad de medición inercial. Proporciona en tiempo real la velocidad 3D, los ángulos de actitud (cabeceo, balance, guiñada) y la posición de la plataforma. El procesador del radar utiliza estos datos para estabilizar electrónicamente el apuntamiento del haz y para restar el movimiento propio de la plataforma del espectro Doppler: las dos correcciones que hacen posible la detección en movimiento.
¿Funcionan los radares giratorios en plataformas móviles? Los radares de barrido mecánico enfrentan dificultades adicionales en movimiento: la inercia del pedestal lucha contra el movimiento de la plataforma, la estabilización requiere un lazo servo, y cada dirección solo se revisita una vez por periodo de barrido. Los arrays fijos de cuatro caras iluminan cada dirección continuamente y se estabilizan puramente por software, razón por la cual son la arquitectura OTM preferida.
¿El rendimiento OTM iguala al de emplazamiento fijo? La configuración móvil hereda la envolvente de detección de su hermano de emplazamiento fijo, y una buena compensación preserva la gran mayoría de ella. La degradación residual está acotada por la calidad de la referencia de movimiento y de la cadena de compensación, razón por la que importan la clase del GNSS/INS y la rigidez de la instalación.
¿Qué radares Cyrentis admiten despliegue en movimiento? Toda la familia de arrays de cuatro caras —CR-PX10C, CR-PX15C, CR-PK13C, CR-PX07C, CR-PK05C, CR-PX08C, CR-PX16C, CR-PK14C y CR-PX11C, que abarca las clases de detección de drones de 1,5 km a 10 km en bandas X y Ku— puede suministrarse en configuración para plataforma móvil con compensación de movimiento GNSS/INS.
Conclusión
El radar en movimiento no es una casilla de características; es una cadena de decisiones de ingeniería: una referencia de movimiento rígida, apuntamiento de haz estabilizado en actitud, compensación Doppler de velocidad antes del MTD y una plataforma de procesamiento definida por software que lo aloje todo. Los radares de cuatro caras son donde esa cadena es más fácil de construir bien, porque nada gira y cada dirección está siempre cubierta.
Si está planificando una capacidad de escolta de convoyes, patrulleras o vigilancia fronteriza móvil, hable con nuestro equipo sobre la configuración móvil de la familia de cuatro caras, o explore los modelos individuales —desde el CR-PX10C de 1,5 km hasta el CR-PX11C de 10 km— en nuestra gama de productos.
¿Necesita un radar antidrones para su instalación?
Los radares de vigilancia de baja cota de la serie CR detectan drones de RCS 0,01 m² a 3–10 km y clasifican los blancos por micro-Doppler: cada trayectoria se entrega con su clase y nivel de confianza.