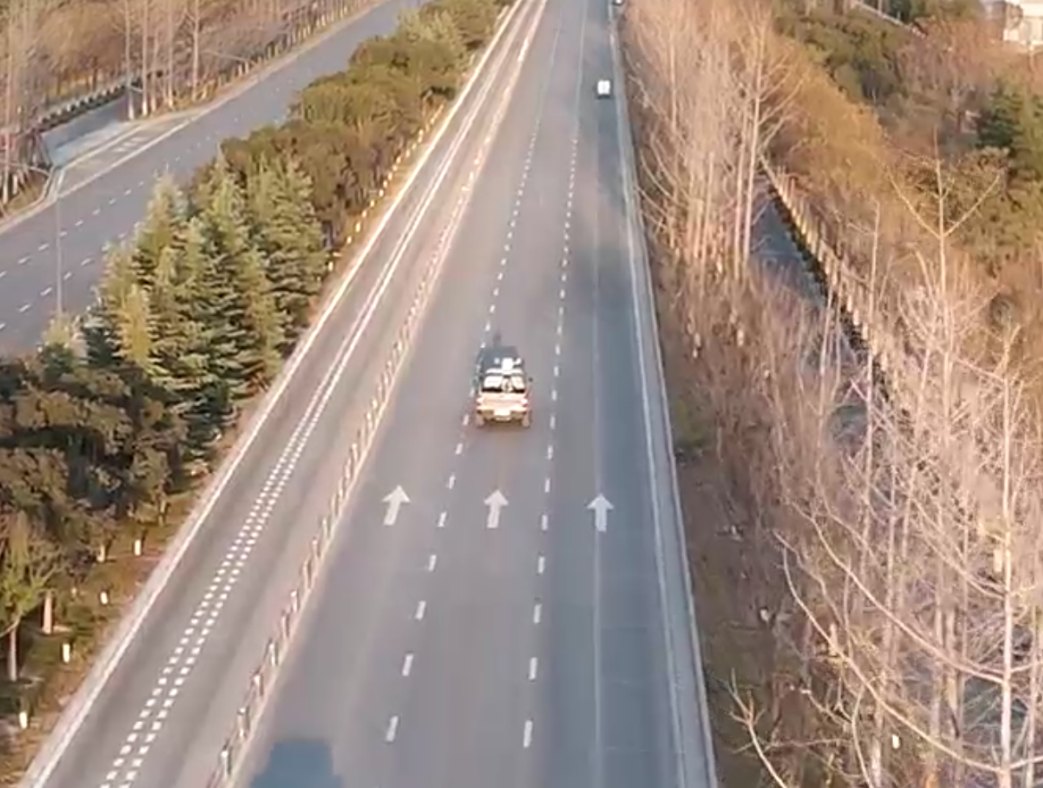
Противодронный радар, который работает только на стоянке, оставляет брешь именно там, где мобильным подразделениям защита нужна больше всего. Колонны, патрульные катера, мобильные пограничные посты и группы быстрого реагирования сталкиваются с одной и той же проблемой: как только они начинают движение, обычная обзорная РЛС либо слепнет, либо тонет в помехах, порождённых её собственным перемещением. Радар в движении — обычно сокращённо OTM (on the move, «на ходу») — это инженерный ответ на эту проблему: РЛС, которая продолжает обнаруживать, сопровождать и классифицировать низковысотные цели в то время, как платформа под ней едет, идёт по воде или маневрирует.
Эта статья — технический разбор того, как возможность OTM реализуется на практике в четырёхгранном радаре с фазированной антенной решёткой. Мы рассмотрим, почему движение платформы нарушает саму физику работы радара, как модуль инерциальной навигации GNSS/INS её восстанавливает, как цепочка компенсации распределена между процессорами FPGA и GPU, какие характеристики даёт семейство стационарных четырёхгранных РЛС в качестве исходной базы для мобильной конфигурации и как компенсация движения проверяется в теории и на практике. Оцениваете ли вы автомобильный радар противодействия БПЛА или проектируете концепцию мобильного низковысотного наблюдения — это тот словарь и та ментальная модель, которые вам понадобятся.
Почему движение платформы нарушает работу обычного радара
Импульсно-доплеровская РЛС измеряет цели, сравнивая фазу последовательных эхо-сигналов. Всё, что нарушает это фазовое соотношение, ухудшает обнаружение. Движущаяся платформа нарушает его тремя различными способами.
Во-первых, доплеровский сдвиг от собственного движения загрязняет спектр помеховых отражений. Когда сам радар движется, каждый неподвижный объект на земле — здания, рельеф, растительность, ограждения — приобретает кажущуюся радиальную скорость относительно датчика. Вместо того чтобы группироваться вокруг нулевого доплеровского сдвига, отражения от земли размазываются по диапазону доплеровских частот, зависящему от скорости платформы и направления каждого луча. Медленные цели вроде зависших или летящих низко дронов, которые обычно выделяются именно тем, что их доплеровский сдвиг отличается от неподвижной земли, теперь оказываются погребены внутри движущегося гребня помех. Это явление называется миграцией помех (clutter migration), и это главная причина, по которой РЛС, настроенная на стационарную работу, отказывает на автомобиле.
Во-вторых, изменения углового положения искажают наведение луча. Автомобиль, которого трясёт на неровной дороге, или судно на качке постоянно меняют ориентацию антенной системы координат. Луч, который должен был освещать угол места 5°, на деле может смотреть на 3° или 7°. Провалы в зоне обзора ритмично открываются и закрываются, моноимпульсные измерения углов наследуют угловое движение платформы, а заявленное в паспорте покрытие по углу места перестаёт описывать реальность.
В-третьих, измеренная скорость цели перестаёт быть скоростью относительно земли. Доплеровский сдвиг, который измеряет радар, — это относительная радиальная скорость между датчиком и целью. Чтобы понять, является ли отметка дроном, сближающимся с колонной, или неподвижным столбом, удаляющимся позади неё, вектор собственной скорости платформы нужно вычитать из каждого измерения — непрерывно, для каждого направления луча.
Все три проблемы имеют одну первопричину и, что удобно, одно лекарство: радару нужен точный ответ в реальном времени на вопрос «как я двигаюсь прямо сейчас?» — и этот ответ должен закладываться в управление лучом и обработку сигналов на каждом интервале когерентной обработки.
Опорные данные о движении: интегрированная навигация GNSS/INS
Ключевой компонент радара OTM — интегрированный навигационный модуль GNSS/INS: спутниковый приёмник, объединённый с инерциальным измерительным блоком (IMU). Жёстко закреплённый внутри радарной сборки, он непрерывно выдаёт полный вектор состояния движения платформы:
- Трёхмерный вектор скорости в навигационной системе координат (восток–север–верх, ENU), благодаря чему процессор точно знает, насколько быстро датчик перемещается в каждом направлении;
- Полный набор углов ориентации — тангаж, крен и рыскание, — благодаря чему процессор знает, как наклонена и развёрнута антенная система координат в каждый момент времени;
- Высокоточные координаты (широта, долгота, высота), которые привязывают трассы к карте и позволяют оператору видеть, где находятся отметки в абсолютном смысле, а не только относительно движущегося датчика.
Спутниковый и инерциальный каналы дополняют друг друга. GNSS даёт абсолютную скорость и координаты без дрейфа, но с умеренной частотой обновления и уязвимостью к затенению сигнала; IMU даёт высокочастотные данные об угловых скоростях и ускорениях, которые перекрывают провалы GNSS и улавливают быструю угловую динамику, — ценой интеграционного дрейфа. Объединённый выход получается непрерывным, быстрым и абсолютным — именно то, что нужно компенсации в реальном времени.
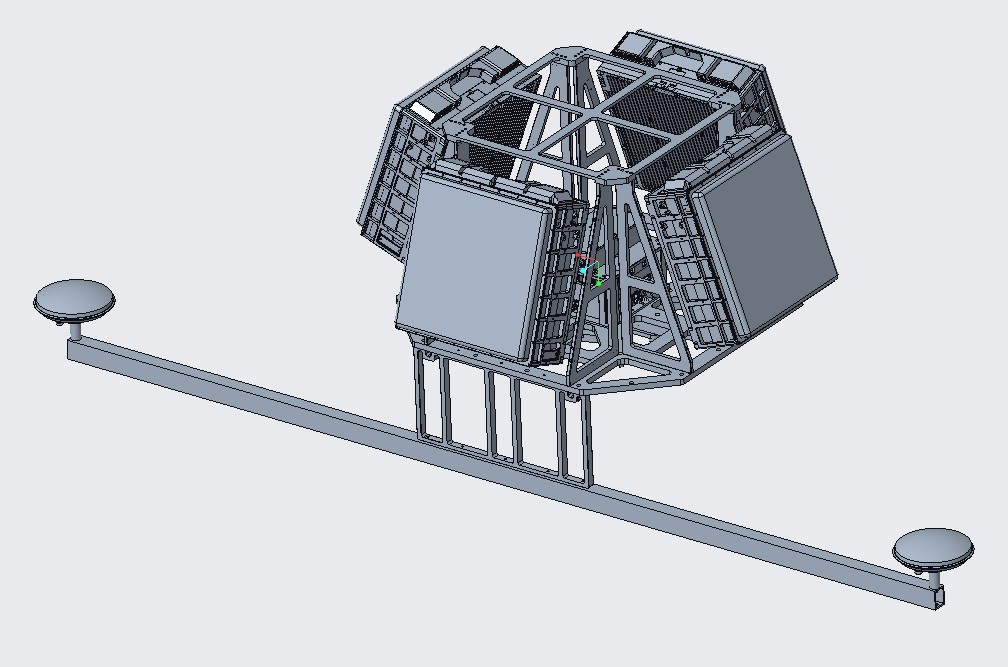
Одна механическая деталь здесь имеет огромное значение: четыре антенные панели и интеграционный модуль, содержащий GNSS/INS, жёстко связаны металлическим кронштейном, поэтому угловые скорости и ускорения, измеряемые IMU, действительно описывают движение антенных апертур. Любая податливость или люфт между IMU и панелями проявились бы как нескомпенсированное дрожание луча. Поэтому характеристики OTM — это в той же мере свойство конструктивной механики, что и обработки сигналов.
Архитектура системы OTM на базе четырёхгранной АФАР
Радар с четырёхгранной решёткой в конфигурации OTM состоит из четырёх основных элементов: антенных панелей, интегрированного модуля управления (в котором размещён GNSS/INS), модуля питания и GNSS-антенн.
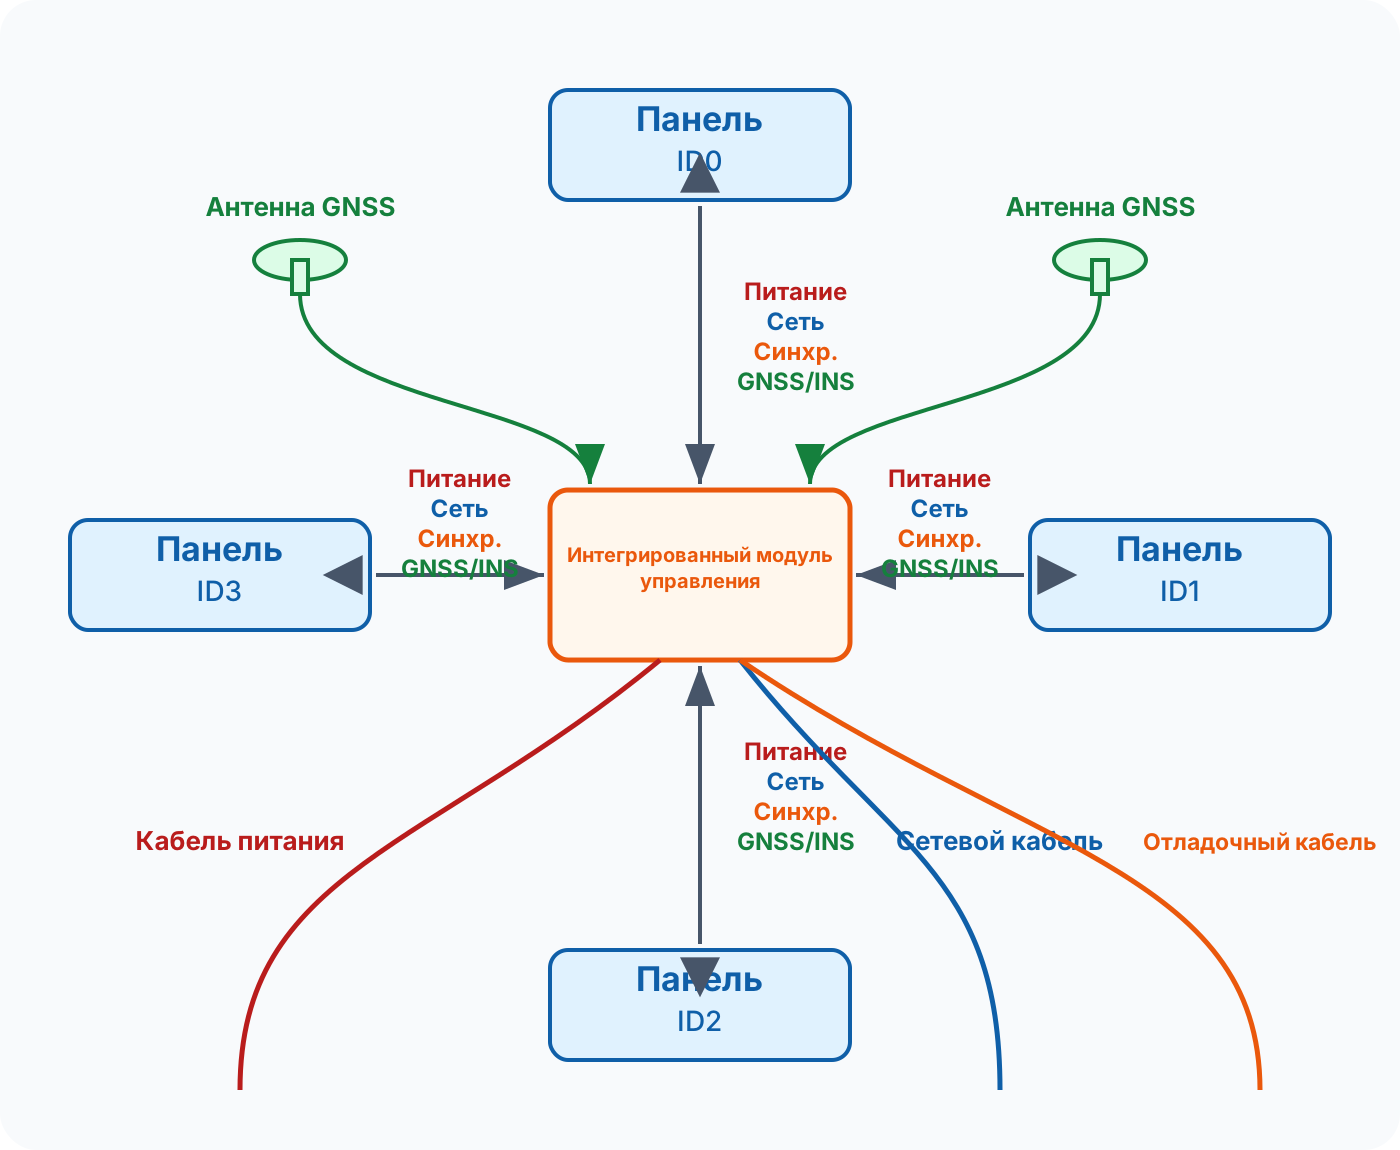
Каждая из четырёх панелей перекрывает сектор 90° по азимуту, обеспечивая мгновенный круговой обзор 360° без механического вращения — существенное свойство для OTM, как мы увидим далее. Каждая панель получает от интегрированного модуля управления по комбинированному кабелю четыре сервиса: питание (распределение 24 В), сеть (гигабитный Ethernet для управления и данных о целях), синхронизацию (чтобы все четыре панели излучали и принимали в единой когерентной временной базе) и поток данных GNSS/INS. Снаружи модуль подключается к бортовой сети платформы, к консоли оператора одним сетевым кабелем и к отладочному интерфейсу для обслуживания.
Интегрированный модуль управления — коммутационный центр системы. Его процессорная плата выполняет пять функций, которые заставляют четыре панели вести себя как один радар:
- Распределение питания — принимает входные 24 В и питает все четыре панели из одной точки;
- Синхронизация системы — формирует опорные временные метки, удерживающие панели когерентными между собой;
- Коммуникации — принимает параметры управления от консоли оператора и распределяет их по панелям;
- Объединение трасс между панелями — сливает трассы целей от отдельных панелей в единую бесшовную круговую картину для индикатора, так что дрон, пересекающий границу панелей, никогда не становится новой отметкой;
- Распределение навигационных данных — поскольку все четыре панели используют один GNSS/INS, плата транслирует вектор состояния движения процессору сигналов каждой панели, где он питает алгоритмы стабилизации углового положения, наведения луча и доплеровской компенсации.
Внутри панели: от антенного элемента до процессора сигналов
Каждая панель — самодостаточная активная ФАР. Если приблизить одну панель, видна классическая цепочка AESA плюс интерфейсы данных о движении, которые и делают её способной к OTM.
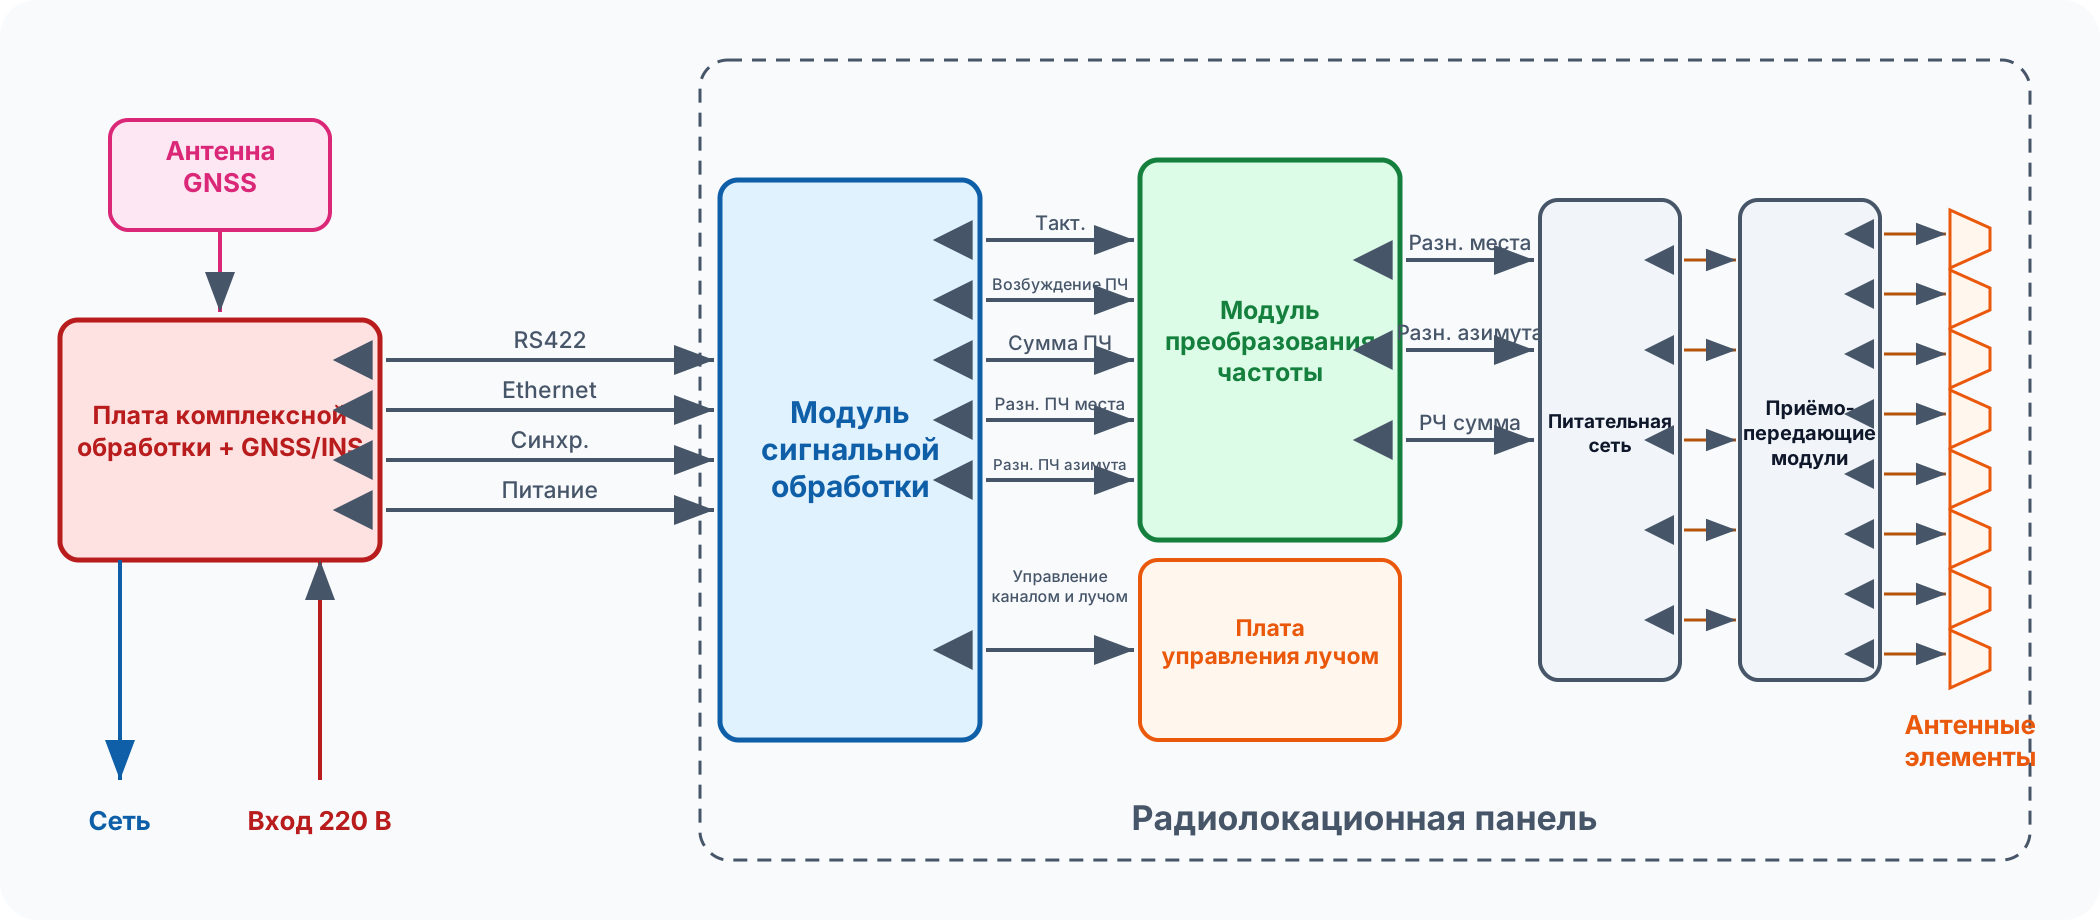
Антенные элементы излучают через приёмопередающие модули (T/R), которые под управлением магистрали управления лучом обеспечивают усиление мощности на передачу и малошумящее усиление на приём. Распределительная сеть объединяет сигналы элементов в суммарный и разностные каналы (азимутально-разностный и угломестно-разностный), необходимые для моноимпульсной оценки углов. Модуль преобразования частоты переносит сигнал между радиочастотой и промежуточной частотой в обоих направлениях. Наконец, модуль обработки сигналов формирует зондирующий сигнал, оцифровывает суммарный и разностные каналы ПЧ и выполняет всю цепочку обнаружения — включая, что критически важно, компенсацию движения.
Обратите внимание на интерфейсы слева на схеме: процессор сигналов панели получает соединения RS422 и Ethernet с интегрированной процессорной платой, сигнал синхронизации и питание. Навигационные данные, на которых работает компенсация, приходят по этому пути — транслируемые от единого общего GNSS/INS. Отдельного инерциального датчика на панель нет: один высококачественный опорный источник движения, жёстко закреплённый, обслуживает всю решётку. Благодаря этому все четыре панели привязаны к одному и тому же решению по движению — именно это позволяет затем слить их измерения в единую когерентную трассовую картину.
Цепочка компенсации движения: FPGA и GPU работают вместе
Компенсация — это не один алгоритм, а конвейер, и живёт он там же, где современный радар размещает всё остальное: в программно-определяемой цифровой аппаратуре. Цепочка обработки разделена между FPGA (ПЛИС — для детерминированных задач на частоте дискретизации) и GPU (ГП — для ресурсоёмкой пакетной обработки).
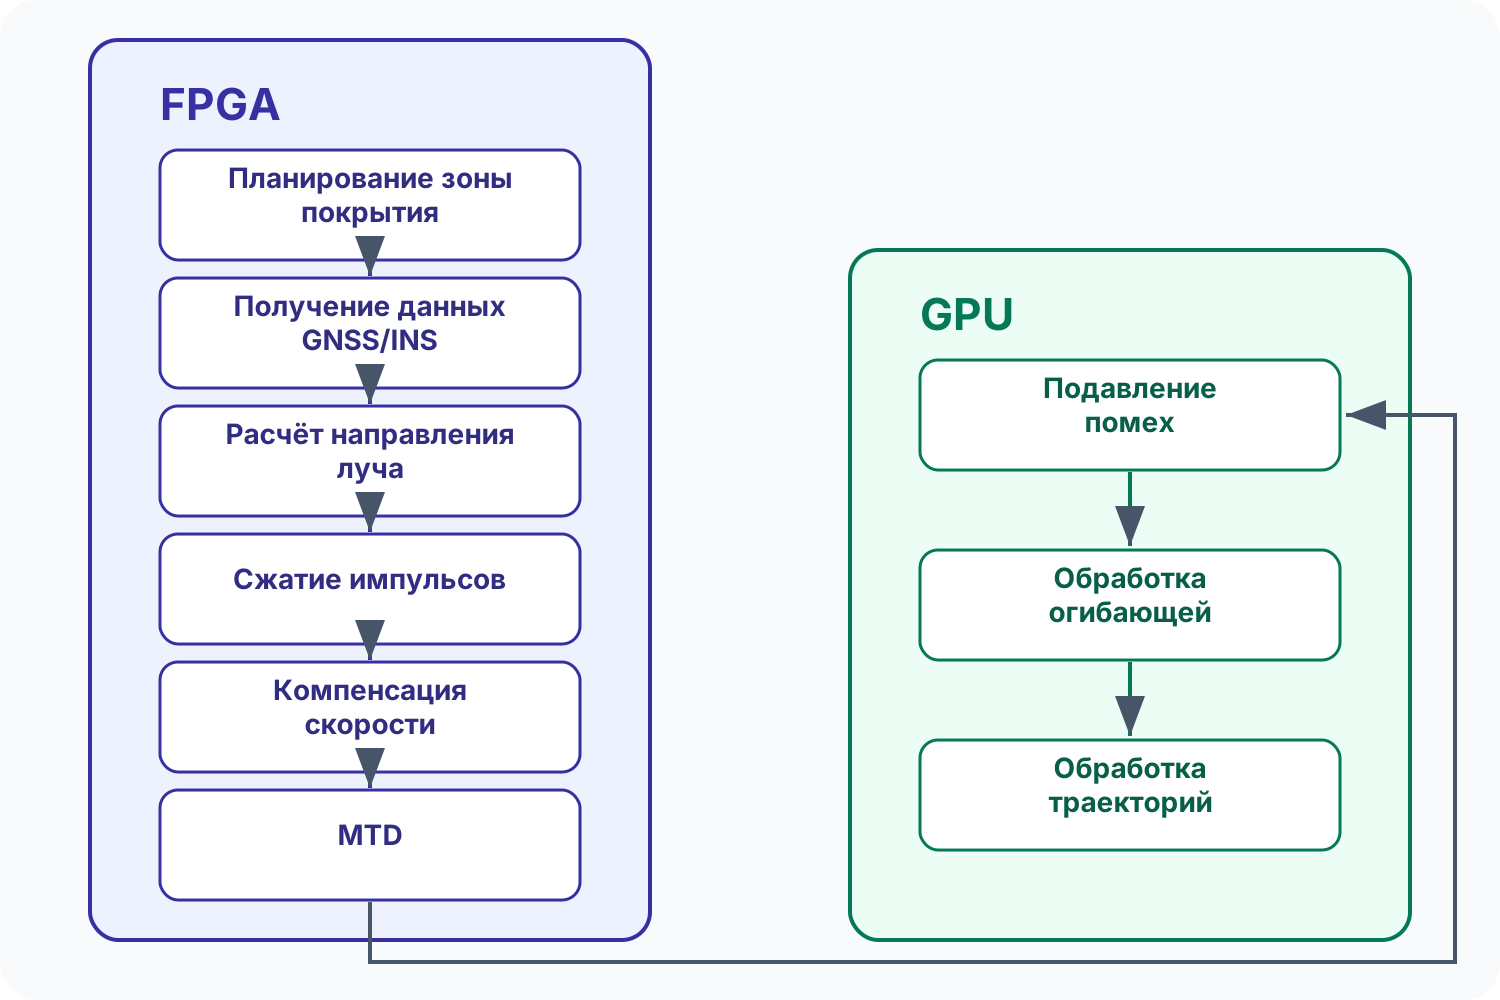
Пройдём цепочку этап за этапом:
1. Планирование зоны обзора. Программное обеспечение задания определяет, какой азимутально-угломестный регион должна перекрывать каждая панель: протяжённость по углу места, шкала дальности и частота обновления настраиваются программно, поэтому профиль колонны (большая дальность вперёд, акцент на малых углах места) может отличаться от профиля судна.
2. Приём навигационных данных. Процессор считывает текущий вектор состояния движения из потока GNSS/INS: вектор скорости ENU, тангаж/крен/рыскание и координаты — с метками времени, чтобы компенсация применялась ровно к тому интервалу когерентной обработки, к которому нужно.
3. Расчёт наведения луча. Используя мгновенное угловое положение, процессор пересчитывает фазовые установки для каждого луча так, чтобы лучи смотрели туда, куда указывает Земля, а не туда, куда их разворачивает качающаяся платформа. Это стабилизация углового положения в её электронной форме: управление лучом решётки поглощает тангаж и крен платформы в реальном времени, сохраняя заявленное покрытие по углу места, даже когда машину раскачивает. Моноимпульсные измерения углов аналогично разворачиваются обратно в стабилизированную систему координат.
4. Сжатие импульсов. Принятые эхо-сигналы проходят согласованную фильтрацию для восстановления разрешения по дальности — идентично стационарной работе.
5. Компенсация скорости. Это специфическое для OTM сердце цепочки. Для каждого направления луча процессор вычисляет радиальную скорость платформы вдоль линии визирования этого луча и прикладывает противоположный поворот фазы к принятым отсчётам. Эффект для данных разителен: помеховые отражения от земли, которые движение платформы размазало по доплеровскому спектру, сдвигаются обратно туда, где им положено быть, — в область нулевого доплеровского сдвига, — тогда как истинные движущиеся цели сохраняют свои подлинные доплеровские подписи относительно земли. То, что было мигрирующим гребнем помех, снова становится стационарным пиком помех.
6. СДЦ (MTD — селекция движущихся целей / Moving Target Detection). Далее доплеровская фильтрация отделяет цели от помех обычным способом — но теперь на скомпенсированном спектре, в котором это разделение действительно существует. Без предыдущего этапа гребёнка фильтров столкнулась бы с помехами именно в тех каналах, где живут медленные дроны; с ней эти каналы чисты.
7. Подавление помех. Остаточные отражения от земли, моря и метеообразований подавляются адаптивно, а карта помех непрерывно перестраивается, следуя за движущейся сценой.
8. Обработка огибающей. Формируются и порогово обрабатываются огибающие обнаружения, порождая исходные отметки.
9. Трассовая обработка. Отметки ассоциируются в трассы, фильтруются и передаются функции объединения — где картины четырёх панелей сливаются в одну, — и далее на индикатор оператора, который наносит каждую отметку в истинных географических координатах.
Практический смысл разделения FPGA+GPU — модернизируемость: поскольку компенсация программная, улучшения моделей стабилизации, обработки помех или классификации поставляются как обновления прошивки, а не как аппаратные доработки. Программно-определяемая модульная архитектура радара — с переносом тяжёлой обработки данных на высокопроизводительную платформу реального времени — это то, что вообще делает возможным OTM-вариант стационарной РЛС.
Исходный уровень характеристик: четырёхгранное семейство
OTM — это конфигурация стандартной четырёхгранной линейки, а не отдельный продукт. Мобильный вариант наследует характеристики обнаружения своего стационарного собрата, а компенсация движения затем работает над тем, чтобы сохранить как можно большую их часть на ходу. Семейство охватывает девять моделей в диапазонах X и Ku — от ближней точечной обороны до дальнего наблюдения больших территорий:
| Модель | Диапазон | Дальность обнаружения дрона (ЭПР 0,01 м²) | Масса нетто | Потребляемая мощность |
|---|---|---|---|---|
| CR-PX10C | X | ≥1,5 км | ≤45 кг | ≤600 Вт |
| CR-PX15C | X | ≥3 км | ≤55 кг | ≤1100 Вт |
| CR-PK13C | Ku | ≥3 км | ≤77 кг | ≤1400 Вт |
| CR-PX07C | X | ≥5 км | ≤80 кг | ≤1400 Вт |
| CR-PK05C | Ku | ≥5 км | ≤80 кг | ≤1600 Вт |
| CR-PX08C | X | ≥8 км | ≤90 кг | ≤2500 Вт |
| CR-PX16C | X | ≥8 км | ≤130 кг | ≤2400 Вт |
| CR-PK14C | Ku | ≥8 км | ≤120 кг | ≤3500 Вт |
| CR-PX11C | X | ≥10 км | ≤125 кг | ≤5500 Вт |
Общее для всех девяти: мгновенное покрытие 360° по азимуту с углом места 0°–60° (настраивается под задачу), всепогодная импульсно-доплеровская работа против низких, медленных и малых целей, сопровождение в режиме TAS с ёмкостью не менее 500 трасс, ИИ-классификация дронов, птиц, людей и техники по микродоплеровским и трассовым признакам, выход RJ45 гигабитный Ethernet, питание AC 220 В / DC 24 В, рабочий диапазон температур от −40 °C до +70 °C и защита IP66. Масса и потребление — практические критерии выбора для мобильной интеграции: лёгкий автомобиль или мачтовый прицеп потянут модели 45–80 кг, а патрульный катер или тяжёлая тактическая машина способны нести класс 8–10 км.
Два свойства заслуживают акцента именно в контексте OTM. Во-первых, никаких вращающихся частей: у четырёхгранной решётки нет поворотного устройства, чья инерция боролась бы с движением платформы, и нет периода обзора, в течение которого компенсации приходилось бы экстраполировать, — каждое направление освещается непрерывно, поэтому стабилизация действует везде и всегда. Во-вторых, единый общий опорный источник движения: один GNSS/INS, жёстко закреплённый на решётке, обслуживает все четыре панели, поэтому объединённая круговая картина компенсируется по одному согласованному решению о движении, а не по четырём независимым.
Проверка OTM: как выглядит хорошая компенсация
Как понять, что компенсация движения работает? Теория даёт чёткую, наблюдаемую подпись — и её стоит понять ещё до того, как вы посмотрите демонстрацию, потому что она подсказывает, о чём спрашивать.
Каноническое доказательство — карта «дальность–доплер» (RD-карта): двумерный график интенсивности мощности эхо-сигнала по стробам дальности и доплеровским каналам. Рассмотрим радар, который едет по дороге и смотрит вбок на местность:
- До компенсации неподвижные отражения от земли не сидят на нулевом доплеровском сдвиге. Поскольку каждый участок поверхности имеет свой угол относительно вектора скорости, его кажущаяся радиальная скорость различается, и гребень помех мигрирует по доплеровской оси в ненулевые каналы — ровно в те каналы, где должен обнаруживаться медленный дрон. На нескомпенсированной RD-карте видна широкая наклонная полоса помех, и любая слабая цель рядом с ней невосстановима.
- После компенсации скорости радиальное движение платформы вдоль каждого луча вычтено. Гребень помех схлопывается обратно на нулевой доплеровский канал, где его снимает обычная фильтрация СДЦ. Скомпенсированная RD-карта показывает узкий пик помех на нулевом доплеровском сдвиге — и, чётко в стороне от него, подлинные пики целей, энергия и положение которых не затронуты коррекцией.
Два теоретических момента стоит отметить. Во-первых, компенсация — это поворот фазы, а не фильтр: она возвращает весь спектр назад, ничего не вырезая, и именно поэтому истинные цели сохраняются — грамотно построенная цепочка не выбивает режектором и не снижает чувствительность доплеровской области возле помех. Во-вторых, качество компенсации ограничено опорным источником движения: остаточная ошибка углового положения напрямую превращается в остаточную ошибку наведения, а остаточная ошибка скорости — в остаточное размытие помех. Вот почему важны жёсткое крепление IMU к панелям и объединённое решение GNSS/INS — и почему вопрос «инерциальный модуль какого класса вы используете?» — легитимный закупочный вопрос.
Далее проверка следует из теории. Убедительная демонстрация OTM сравнивает скомпенсированные и нескомпенсированные RD-карты, записанные в одном и том же заезде; прорабатывает геометрии, максимально нагружающие компенсацию, — цели, летящие навстречу направлению движения платформы (максимальный доплеровский сдвиг сближения) и вдогонку ему (минимальный относительный доплеровский сдвиг — случай, который легче всего проглатывается гребнем помех); и подтверждает, что трассы удерживаются непрерывно сквозь развороты платформы, когда направление визирования, а значит и решение компенсации, меняются быстрее всего. Если поставщик может показать, как помехи возвращаются на нулевой доплеровский сдвиг, пока сотрудничающий дрон удерживается на сопровождении через эти геометрии, — физика делает то, что обещает теория.
Задачи: где радар OTM окупается
Эскорт колонн и VIP-сопровождение. Движущаяся колонна не может остановиться, чтобы просканировать. Четырёхгранный радар OTM на головной или эскортной машине поддерживает непрерывный низковысотный купол вокруг построения, давая от секунд до минут предупреждения против FPV-дронов и БПЛА самолётного типа — причём класс 5 км даёт практичный баланс дальности, массы и энергопотребления для лёгких тактических автомобилей.
Патрульные катера и береговые суда. Судно на волнении — постоянно движущаяся платформа даже на якоре. Стабилизация углового положения поглощает крен и килевую качку, компенсация скорости обрабатывает ход и дрейф судна, а герметичная аппаратура IP66 с диапазоном от −40 °C до +70 °C соответствует морской среде. Патрулирование гаваней, подходы к морским платформам и речная безопасность — всё выигрывает.
Мобильные пограничные и контрольно-пропускные подразделения. Пограничное наблюдение всё чаще требует оперативного перемещения вдоль рубежа. Автомобильный комплекс, обнаруживающий во время перебазирования, закрывает провалы в покрытии, которые возникают именно в момент перемещения статичной системы — момент, который выбрал бы противник.
Охрана мероприятий и быстрое реагирование. Для временных развёртываний вокруг стадионов, саммитов или инцидентов система «подъехал — работает», уже эффективная в процессе выдвижения на позицию, сжимает время развёртывания и сохраняет защиту непрерывной от прибытия до отбытия.
Оценка радара OTM: чек-лист покупателя
Заявления об OTM легко напечатать и трудно проверить. Эти вопросы отделяют инженерную реальность от буклетного языка:
- Что служит опорой по движению? Ищите интегрированный GNSS/INS (а не голый GPS-приёмник) с IMU, жёстко связанным с антенной конструкцией. Спросите, как угловое положение распределяется на каждую панель или канал.
- Где происходит компенсация? Она должна быть внутри когерентной цепочки обработки (до СДЦ), а не косметикой на стороне индикатора. «Мы фильтруем это в трассовом обработчике» — это не компенсация движения.
- Что происходит со спектром помех? Попросите показать карты «дальность–доплер» до и после компенсации из одного и того же заезда. Помехи должны возвращаться на нулевой доплеровский канал при сохранении целей.
- Какие геометрии испытывались? Встречные и попутные пролёты целей плюс развороты платформы нагружают совершенно разные части цепочки компенсации.
- Программно-определяемая ли архитектура? Обработка на FPGA/GPU означает, что алгоритмы компенсации улучшаются прошивками; реализации на фиксированной аппаратуре устаревают быстро.
- Что унаследовано от стационарной модели? OTM должна быть конфигурацией проверенного радара, сохраняющей его дальность обнаружения, трассовую ёмкость и стек классификации, — а не специальным вариантом с заниженными характеристиками.
- Габариты интеграции. Масса, потребляемая мощность и число разъёмов решают, какие машины или мачты способны нести систему. Вход DC 24 В заметно упрощает интеграцию в автомобиль.
Часто задаваемые вопросы
Что означает «радар в движении» (OTM)? Это означает, что радар сохраняет характеристики обнаружения, сопровождения и классификации, пока его несущая платформа — автомобиль, судно или другой носитель — сама движется, вместо того чтобы требовать остановки и стабилизации перед началом работы.
Почему нельзя просто прикрутить обычный стационарный радар к грузовику? Потому что движение платформы размазывает помеховые отражения от земли по доплеровскому спектру (миграция помех), наклоняет наведение луча через изменения углового положения и искажает измерения скорости цели. Без компенсации движения на основе GNSS/INS, встроенной в цепочку обработки сигналов, стационарная РЛС на автомобиле практически слепа к тем медленным низким целям, для обнаружения которых её покупали.
Что такое GNSS/INS и зачем он радару OTM? GNSS/INS — это объединённый навигационный модуль, сочетающий спутниковое позиционирование с инерциальным измерительным блоком. Он выдаёт в реальном времени трёхмерную скорость платформы, углы ориентации (тангаж, крен, рыскание) и координаты. Процессор радара использует эти данные для электронной стабилизации наведения луча и для вычитания собственного движения платформы из доплеровского спектра — двух коррекций, которые делают возможным обнаружение на ходу.
Работают ли вращающиеся радары на движущихся платформах? Радарам с механическим сканированием на ходу приходится труднее: инерция поворотного устройства борется с движением платформы, стабилизация требует следящего контура, а каждое направление просматривается лишь раз за период обзора. Неподвижные четырёхгранные решётки освещают каждое направление непрерывно и стабилизируются чисто программно — поэтому именно они являются предпочтительной архитектурой OTM.
Равны ли характеристики OTM стационарным? Мобильная конфигурация наследует характеристики обнаружения своего стационарного собрата, и хорошая компенсация сохраняет подавляющую их часть. Остаточная деградация ограничена качеством опорного источника движения и цепочки компенсации — поэтому имеют значение класс GNSS/INS и жёсткость установки.
Какие радары Cyrentis поддерживают развёртывание на ходу? Всё четырёхгранное семейство — CR-PX10C, CR-PX15C, CR-PK13C, CR-PX07C, CR-PK05C, CR-PX08C, CR-PX16C, CR-PK14C и CR-PX11C, охватывающее классы обнаружения дронов от 1,5 км до 10 км в диапазонах X и Ku, — может поставляться в конфигурации для мобильной платформы с компенсацией движения GNSS/INS.
Итог
Радар в движении — это не галочка в списке функций; это цепь инженерных решений: жёсткий опорный источник движения, стабилизированное по угловому положению управление лучом, доплеровская компенсация скорости до СДЦ и программно-определяемая вычислительная платформа, которая всё это несёт. Четырёхгранные АФАР — то место, где эту цепь проще всего построить хорошо: ничего не вращается, и каждое направление всегда под наблюдением.
Если вы планируете возможность эскорта колонн, патрулирования на судах или мобильного пограничного наблюдения, свяжитесь с нашей командой по поводу мобильной конфигурации четырёхгранного семейства или изучите отдельные модели — от 1,5-километровой CR-PX10C до 10-километровой CR-PX11C — в нашей линейке продуктов.
Нужна противодроновая РЛС для вашего объекта?
РЛС низковысотного наблюдения серии CR обнаруживают дроны с ЭПР 0,01 м² на дальности 3–10 км и классифицируют цели по микродоплеровским признакам — каждая трасса выдаётся с классом цели и достоверностью.