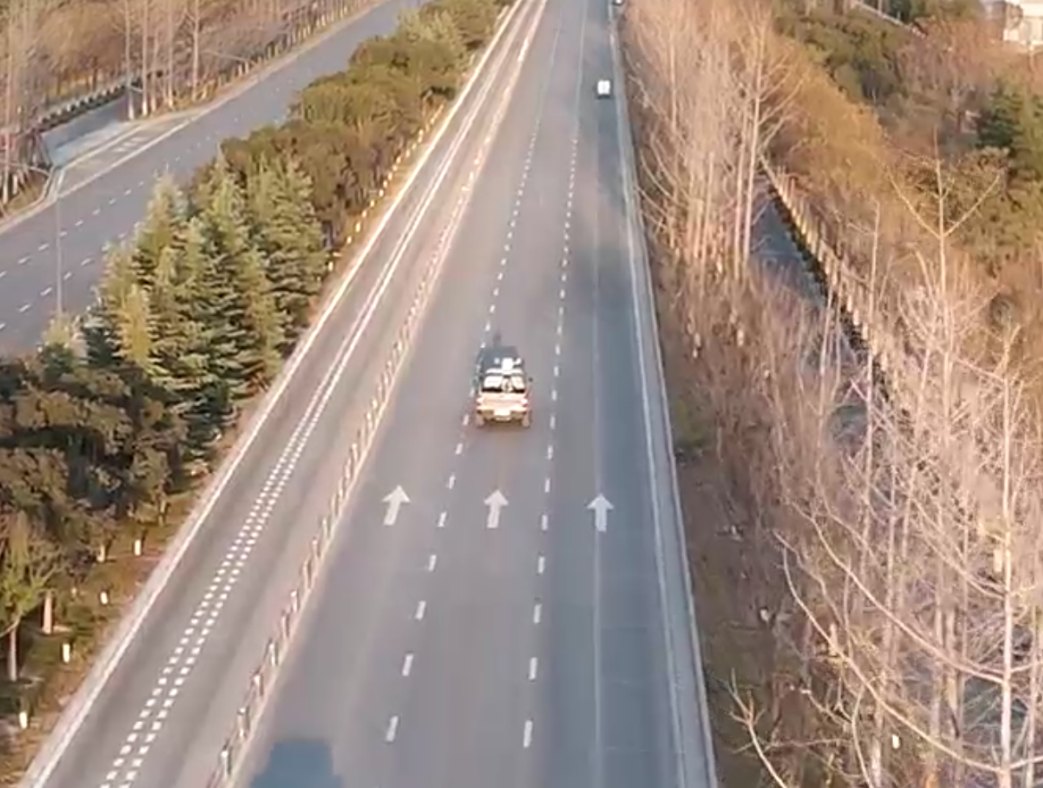
الرادار المضاد للطائرات المسيّرة الذي لا يعمل إلا وهو متوقف يترك ثغرة بالضبط حيث تحتاج الوحدات المتنقلة إلى الحماية أكثر من غيرها. فالقوافل وزوارق الدورية ونقاط الحدود المتنقلة وفرق الاستجابة السريعة تشترك جميعها في المشكلة ذاتها: ما إن تتحرك حتى يصاب رادار المراقبة التقليدي إما بالعمى أو بالغرق في تشويش أرضي من صنع حركته ذاتها. الرادار أثناء الحركة — ويُختصر عادةً بـ OTM (on the move) — هو الحل الهندسي لهذه المعضلة: رادار يواصل كشف الأهداف المنخفضة الارتفاع وتتبعها وتصنيفها بينما المنصة التي تحمله تسير أو تبحر أو تناور.
هذا المقال جولة تقنية في كيفية تنفيذ قدرة OTM فعلياً على رادار رباعي الأوجه بمصفوفة طورية. سنتناول لماذا تعطّل حركة المنصة فيزياء الرادار، وكيف تعيد وحدة الملاحة بالقصور الذاتي GNSS/INS توازنها، وكيف تُنظَّم سلسلة التعويض عبر معالجَي FPGA وGPU، وما الأداء الذي تقدمه عائلة الرادارات رباعية الأوجه الثابتة كخط أساس للتهيئة المتنقلة، وكيف يُتحقق من تعويض الحركة نظرياً وعملياً. سواء كنت تقيّم راداراً مضاداً للطائرات المسيّرة محمولاً على مركبة أو تصمّم مفهوم مراقبة متنقلة للارتفاعات المنخفضة، فهذه هي المصطلحات والنموذج الذهني الذي تحتاج إليه.
لماذا تعطّل حركة المنصة الرادار التقليدي
يقيس الرادار النبضي دوبلر الأهداف بمقارنة طور الأصداء المتعاقبة. وأي شيء يخلّ بتلك العلاقة الطورية يُضعف الكشف. والمنصة المتحركة تخلّ بها بثلاث طرق متميزة.
أولاً، إزاحة دوبلر الناتجة عن حركة الرادار ذاته تلوّث طيف التشويش الأرضي. عندما يتحرك الرادار نفسه، يكتسب كل جسم ثابت على الأرض — المباني والتضاريس والغطاء النباتي والأسوار — سرعة شعاعية ظاهرية بالنسبة إلى المستشعر. فبدلاً من أن يتجمع طيف التشويش الأرضي حول دوبلر الصفر، يتمدد على نطاق من ترددات دوبلر يعتمد على سرعة المنصة واتجاه نظر كل حزمة. أما الأهداف البطيئة كالطائرات المسيّرة المحلّقة أو المنخفضة الطيران، التي تتميز عادةً تحديداً لأن دوبلر الخاص بها يختلف عن الأرض الساكنة، فتُدفن الآن داخل حيّز تشويش متحرك. تُسمى هذه الظاهرة هجرة التشويش (clutter migration)، وهي السبب الأكبر على الإطلاق لفشل رادار مضبوط على العمل الثابت عند تركيبه على مركبة.
ثانياً، تغيّرات الوضعية تُفسد توجيه الحزمة. المركبة التي تتمايل طولياً فوق أرض وعرة أو الزورق الذي يتمايل عرضياً في الأمواج يغيّران باستمرار اتجاه الإطار المرجعي للهوائي. فالحزمة التي كان يُفترض أن تضيء ارتفاع 5° قد تشير فعلياً إلى 3° أو 7°. تفتح فجوات التغطية وتُغلق بإيقاع متكرر، وترث قياسات الزاوية أحادية النبضة الحركة الزاوية للمنصة، ويتوقف مدى تغطية الارتفاع المعلن في ورقة المواصفات عن وصف الواقع.
ثالثاً، سرعة الهدف المقاسة لم تعد نسبية إلى الأرض. إن دوبلر الذي يقيسه الرادار هو السرعة الشعاعية النسبية بين المستشعر والهدف. ولمعرفة ما إذا كان الأثر طائرة مسيّرة تقترب من القافلة أم عموداً ثابتاً يبتعد خلفها، يجب طرح متجه سرعة المنصة نفسها من كل قياس — باستمرار، ولكل اتجاه حزمة.
تشترك المشكلات الثلاث في سبب جذري واحد، وبشكل ملائم، في علاج واحد: يحتاج الرادار إلى إجابة دقيقة ولحظية عن السؤال «كيف أتحرك الآن؟» — ويجب أن يُدمج تلك الإجابة في توجيه الحزمة ومعالجة الإشارة في كل فترة معالجة متماسكة.
المرجع الحركي: الملاحة المدمجة GNSS/INS
المكوّن الممكِّن للرادار أثناء الحركة هو وحدة الملاحة المدمجة GNSS/INS — مستقبل أقمار صناعية مدمج مع وحدة قياس قصور ذاتي (IMU). ومثبتة بصلابة داخل مجموعة الرادار، تُخرج باستمرار الحالة الحركية الكاملة للمنصة:
- متجه السرعة ثلاثي الأبعاد في إطار الملاحة (شرق–شمال–أعلى، ENU)، ليعرف المعالج بدقة مدى سرعة انتقال المستشعر في كل اتجاه؛
- زوايا الوضعية الكاملة — الانحدار الطولي (pitch) والانحدار العرضي (roll) والانعراج (yaw) — ليعرف المعالج كيف يميل إطار الهوائي وإلى أين يتجه في كل لحظة؛
- الموقع عالي الدقة (خط العرض وخط الطول والارتفاع)، الذي يرسّخ المسارات على الخريطة ويتيح للمشغّل رؤية مواقع الآثار بمقاييس مطلقة، وليس فقط نسبةً إلى مستشعر متحرك.
تتكامل قناتا الأقمار الصناعية والقصور الذاتي مع بعضهما. يوفر GNSS سرعة وموقعاً مطلقين خاليين من الانحراف التراكمي، لكن بمعدلات تحديث متواضعة ومع قابلية للتأثر بالحجب؛ بينما توفر IMU بيانات زاوية وتسارعية عالية المعدل تردم فجوات GNSS وتلتقط ديناميكيات الوضعية السريعة، مقابل انحراف تراكمي ناتج عن التكامل. والمخرَج المدمج سلس وسريع ومطلق — وهو بالضبط ما يحتاج إليه التعويض اللحظي.
تفصيلة ميكانيكية واحدة بالغة الأهمية هنا: الألواح الهوائية الأربعة ووحدة الدمج التي تحوي GNSS/INS مرتبطة ببعضها بصلابة عبر حامل معدني، بحيث تعكس المعدلات الزاوية والتسارعات التي تقيسها IMU فعلاً حركة فتحات الهوائي. فأي مرونة أو ارتداد ميكانيكي بين IMU والألواح سيظهر على شكل اهتزاز غير معوَّض في الحزمة. لذلك فإن أداء OTM خاصية هندسية إنشائية بقدر ما هو خاصية معالجة إشارة.
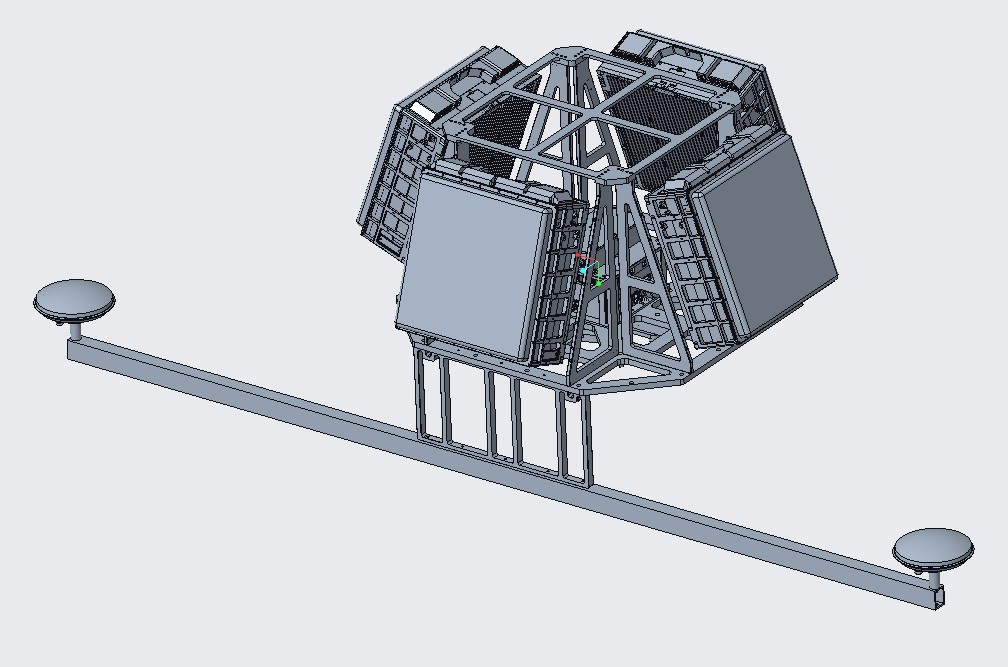
معمارية نظام الرادار رباعي الأوجه أثناء الحركة
يتكون الرادار رباعي الأوجه بتهيئة OTM من أربعة عناصر رئيسية: الألواح الهوائية، ووحدة التحكم المدمجة (التي تستضيف GNSS/INS)، ووحدة الطاقة، وهوائيات GNSS.
يغطي كل لوح من الألواح الأربعة قطاعاً سمتياً بعرض 90°، موفراً تغطية لحظية بزاوية 360° دون أي دوران ميكانيكي — وهي خاصية جوهرية لتقنية OTM كما سنرى. ويتلقى كل لوح أربع خدمات من وحدة التحكم المدمجة عبر كابل مدمج: الطاقة (توزيع 24 فولت)، والشبكة (إيثرنت جيجابت للتحكم وبيانات الأهداف)، والمزامنة (بحيث تُرسِل الألواح الأربعة وتستقبل جميعها ضمن قاعدة زمنية متماسكة)، وتدفق بيانات GNSS/INS. خارجياً، تتصل الوحدة بمصدر طاقة المنصة، وبمنصة تحكم المشغّل عبر كابل شبكة واحد، وبمنفذ صيانة لأغراض الفحص.
وحدة التحكم المدمجة هي مركز حركة النظام. تنفذ لوحة المعالجة فيها خمس وظائف تجعل الألواح الأربعة تتصرف كرادار واحد:
- توزيع الطاقة — تستقبل دخل 24 فولت وتغذي الألواح الأربعة كلها من نقطة واحدة؛
- مزامنة النظام — تولّد المرجع التوقيتي الذي يحافظ على تماسك الألواح مع بعضها؛
- الاتصالات — تستقبل معلمات التحكم من منصة المشغّل وتوزعها على كل لوح؛
- دمج المسارات بين الألواح — تدمج مسارات الأهداف الخاصة بكل لوح في صورة مسار واحدة سلسة بزاوية 360° للعرض، بحيث لا تتحول طائرة مسيّرة تعبر حدود لوحين أبداً إلى أثر جديد؛
- توزيع بيانات الملاحة — لأن الألواح الأربعة تتشارك وحدة GNSS/INS واحدة، تبث اللوحة الحالة الحركية إلى معالج الإشارة في كل لوح، حيث تغذي خوارزميات تثبيت الوضعية وتوجيه الحزمة وتعويض دوبلر.
داخل اللوح: من عنصر الهوائي إلى معالج الإشارة
كل لوح هو مصفوفة طورية نشطة (AESA) مكتفية ذاتياً. وبالتقريب إلى داخل لوح واحد تظهر سلسلة AESA التقليدية، مضافاً إليها واجهات البيانات الحركية التي تجعله قادراً على العمل أثناء الحركة.
تشع عناصر الهوائي عبر وحدات الإرسال/الاستقبال T/R، التي تتولى تضخيم القدرة عند الإرسال والتضخيم منخفض الضوضاء عند الاستقبال تحت سيطرة اللوحة الخلفية للتحكم بالحزمة. تجمع شبكة التغذية إشارات العناصر في قنوات المجموع والفرق (فرق السمت وفرق الارتفاع) التي يتطلبها تقدير الزاوية أحادي النبضة. تترجم وحدة تحويل التردد بين تردد الراديو RF والتردد المتوسط IF في الاتجاهين. وأخيراً، تولّد وحدة معالجة الإشارة الموجة المرسَلة، وترقمن قنوات المجموع والفرق المتوسطة التردد، وتنفذ سلسلة الكشف بأكملها — بما فيها، وبشكل جوهري، تعويض الحركة.
لاحظ الواجهات على يسار المخطط: يستقبل معالج إشارة اللوح اتصالات RS422 والإيثرنت من لوحة المعالجة المدمجة، وإشارة المزامنة، والطاقة. وتصل بيانات الملاحة التي تقود التعويض عبر هذا المسار، مذاعةً من وحدة GNSS/INS المشتركة الواحدة. لا يوجد مستشعر قصور ذاتي لكل لوح — بل مرجع حركي واحد عالي الجودة، مثبت بصلابة، يخدم المصفوفة كلها. وهذا يبقي الألواح الأربعة مرجّعة إلى نفس الحل الحركي، وهو ما يسمح بدمج قياساتها لاحقاً في صورة مسار واحدة متماسكة.
سلسلة تعويض الحركة: FPGA وGPU يعملان معاً
التعويض ليس خوارزمية واحدة بل خط معالجة متكامل، ويعيش حيث يضع الرادار الحديث كل شيء آخر: في عتاد رقمي معرَّف بالبرمجيات. وتُقسَّم سلسلة المعالجة بين FPGA (للمهام الحتمية بمعدل العينات) وGPU (للمعالجة الدفعية كثيفة الإنتاجية).
بالسير في السلسلة مرحلة بمرحلة:
1. تخطيط التغطية. تحدد برمجيات المهمة منطقة السمت/الارتفاع التي يجب أن يغطيها كل لوح — فمدى الارتفاع ومقياس المسافة ومعدل التحديث كلها قابلة للضبط برمجياً، بحيث يمكن أن يختلف ملف القافلة (مدى بعيد أماماً، وتركيز على الارتفاعات المنخفضة) عن ملف الزورق.
2. اقتناء بيانات الملاحة. يستوعب المعالج الحالة الحركية الراهنة من تدفق GNSS/INS: متجه السرعة ENU، وزوايا الانحدار الطولي/العرضي/الانعراج، والموقع — مختومة زمنياً بحيث ينطبق التعويض على الفترة المتماسكة الصحيحة بالضبط.
3. حساب توجيه الحزمة. باستخدام الوضعية اللحظية، يعيد المعالج حساب إعدادات الطور لكل حزمة بحيث تشير الحزم إلى حيث تقول الأرض إنها يجب أن تشير، لا إلى حيث تضعها المنصة المائلة. هذا هو تثبيت الوضعية بصورته الإلكترونية: يمتص توجيه حزمة المصفوفة الانحدار الطولي والعرضي للمنصة لحظياً، حافظاً تغطية الارتفاع المعلنة سليمة بينما تتمايل المركبة. وبالمثل تُدار قياسات الزاوية أحادية النبضة عائدةً إلى الإطار المرجعي المستقر.
4. ضغط النبضة. تُرشَّح الأصداء المستقبَلة بالمرشح المطابق لاستعادة دقة المسافة — وهي مطابقة تماماً للعمل في الموقع الثابت.
5. تعويض السرعة. هذه هي النواة الخاصة بتقنية OTM في السلسلة. لكل اتجاه حزمة، يحسب المعالج السرعة الشعاعية للمنصة على امتداد خط نظر تلك الحزمة ويطبق إدارة طور معاكسة على العينات المستقبَلة. والتأثير على البيانات دراماتيكي: التشويش الأرضي، الذي كانت حركة المنصة قد مدّدته عبر طيف دوبلر، يُزاح عائداً إلى حيث يجب أن يكون — منطقة دوبلر الصفر — بينما تحتفظ الأهداف المتحركة الحقيقية ببصمات دوبلر الأصلية النسبية إلى الأرض. فما كان حيّز تشويش مهاجراً يصبح مجدداً سنَّ تشويش ثابتاً.
6. كشف الأهداف المتحركة MTD. يفصل ترشيح دوبلر بعد ذلك الأهداف عن التشويش بالطريقة المعتادة — لكن الآن على طيف معوَّض يوجد فيه الفصل فعلاً. فبدون المرحلة السابقة، سيواجه بنك المرشحات تشويشاً في القنوات ذاتها التي تعيش فيها الطائرات المسيّرة البطيئة؛ ومعها تكون تلك القنوات نظيفة.
7. كبح التشويش. تُكبَح الأصداء الأرضية والبحرية والجوية المتبقية بشكل تكيفي، مع إعادة بناء خريطة التشويش باستمرار لمواكبة المشهد المتحرك.
8. معالجة الغلاف. تُشكَّل أغلفة الكشف وتُطبَّق عليها العتبات، منتجةً النقاط الخام.
9. معالجة المسارات. تُربَط النقاط في مسارات، وتُرشَّح، وتُمرَّر إلى وظيفة الدمج — حيث تندمج صور الألواح الأربعة في صورة واحدة — ثم إلى شاشة المشغّل التي ترسم كل أثر بإحداثيات جغرافية حقيقية.
الدلالة العملية لتقسيم FPGA+GPU هي قابلية الترقية: لأن التعويض برمجي، فإن التحسينات في نماذج التثبيت أو معالجة التشويش أو التصنيف تصل كتحديثات برامج ثابتة (firmware)، لا كتعديلات عتادية. إن معمارية الرادار المعرفة بالبرمجيات والمركّبة من وحدات — التي تنقل المعالجة الثقيلة للبيانات إلى منصة عالية الأداء تعمل بالزمن الحقيقي — هي ما يجعل نسخة OTM من رادار موقع ثابت ممكنة أصلاً.
خط أساس الأداء: عائلة الرادارات رباعية الأوجه
OTM هي تهيئة من خط الإنتاج القياسي رباعي الأوجه وليست منتجاً منفصلاً. فالنسخة المتنقلة ترث أداء الكشف من شقيقتها الثابتة؛ ثم يعمل تعويض الحركة على الحفاظ على أكبر قدر ممكن من ذلك الأداء أثناء حركة المنصة. تمتد العائلة عبر تسعة طرازات في نطاقَي X وKu، من الدفاع النقطي قصير المدى إلى المراقبة واسعة النطاق بعيدة المدى:
| الطراز | النطاق | مدى كشف الطائرات المسيّرة (RCS 0.01 m²) | الوزن الصافي | استهلاك الطاقة |
|---|---|---|---|---|
| CR-PX10C | X | ≥1.5 km | ≤45 kg | ≤600 W |
| CR-PX15C | X | ≥3 km | ≤55 kg | ≤1100 W |
| CR-PK13C | Ku | ≥3 km | ≤77 kg | ≤1400 W |
| CR-PX07C | X | ≥5 km | ≤80 kg | ≤1400 W |
| CR-PK05C | Ku | ≥5 km | ≤80 kg | ≤1600 W |
| CR-PX08C | X | ≥8 km | ≤90 kg | ≤2500 W |
| CR-PX16C | X | ≥8 km | ≤130 kg | ≤2400 W |
| CR-PK14C | Ku | ≥8 km | ≤120 kg | ≤3500 W |
| CR-PX11C | X | ≥10 km | ≤125 kg | ≤5500 W |
المشترك بين الطرازات التسعة كلها: تغطية سمتية لحظية 360° مع تغطية ارتفاع 0°–60° (قابلة للضبط حسب المهمة)، وتشغيل نبضي دوبلر في جميع الأحوال الجوية ضد الأهداف المنخفضة والبطيئة والصغيرة، وتتبع أثناء المسح TAS بسعة ≥500 مسار، وتصنيف بالذكاء الاصطناعي للطائرات المسيّرة والطيور والأشخاص والمركبات بناءً على خصائص دوبلر الدقيق (micro-Doppler) والمسار، ومخرج إيثرنت جيجابت RJ45، ودخل طاقة AC 220 V / DC 24 V، ومجال تشغيل من −40 °C إلى +70 °C، وحماية بيئية IP66. أرقام الوزن والطاقة هي المعايير العملية للاختيار عند الدمج المتنقل: فالمركبة الخفيفة أو المقطورة المثبتة على سارية سترجّح الطرازات من 45–80 كجم، بينما يمكن لزورق دورية أو مركبة تكتيكية ثقيلة حمل فئة 8–10 كم.
خاصيتان تستحقان التأكيد في سياق OTM. أولاً، غياب الأجزاء الدوّارة: لا يحتوي الرادار رباعي الأوجه على قاعدة دوران تقاوم قصورُها حركةَ المنصة، ولا على فترة مسح يضطر التعويض خلالها إلى الاستقراء — فكل اتجاه مضاء باستمرار، وبالتالي يسري التثبيت في كل مكان وطوال الوقت. ثانياً، مرجع حركي مشترك واحد: وحدة GNSS/INS واحدة مثبتة بصلابة على المصفوفة تخدم الألواح الأربعة كلها، بحيث تُعوَّض الصورة المدمجة بزاوية 360° على حل حركي واحد متسق بدلاً من أربعة حلول مستقلة.
التحقق من OTM: كيف يبدو التعويض الجيد
كيف تعرف أن تعويض الحركة يعمل؟ تقدم النظرية بصمة واضحة قابلة للملاحظة — ومن المفيد فهمها قبل مشاهدة أي عرض توضيحي، لأنها تخبرك بما يجب أن تطلبه.
الدليل المعياري هو خريطة المسافة-دوبلر (RD)، الرسم الثنائي الأبعاد لشدة قدرة الصدى مقابل بوابة المسافة وقناة دوبلر. لنتأمل راداراً يسير على طريق وينظر جانبياً نحو التضاريس:
- قبل التعويض، لا يستقر التشويش الأرضي الثابت عند دوبلر الصفر. ولأن كل بقعة أرض لها زاوية مختلفة بالنسبة إلى متجه السرعة، تتفاوت سرعتها الشعاعية الظاهرية، ويهاجر حيّز التشويش عبر محور دوبلر إلى قنوات غير صفرية — وهي بالضبط القنوات التي يجب كشف الطائرة المسيّرة البطيئة فيها. في خريطة RD غير المعوَّضة ترى شريط تشويش عريضاً مائلاً، وأي هدف ضعيف قريب منه يستحيل استرجاعه.
- بعد تعويض السرعة، تكون الحركة الشعاعية للمنصة على امتداد كل حزمة قد طُرحت. فينهار حيّز التشويش عائداً إلى قناة دوبلر الصفر، حيث يزيله ترشيح MTD القياسي. وتُظهر خريطة RD المعوَّضة سنَّ تشويش ضيقاً عند دوبلر الصفر — وبوضوح تام عنه، قمم الأهداف الحقيقية، دون أن تتأثر طاقتها أو مواقعها بالتصحيح.
نقطتان نظريتان جديرتان بالملاحظة. أولاً، التعويض إدارة طور وليس مرشحاً: فهو يعيد الطيف بأكمله إلى موضعه بدلاً من قطع أي جزء منه، ولهذا تُحفَظ الأهداف الحقيقية — فالسلسلة المصممة جيداً لا تُحدث ثلمة ولا تُضعف الحساسية في منطقة دوبلر القريبة من التشويش. ثانياً، جودة التعويض محدودة بجودة المرجع الحركي: فخطأ الوضعية المتبقي يتحول مباشرة إلى خطأ توجيه متبقٍ، وخطأ السرعة المتبقي إلى انتشار تشويش متبقٍ. ولهذا تهمّ صلابة التثبيت بين IMU والألواح وحل GNSS/INS المدمج، ولهذا يُعد سؤال «ما فئة INS التي تستخدمونها؟» سؤال شراء مشروعاً.
ثم يأتي التحقق تطبيقاً للنظرية. فالعرض المقنع لتقنية OTM يقارن خرائط RD المعوَّضة وغير المعوَّضة المسجلة في الجولة نفسها؛ ويختبر الهندسة التي تضغط على التعويض بأقسى درجة — أهدافاً تحلق عكس اتجاه سير المنصة (أقصى دوبلر اقتراب) ومع اتجاهها (أدنى دوبلر نسبي، وهي الحالة الأسهل ابتلاعاً من حيّز التشويش)؛ ويؤكد استمرار المسارات دون انقطاع خلال منعطفات المنصة، عندما يتغير اتجاه النظر وبالتالي حل التعويض بأسرع ما يكون. إذا استطاع المورّد أن يُظهر التشويش عائداً إلى دوبلر الصفر بينما تظل طائرة مسيّرة متعاونة متتبَّعة عبر تلك الهندسات، فإن الفيزياء تفعل ما تقول النظرية إنه يجب أن تفعله.
المهام: أين يثبت رادار OTM جدارته
مرافقة القوافل وكبار الشخصيات. الموكب المتحرك لا يمكنه التوقف ليمسح. فرادار OTM رباعي الأوجه على مركبة قيادة أو مرافقة يحافظ على فقاعة مراقبة منخفضة الارتفاع مستمرة حول التشكيل، موفراً إنذاراً مبكراً من ثوانٍ إلى دقائق ضد طائرات FPV والطائرات المسيّرة ثابتة الجناحين — مع تقديم فئة 5 كم توازناً عملياً بين المدى والوزن والطاقة للمركبات التكتيكية الخفيفة.
زوارق الدورية والقوارب الساحلية. الزورق في الأمواج منصة متحركة دائماً حتى وهو راسٍ. يمتص تثبيت الوضعية الانحدار العرضي والطولي، ويتعامل تعويض السرعة مع حركة الزورق ذاته وانجرافه، ويلائم العتاد المحكم بمعيار IP66 والمصنَّف للعمل من −40 °C إلى +70 °C البيئةَ البحرية. ودوريات الموانئ ومقاربات المنصات البحرية والأمن النهري كلها مستفيدة.
وحدات الحدود ونقاط التفتيش المتنقلة. تحتاج مراقبة الحدود بشكل متزايد إلى إعادة التموضع على طول الخط الحدودي في مهلة قصيرة. والوحدة المحمولة على مركبة التي تكشف أثناء إعادة التموضع تسدّ فجوات التغطية التي تظهر بالضبط عندما يُنقَل نظام ثابت — وهي اللحظة التي سيختارها الخصم.
أمن الفعاليات والاستجابة السريعة. في الانتشارات المؤقتة حول الملاعب أو القمم أو الحوادث، يضغط نظام «اوصل واعمل» — الفعّال أصلاً أثناء المناورة إلى موقعه — زمنَ التجهيز، ويُبقي الحماية مستمرة من الوصول إلى المغادرة.
تقييم رادار OTM: قائمة تحقق للمشتري
ادعاءات OTM سهلة الطباعة صعبة التحقق. هذه الأسئلة تفصل الواقع الهندسي عن لغة الكتيبات:
- ما هو المرجع الحركي؟ ابحث عن وحدة GNSS/INS مدمجة (وليس مجرد مستقبل GPS عارٍ) مع اقتران صلب بين IMU وبنية الهوائي. واسأل كيف تُوزَّع الوضعية على كل لوح أو قناة.
- أين يحدث التعويض؟ يجب أن يكون داخل سلسلة المعالجة المتماسكة (قبل MTD)، وليس إجراءً تجميلياً على جانب العرض. عبارة «نرشّحه في المتتبع» ليست تعويض حركة.
- ماذا يحدث لطيف التشويش؟ اطلب رؤية خرائط مسافة-دوبلر قبل/بعد من الجولة المتحركة نفسها. يجب أن يعود التشويش إلى قناة دوبلر الصفر مع بقاء الأهداف محفوظة.
- أي الهندسات تم اختبارها؟ تحليقات الأهداف بالاتجاه المعاكس والاتجاه نفسه، إضافةً إلى منعطفات المنصة، تضغط على أجزاء مختلفة جداً من سلسلة التعويض.
- هل المعمارية معرفة بالبرمجيات؟ معالجة قائمة على FPGA/GPU تعني أن خوارزميات التعويض تتحسن عبر البرامج الثابتة؛ أما التطبيقات ذات العتاد الثابت فتشيخ بسرعة.
- ما الموروث من طراز الموقع الثابت؟ يجب أن تكون OTM تهيئةً لرادار مُثبت، محتفظةً بمدى كشفه وسعة مساراته وحزمة تصنيفه — لا نسخة خاصة مخفَّضة الأداء.
- مغلف الدمج. الوزن وسحب الطاقة وعدد الموصلات هي ما يحدد أي المركبات أو السواري يمكنها حمل النظام. ودخل DC 24 V يبسّط دمج المركبات إلى حد كبير.
الأسئلة الشائعة
ماذا يعني «الرادار أثناء الحركة» (OTM)؟ يعني أن الرادار يحافظ على أداء الكشف والتتبع والتصنيف بينما منصته المضيفة — مركبة أو زورق أو ناقل آخر — تتحرك هي نفسها، بدلاً من اشتراط توقف المنصة وثباتها قبل التشغيل.
لماذا لا يمكن ببساطة تثبيت رادار موقع ثابت عادي على شاحنة؟ لأن حركة المنصة تمدّد التشويش الأرضي عبر طيف دوبلر (هجرة التشويش)، وتُميل توجيه الحزمة عبر تغيّرات الوضعية، وتُفسد قياسات سرعة الهدف. فبدون تعويض حركة قائم على GNSS/INS مدمج في سلسلة معالجة الإشارة، يكون رادار الموقع الثابت على مركبة أعمى إلى حد كبير عن الأهداف البطيئة المنخفضة التي اشُتري لكشفها.
ما هي GNSS/INS ولماذا يحتاجها رادار OTM؟ GNSS/INS وحدة ملاحة مدمجة تجمع تحديد المواقع بالأقمار الصناعية مع وحدة قياس قصور ذاتي. تُخرج سرعة المنصة ثلاثية الأبعاد وزوايا وضعيتها (الانحدار الطولي والعرضي والانعراج) وموقعها لحظياً. يستخدم معالج الرادار هذه البيانات لتثبيت توجيه الحزمة إلكترونياً ولطرح حركة المنصة ذاتها من طيف دوبلر — وهما التصحيحان اللذان يجعلان الكشف أثناء الحركة ممكناً.
هل تعمل الرادارات الدوّارة على المنصات المتحركة؟ تواجه الرادارات ميكانيكية المسح صعوبة إضافية أثناء الحركة: فقصور قاعدة الدوران يقاوم حركة المنصة، والتثبيت يتطلب حلقة servo، وكل اتجاه لا يُعاد زيارته إلا مرة واحدة في كل فترة مسح. أما المصفوفات رباعية الأوجه الثابتة فتضيء كل اتجاه باستمرار وتُثبَّت برمجياً بالكامل، ولهذا هي المعمارية المفضلة لتقنية OTM.
هل أداء OTM يساوي أداء الموقع الثابت؟ ترث التهيئة المتنقلة مغلف الكشف من شقيقتها الثابتة، والتعويض الجيد يحافظ على الغالبية العظمى منه. أما التدهور المتبقي فيحدّه مستوى جودة المرجع الحركي وسلسلة التعويض — ولهذا تهمّ فئة GNSS/INS وصلابة التركيب.
أي رادارات Cyrentis تدعم الانتشار أثناء الحركة؟ يمكن توريد عائلة المصفوفة رباعية الأوجه كاملة — CR-PX10C وCR-PX15C وCR-PK13C وCR-PX07C وCR-PK05C وCR-PX08C وCR-PX16C وCR-PK14C وCR-PX11C، الممتدة من فئة كشف الطائرات المسيّرة 1.5 كم إلى 10 كم في نطاقَي X وKu — بتهيئة منصة متحركة مع تعويض حركة GNSS/INS.
الخلاصة
الرادار أثناء الحركة ليس خانة اختيار في قائمة ميزات؛ بل هو سلسلة من القرارات الهندسية — مرجع حركي مثبت بصلابة، وتوجيه حزمة مثبَّت الوضعية، وتعويض دوبلر للسرعة قبل مرحلة MTD، ومنصة معالجة معرفة بالبرمجيات لاستضافة كل ذلك. والرادارات رباعية الأوجه هي حيث يكون بناء تلك السلسلة بإتقان أسهل ما يكون، لأن لا شيء يدور فيها وكل اتجاه مغطى دائماً.
إذا كنت تخطط لقدرة مرافقة قوافل أو زوارق دورية أو مراقبة حدود متنقلة، تحدث إلى فريقنا حول التهيئة المتنقلة من العائلة رباعية الأوجه، أو استكشف الطرازات الفردية — من CR-PX10C بفئة 1.5 كم إلى CR-PX11C بفئة 10 كم — في تشكيلة منتجاتنا.
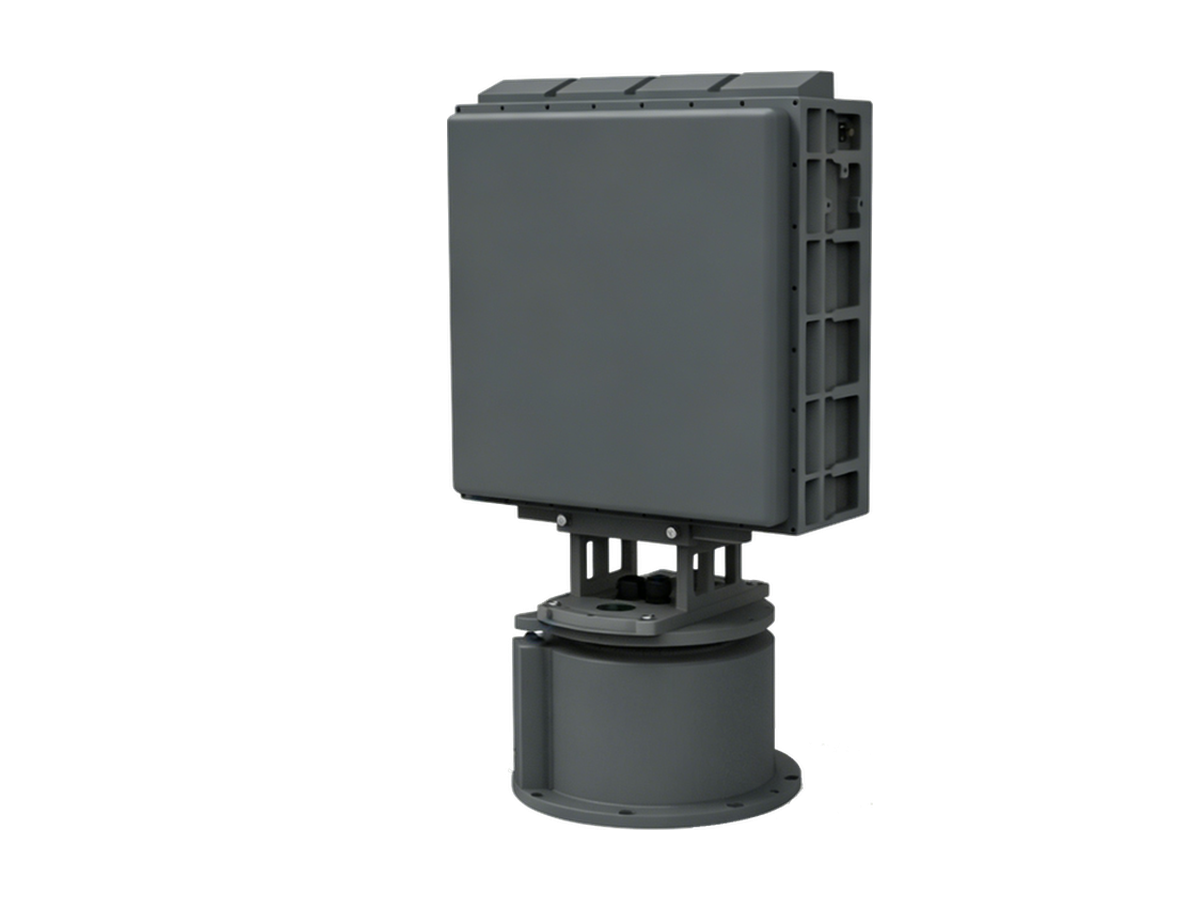
هل تحتاج رادارًا مضادًا للطائرات المسيّرة لموقعك؟
رادارات المراقبة منخفضة الارتفاع من سلسلة CR تكشف الطائرات المسيّرة ذات المقطع الراداري 0.01 م² على مدى 3–10 كم وتصنّف الأهداف عبر بصمة ميكرو دوبلر — كل مسار يُخرج مع فئة الهدف ودرجة الثقة.